Redutor planetário NEMA17
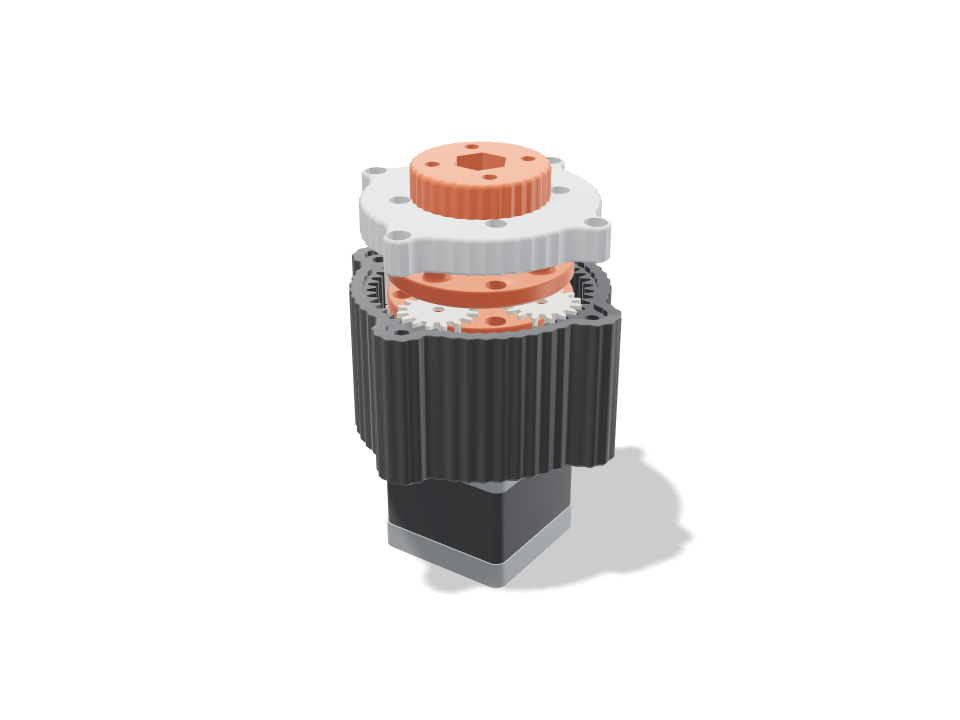
Um redutor planetário de dois estágios que se parafusa direto num motor de passo NEMA17. O primeiro sol encaixa sob pressão no eixo em D do motor, quatro planetas por estágio rolam em volta de uma coroa compartilhada cortada na carcaça canelada, o primeiro porta-planetas leva o segundo sol, e o segundo porta-planetas gira um flange de saída por um parafuso M8 apoiado num rolamento 608 na tampa. Aperte play e o eixo gira o sol enquanto os planetas orbitam e giram e cada porta-planetas gira na sua velocidade reduzida real. As verificações provam que as engrenagens ficam livres em repouso e em cada posição amostrada, que os planetas estão distribuídos e em fase por igual, que os dentes (tensão no pé de Lewis) e os pinos de aço de 3 mm aguentam o torque de travamento de 0,4 N m do motor pela redução de 16:1 (uns 5,4 N m na saída) e que cada peça tem um caminho livre para entrar. É um kit: peças impressas mais pinos, um rolamento e alguns parafusos.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Especificações no tamanho padrão
Medido na geração real em uma Bambu Lab A1 com pla. Cada número se atualiza ao vivo quando você arrasta um controle acima.
- Tamanho total
- 88 × 88 × 67 mm
- Peças
- 14
- Filamento
- 100 g
- Tempo de impressão
- 3 h 23 min
- Placas
- 1
- Suportes
- Não precisa
Verificações de engenharia
Os nomes das verificações e dos parâmetros vêm do motor de CAD e aparecem em inglês.
- Every part stands free at resttotal overlap 0.000 mm³ between gears, carriers, housing and cap with a 0.15 mm flank gap and 0.4 mm axial gaps
- Planets space evenly(16 + 48) / 4 = 16, a whole number, so all four planets mesh in phase
- Planets clear each other5.8 mm between neighbouring planet tips
- No tooth undercutsun/planet 1.00:1 needs 13+ teeth at 20 deg; smallest here 16
- Teeth overlap in meshcontact ratio 1.35 sun-planet, 1.51 planet-ring after the flank gaps (1.2+ runs smoothly)
- Stage 1 teeth take the stall torque5.0 MPa at the tooth root (Lewis, Y 0.296, 8 mm face) with 0.40 N m on its sun shared by 3 of 4 planets; PLA allows 16.7 along the layers
- Stage 1 planet pins hold27 N per pin: 44 MPa bending in the 3 mm hardened dowel (allow 500), 1.1 MPa in the planet bore (keep under ~6), 11.2 MPa in the 5 mm carrier socket vs 16.7
- Stage 2 teeth take the stall torque13.6 MPa at the tooth root (Lewis, Y 0.296, 10 mm face) with 1.47 N m on its sun shared by 3 of 4 planets; PLA allows 16.7 along the layers
- Stage 2 planet pins hold98 N per pin: 200 MPa bending in the 3 mm hardened dowel (allow 500), 3.3 MPa in the planet bore (keep under ~6), 13.9 MPa in the 10 mm carrier socket vs 16.7
- Sun grips the D-shaft6.9 MPa on 9.7 mm of the shaft flat at 0.4 N m vs 16.7; the bore prints ~0.1 mm small for a press fit
- Motor shaft clears all but its sunshaft tip at 24 mm runs in carrier 1's bushing; overlap 0.00 mm³, sun bore 0.01
- Housing bolts to the motorseats on the 22 mm boss; M3x8 bites 4.5 mm into the motor's threads; 62 N per screw from the 5.4 N m reaction, 5.2 MPa on the floor vs 16.7
- Output bolt carries the torque5.4 N m out: 102 MPa shear in the M8 core (8.8 bolt, allow 190); hex pockets 7.0 / 4.6 MPa vs 16.7
- 608 is seated and capturedflush in a 7 mm pocket on a 3.00 mm lip under the outer race; the inner race is clamped between 8 x 12 mm speed rings by the carrier shoulder and the flange, which runs 1.0 mm clear of the cap; overlap -0.00 mm³
- Cap centres on the housingthe cap sits 1.5 mm deep in the housing's bezel with 0.15 mm all round, so the bearing lands on the ring's axis; flat on the ring top; M3x12 into heat-set inserts in the lobes, 1.2 mm of cap round each screw head
- Ring wall4.2 mm under the flutes, 2.3 mm between each insert and the ring's tooth roots, 3.4 mm bezel rim standing outside the tooth roots
- Bolt and nut fitM8 x 30: the nyloc sits 5.9 mm above the flange underside, its top flush with the bolt end; the carrier shoulder passes the 8 mm lip hole with 0.5 mm all round
- Ratio16.00:1 (2 x 4.00, 16/16/48 teeth, module 1.25): 4.0 motor turns = 0.25 output turns; about 5.4 N m out from 0.4 N m at 92% per stage
- NEMA17 stepper goes in23 poses along its path clear of every part.
- NEMA17 end caps goes in23 poses along its path clear of every part.
- 608 bearing (in the cap) goes in6 poses along its path clear of every part.
- 2x M8 speed ring 8 x 12 x 1 goes in15 poses along its path clear of every part.
- M8 x 30 hex bolt goes in13 poses along its path clear of every part.
- M8 nyloc nut (in the flange) goes in15 poses along its path clear of every part.
- 3 mm steel pins, stage 1 goes in10 poses along its path clear of every part.
- 3 mm steel pins, stage 2 goes in10 poses along its path clear of every part.
- 4x M3x8 into the motor goes in15 poses along its path clear of every part.
- 4x M3x12 cap screws goes in15 poses along its path clear of every part.
- driver: motor screws (through the tool holes) goes in20 poses along its path clear of every part.
- driver: cap screws goes in20 poses along its path clear of every part.
Medidas ajustáveis
| Parâmetro | Padrão | Faixa |
|---|---|---|
| Tooth size (module) | 1.25 mm | 1.25–1.75 mm |
| Sun teeth | 16 | 14–20 |
| Planet teeth | 16 | 14–22 |
| Stages | 2 | 1–2 |
| Gear gap (each flank) | 0.15 mm | 0.1–0.25 mm |
Lista de peças
| Peça | Qtd. | Tamanho (mm) | Filamento | Tempo |
|---|---|---|---|---|
| housing | 1 | 88 × 88 × 44 | 45 g | 1 h 6 min |
| sun 1 | 1 | 22 × 22 × 13 | 2 g | 8 min |
| planet 1-1 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 1-2 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 1-3 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 1-4 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 2-1 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| planet 2-2 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| planet 2-3 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| planet 2-4 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| carrier 1 | 1 | 52 × 52 × 15 | 8 g | 16 min |
| output carrier | 1 | 52 × 52 × 13 | 8 g | 15 min |
| cap | 1 | 80 × 80 × 10 | 15 g | 24 min |
| output flange | 1 | 38 × 38 × 14 | 7 g | 14 min |
Como fazer
- Escolha o tamanho do dente, os dentes do sol e dos planetas e um ou dois estágios; a relação e o torque de saída se atualizam nas verificações.
- Imprima a carcaça, os porta-planetas e os planetas com a face plana para baixo, o sol com os dentes para baixo, e a tampa e o flange com a face plana para baixo. Sem suportes.
- Pressione insertos roscados M3 nos lóbulos da carcaça, parafuse no motor com 4x M3x8, encaixe o sol no eixo e depois coloque os planetas nos pinos de 3 mm prensados, estágio por estágio.
- Passe o parafuso M8 para cima pelo porta-planetas de saída, coloque um anel de calço, abaixe a tampa com o 608 no rebaixo, parafuse e depois rosqueie o flange com a porca autotravante no parafuso.
Dicas de impressão
- PLA serve para as verificações mostradas; engrenagens de PETG ou PA-CF duram mais sob carga constante. Imprima as engrenagens com 3-4 paredes para os dentes ficarem maciços.
- Se as engrenagens travarem, aumente a folga de engrenamento em 0,02 mm; se chacoalharem, diminua. Uma gota de lubrificante PTFE seco nos pinos ajuda.
- A verificação dos pinos supõe pinos-guia temperados de 3 mm (ISO 8734); prego cortado ou vareta mole vai entortar.
Perguntas frequentes
Que ferragens eu preciso?
Um motor de passo NEMA17, pinos-guia de aço de 3 mm (quatro por estágio), um rolamento 608, dois anéis de calço de 8 × 12 × 1 mm, um parafuso sextavado M8 com porca autotravante, 4x parafusos M3x8 e 4x M3x12, e 4 + 4 insertos roscados M3 para a tampa e o flange de saída.
Quanto torque ele dá de verdade?
Com o 16:1 padrão e um motor de 0,4 N m a estimativa é de uns 5,4 N m no flange, supondo 92% por estágio impresso. É um cálculo, não uma medição, então teste na bancada antes de pendurar algo pesado nele.
Dá para fazer uma versão de um estágio?
Sim. Coloque os estágios em 1 para uma caixa 4:1 mais curta com o mesmo flange e rolamento. O movimento então roda num ciclo limpo, porque cada peça volta ao lugar depois de quatro voltas do motor.
Precisa de uma forma que não está no catálogo? Descreva com suas palavras usando texto para CAD
Comments