Réducteur planétaire NEMA17
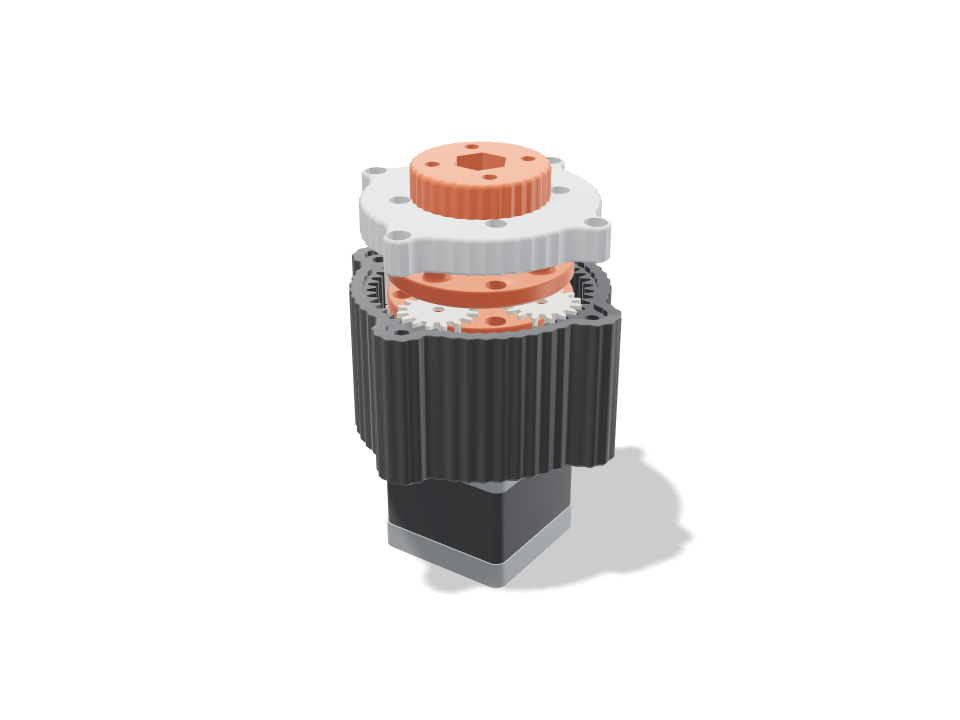
Un réducteur planétaire à deux étages qui se visse directement sur un moteur pas à pas NEMA17. Le premier solaire s’emmanche sur l’arbre en D du moteur, quatre satellites par étage roulent dans une couronne commune taillée dans le carter cannelé, le premier porte-satellites porte le second solaire, et le second porte-satellites entraîne une bride de sortie via un boulon M8 tournant dans un roulement 608 logé dans le couvercle. Appuyez sur lecture : l’arbre fait tourner le solaire pendant que les satellites orbitent et tournent sur eux-mêmes, et chaque porte-satellites tourne à sa vraie vitesse réduite. Les vérifications prouvent que les engrenages sont libres au repos et à chaque position échantillonnée, que les satellites sont répartis et phasés régulièrement, que les dents (contrainte en pied de Lewis) et les goupilles acier de 3 mm encaissent le couple de blocage de 0,4 N m du moteur à travers la réduction 16:1 (environ 5,4 N m en sortie), et que chaque pièce a un chemin de montage dégagé. C’est un kit : pièces imprimées plus goupilles, un roulement et quelques vis.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Caractéristiques à la taille par défaut
Mesuré sur la génération réelle, sur une Bambu Lab A1 en pla. Chaque chiffre se met à jour en direct quand vous bougez un curseur plus haut.
- Encombrement
- 88 × 88 × 67 mm
- Pièces
- 14
- Filament
- 100 g
- Temps d’impression
- 3 h 23 min
- Plateaux
- 1
- Supports
- Aucun
Vérifications d’ingénierie
Les noms des vérifications et des paramètres viennent du moteur de CAO et sont affichés en anglais.
- Every part stands free at resttotal overlap 0.000 mm³ between gears, carriers, housing and cap with a 0.15 mm flank gap and 0.4 mm axial gaps
- Planets space evenly(16 + 48) / 4 = 16, a whole number, so all four planets mesh in phase
- Planets clear each other5.8 mm between neighbouring planet tips
- No tooth undercutsun/planet 1.00:1 needs 13+ teeth at 20 deg; smallest here 16
- Teeth overlap in meshcontact ratio 1.35 sun-planet, 1.51 planet-ring after the flank gaps (1.2+ runs smoothly)
- Stage 1 teeth take the stall torque5.0 MPa at the tooth root (Lewis, Y 0.296, 8 mm face) with 0.40 N m on its sun shared by 3 of 4 planets; PLA allows 16.7 along the layers
- Stage 1 planet pins hold27 N per pin: 44 MPa bending in the 3 mm hardened dowel (allow 500), 1.1 MPa in the planet bore (keep under ~6), 11.2 MPa in the 5 mm carrier socket vs 16.7
- Stage 2 teeth take the stall torque13.6 MPa at the tooth root (Lewis, Y 0.296, 10 mm face) with 1.47 N m on its sun shared by 3 of 4 planets; PLA allows 16.7 along the layers
- Stage 2 planet pins hold98 N per pin: 200 MPa bending in the 3 mm hardened dowel (allow 500), 3.3 MPa in the planet bore (keep under ~6), 13.9 MPa in the 10 mm carrier socket vs 16.7
- Sun grips the D-shaft6.9 MPa on 9.7 mm of the shaft flat at 0.4 N m vs 16.7; the bore prints ~0.1 mm small for a press fit
- Motor shaft clears all but its sunshaft tip at 24 mm runs in carrier 1's bushing; overlap 0.00 mm³, sun bore 0.01
- Housing bolts to the motorseats on the 22 mm boss; M3x8 bites 4.5 mm into the motor's threads; 62 N per screw from the 5.4 N m reaction, 5.2 MPa on the floor vs 16.7
- Output bolt carries the torque5.4 N m out: 102 MPa shear in the M8 core (8.8 bolt, allow 190); hex pockets 7.0 / 4.6 MPa vs 16.7
- 608 is seated and capturedflush in a 7 mm pocket on a 3.00 mm lip under the outer race; the inner race is clamped between 8 x 12 mm speed rings by the carrier shoulder and the flange, which runs 1.0 mm clear of the cap; overlap -0.00 mm³
- Cap centres on the housingthe cap sits 1.5 mm deep in the housing's bezel with 0.15 mm all round, so the bearing lands on the ring's axis; flat on the ring top; M3x12 into heat-set inserts in the lobes, 1.2 mm of cap round each screw head
- Ring wall4.2 mm under the flutes, 2.3 mm between each insert and the ring's tooth roots, 3.4 mm bezel rim standing outside the tooth roots
- Bolt and nut fitM8 x 30: the nyloc sits 5.9 mm above the flange underside, its top flush with the bolt end; the carrier shoulder passes the 8 mm lip hole with 0.5 mm all round
- Ratio16.00:1 (2 x 4.00, 16/16/48 teeth, module 1.25): 4.0 motor turns = 0.25 output turns; about 5.4 N m out from 0.4 N m at 92% per stage
- NEMA17 stepper goes in23 poses along its path clear of every part.
- NEMA17 end caps goes in23 poses along its path clear of every part.
- 608 bearing (in the cap) goes in6 poses along its path clear of every part.
- 2x M8 speed ring 8 x 12 x 1 goes in15 poses along its path clear of every part.
- M8 x 30 hex bolt goes in13 poses along its path clear of every part.
- M8 nyloc nut (in the flange) goes in15 poses along its path clear of every part.
- 3 mm steel pins, stage 1 goes in10 poses along its path clear of every part.
- 3 mm steel pins, stage 2 goes in10 poses along its path clear of every part.
- 4x M3x8 into the motor goes in15 poses along its path clear of every part.
- 4x M3x12 cap screws goes in15 poses along its path clear of every part.
- driver: motor screws (through the tool holes) goes in20 poses along its path clear of every part.
- driver: cap screws goes in20 poses along its path clear of every part.
Dimensions réglables
| Paramètre | Par défaut | Plage |
|---|---|---|
| Tooth size (module) | 1.25 mm | 1.25–1.75 mm |
| Sun teeth | 16 | 14–20 |
| Planet teeth | 16 | 14–22 |
| Stages | 2 | 1–2 |
| Gear gap (each flank) | 0.15 mm | 0.1–0.25 mm |
Liste des pièces
| Pièce | Qté | Taille (mm) | Filament | Durée |
|---|---|---|---|---|
| housing | 1 | 88 × 88 × 44 | 45 g | 1 h 6 min |
| sun 1 | 1 | 22 × 22 × 13 | 2 g | 8 min |
| planet 1-1 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 1-2 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 1-3 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 1-4 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 2-1 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| planet 2-2 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| planet 2-3 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| planet 2-4 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| carrier 1 | 1 | 52 × 52 × 15 | 8 g | 16 min |
| output carrier | 1 | 52 × 52 × 13 | 8 g | 15 min |
| cap | 1 | 80 × 80 × 10 | 15 g | 24 min |
| output flange | 1 | 38 × 38 × 14 | 7 g | 14 min |
Comment la réaliser
- Choisissez la taille de dent, les dents du solaire et des satellites et un ou deux étages ; le rapport et le couple de sortie se mettent à jour dans les vérifications.
- Imprimez le carter, les porte-satellites et les satellites face plane en bas, le solaire dents en bas, et le couvercle et la bride face plane en bas. Sans supports.
- Enfoncez des inserts filetés M3 à chaud dans les lobes du carter, vissez-le sur le moteur avec 4x M3x8, emmanchez le solaire sur l’arbre, puis posez les satellites sur leurs goupilles de 3 mm emmanchées, étage par étage.
- Passez le boulon M8 par le dessous dans le porte-satellites de sortie, ajoutez une rondelle de calage, descendez le couvercle avec le 608 dans son logement, vissez-le, puis vissez la bride avec son écrou nylstop sur le boulon.
Conseils d’impression
- Le PLA suffit pour les vérifications affichées ; des engrenages en PETG ou PA-CF durent plus longtemps sous charge continue. Imprimez les engrenages avec 3-4 parois pour des dents pleines.
- Si les engrenages accrochent, augmentez le jeu d’engrènement de 0,02 mm ; s’ils claquent, réduisez-le. Une goutte de lubrifiant PTFE sec sur les goupilles aide.
- La vérification des goupilles suppose des goupilles cylindriques trempées de 3 mm (ISO 8734) ; des clous coupés ou une tige tendre vont plier.
FAQ
Quelle quincaillerie faut-il ?
Un moteur pas à pas NEMA17, des goupilles cylindriques acier de 3 mm (quatre par étage), un roulement 608, deux rondelles de calage 8 × 12 × 1 mm, un boulon hexagonal M8 et un écrou nylstop, 4x vis M3x8 et 4x M3x12, et 4 + 4 inserts filetés M3 pour le couvercle et la bride de sortie.
Quel couple donne-t-il vraiment ?
Avec le 16:1 par défaut et un moteur de 0,4 N m, l’estimation est d’environ 5,4 N m à la bride, en supposant 92 % par étage imprimé. C’est un calcul, pas une mesure : testez-le à l’établi avant d’y suspendre quelque chose de lourd.
Puis-je faire une version à un étage ?
Oui. Réglez les étages sur 1 pour un boîtier 4:1 plus court avec la même bride et le même roulement. Le mouvement tourne alors en boucle propre, car chaque pièce revient à sa place après quatre tours moteur.
Besoin d’une forme qui n’est pas dans le catalogue ? Décrivez-la avec vos mots grâce au texte vers CAO
Comments