Przekładnia planetarna NEMA17
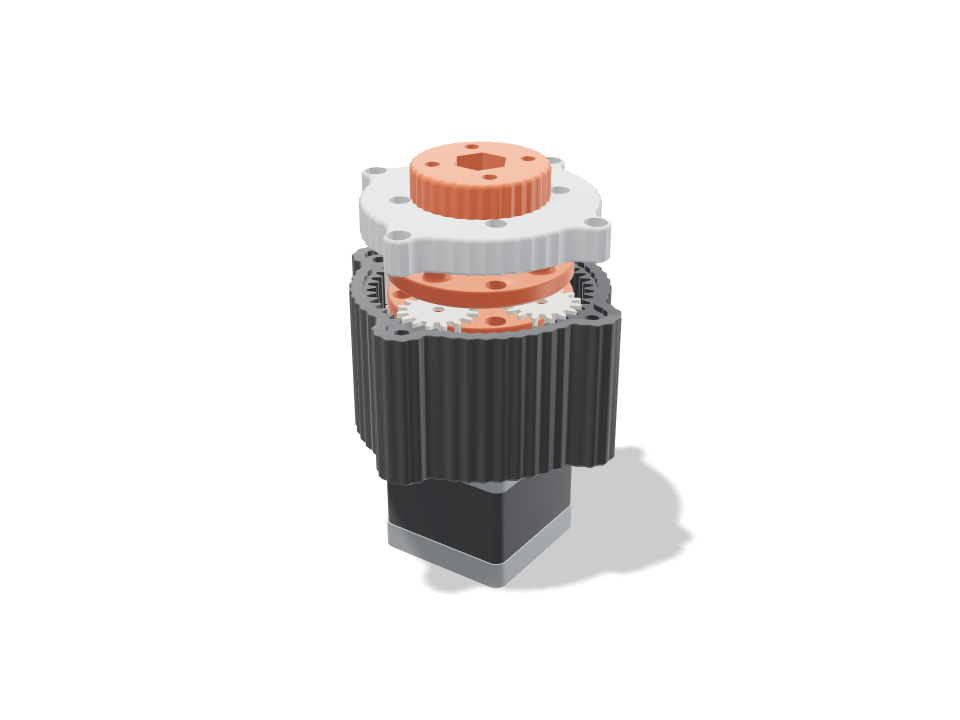
Dwustopniowa przekładnia planetarna, którą przykręcasz prosto do silnika krokowego NEMA17. Pierwsze słońce wciska się na wałek D silnika, cztery satelity na stopień toczą się po jednym wspólnym wieńcu wyciętym w żłobkowanej obudowie, pierwsze jarzmo niesie drugie słońce, a drugie jarzmo obraca kołnierz wyjściowy przez śrubę M8 pracującą w łożysku 608 w pokrywie. Naciśnij play, a wałek obraca słońce, satelity krążą i obracają się, a każde jarzmo kręci się ze swoją prawdziwą zredukowaną prędkością. Testy dowodzą, że koła są swobodne w spoczynku i w każdej próbkowanej pozycji, że satelity są równo rozstawione i w fazie, że zęby (naprężenie u podstawy wg Lewisa) i stalowe sworznie 3 mm wytrzymują moment utyku silnika 0,4 N m przez redukcję 16:1 (około 5,4 N m na wyjściu) i że każda część ma wolną drogę montażu. To zestaw: drukowane części plus sworznie, łożysko i kilka śrub.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Dane przy domyślnym rozmiarze
Zmierzone na rzeczywistym modelu na drukarce Bambu Lab A1 z pla. Każda liczba aktualizuje się na żywo, gdy przesuwasz suwak powyżej.
- Wymiary całkowite
- 88 × 88 × 67 mm
- Części
- 14
- Filament
- 100 g
- Czas druku
- 3 h 23 min
- Płyty
- 1
- Podpory
- Niepotrzebne
Testy inżynierskie
Nazwy testów i parametrów pochodzą prosto z silnika CAD i są po angielsku.
- Every part stands free at resttotal overlap 0.000 mm³ between gears, carriers, housing and cap with a 0.15 mm flank gap and 0.4 mm axial gaps
- Planets space evenly(16 + 48) / 4 = 16, a whole number, so all four planets mesh in phase
- Planets clear each other5.8 mm between neighbouring planet tips
- No tooth undercutsun/planet 1.00:1 needs 13+ teeth at 20 deg; smallest here 16
- Teeth overlap in meshcontact ratio 1.35 sun-planet, 1.51 planet-ring after the flank gaps (1.2+ runs smoothly)
- Stage 1 teeth take the stall torque5.0 MPa at the tooth root (Lewis, Y 0.296, 8 mm face) with 0.40 N m on its sun shared by 3 of 4 planets; PLA allows 16.7 along the layers
- Stage 1 planet pins hold27 N per pin: 44 MPa bending in the 3 mm hardened dowel (allow 500), 1.1 MPa in the planet bore (keep under ~6), 11.2 MPa in the 5 mm carrier socket vs 16.7
- Stage 2 teeth take the stall torque13.6 MPa at the tooth root (Lewis, Y 0.296, 10 mm face) with 1.47 N m on its sun shared by 3 of 4 planets; PLA allows 16.7 along the layers
- Stage 2 planet pins hold98 N per pin: 200 MPa bending in the 3 mm hardened dowel (allow 500), 3.3 MPa in the planet bore (keep under ~6), 13.9 MPa in the 10 mm carrier socket vs 16.7
- Sun grips the D-shaft6.9 MPa on 9.7 mm of the shaft flat at 0.4 N m vs 16.7; the bore prints ~0.1 mm small for a press fit
- Motor shaft clears all but its sunshaft tip at 24 mm runs in carrier 1's bushing; overlap 0.00 mm³, sun bore 0.01
- Housing bolts to the motorseats on the 22 mm boss; M3x8 bites 4.5 mm into the motor's threads; 62 N per screw from the 5.4 N m reaction, 5.2 MPa on the floor vs 16.7
- Output bolt carries the torque5.4 N m out: 102 MPa shear in the M8 core (8.8 bolt, allow 190); hex pockets 7.0 / 4.6 MPa vs 16.7
- 608 is seated and capturedflush in a 7 mm pocket on a 3.00 mm lip under the outer race; the inner race is clamped between 8 x 12 mm speed rings by the carrier shoulder and the flange, which runs 1.0 mm clear of the cap; overlap -0.00 mm³
- Cap centres on the housingthe cap sits 1.5 mm deep in the housing's bezel with 0.15 mm all round, so the bearing lands on the ring's axis; flat on the ring top; M3x12 into heat-set inserts in the lobes, 1.2 mm of cap round each screw head
- Ring wall4.2 mm under the flutes, 2.3 mm between each insert and the ring's tooth roots, 3.4 mm bezel rim standing outside the tooth roots
- Bolt and nut fitM8 x 30: the nyloc sits 5.9 mm above the flange underside, its top flush with the bolt end; the carrier shoulder passes the 8 mm lip hole with 0.5 mm all round
- Ratio16.00:1 (2 x 4.00, 16/16/48 teeth, module 1.25): 4.0 motor turns = 0.25 output turns; about 5.4 N m out from 0.4 N m at 92% per stage
- NEMA17 stepper goes in23 poses along its path clear of every part.
- NEMA17 end caps goes in23 poses along its path clear of every part.
- 608 bearing (in the cap) goes in6 poses along its path clear of every part.
- 2x M8 speed ring 8 x 12 x 1 goes in15 poses along its path clear of every part.
- M8 x 30 hex bolt goes in13 poses along its path clear of every part.
- M8 nyloc nut (in the flange) goes in15 poses along its path clear of every part.
- 3 mm steel pins, stage 1 goes in10 poses along its path clear of every part.
- 3 mm steel pins, stage 2 goes in10 poses along its path clear of every part.
- 4x M3x8 into the motor goes in15 poses along its path clear of every part.
- 4x M3x12 cap screws goes in15 poses along its path clear of every part.
- driver: motor screws (through the tool holes) goes in20 poses along its path clear of every part.
- driver: cap screws goes in20 poses along its path clear of every part.
Regulowane wymiary
| Parametr | Domyślnie | Zakres |
|---|---|---|
| Tooth size (module) | 1.25 mm | 1.25–1.75 mm |
| Sun teeth | 16 | 14–20 |
| Planet teeth | 16 | 14–22 |
| Stages | 2 | 1–2 |
| Gear gap (each flank) | 0.15 mm | 0.1–0.25 mm |
Lista części
| Część | Ilość | Wymiary (mm) | Filament | Czas |
|---|---|---|---|---|
| housing | 1 | 88 × 88 × 44 | 45 g | 1 h 6 min |
| sun 1 | 1 | 22 × 22 × 13 | 2 g | 8 min |
| planet 1-1 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 1-2 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 1-3 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 1-4 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 2-1 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| planet 2-2 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| planet 2-3 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| planet 2-4 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| carrier 1 | 1 | 52 × 52 × 15 | 8 g | 16 min |
| output carrier | 1 | 52 × 52 × 13 | 8 g | 15 min |
| cap | 1 | 80 × 80 × 10 | 15 g | 24 min |
| output flange | 1 | 38 × 38 × 14 | 7 g | 14 min |
Jak to zrobić
- Wybierz rozmiar zęba, liczbę zębów słońca i satelitów oraz jeden lub dwa stopnie; przełożenie i moment wyjściowy aktualizują się w testach.
- Drukuj obudowę, jarzma i satelity płaską stroną w dół, słońce zębami w dół, a pokrywę i kołnierz płaską stroną w dół. Bez podpór.
- Wciśnij wtopione insertki M3 w uszy obudowy, przykręć ją do silnika 4x M3x8, wciśnij słońce na wałek, a potem stopień po stopniu wkładaj satelity na wciśnięte sworznie 3 mm.
- Przełóż śrubę M8 od dołu przez jarzmo wyjściowe, dodaj podkładkę dystansową, opuść pokrywę z łożyskiem 608 w oprawie, przykręć ją, a potem nakręć kołnierz z nakrętką samokontrującą na śrubę.
Wskazówki do druku
- PLA wystarcza dla pokazanych testów; koła z PETG albo PA-CF dłużej wytrzymują stałe obciążenie. Drukuj koła z 3-4 ściankami, żeby zęby były pełne.
- Jeśli koła się zacinają, zwiększ luz przekładni o 0,02 mm; jeśli grzechoczą, zmniejsz go. Kropla suchego smaru PTFE na sworzniach pomaga.
- Test sworzni zakłada hartowane kołki walcowe 3 mm (ISO 8734); przycięte gwoździe albo miękki pręt się wygną.
Częste pytania
Jakich części potrzebuję?
Silnika krokowego NEMA17, stalowych kołków walcowych 3 mm (cztery na stopień), jednego łożyska 608, dwóch podkładek dystansowych 8 × 12 × 1 mm, śruby M8 z łbem sześciokątnym i nakrętki samokontrującej, śrub 4x M3x8 i 4x M3x12 oraz 4 + 4 wtopionych insertek M3 do pokrywy i kołnierza wyjściowego.
Jaki moment naprawdę daje?
Przy domyślnym 16:1 i silniku 0,4 N m szacunek to około 5,4 N m na kołnierzu, przy założeniu 92% na każdy drukowany stopień. To obliczenie, a nie pomiar, więc sprawdź to na stole, zanim powiesisz na nim coś ciężkiego.
Mogę zrobić wersję jednostopniową?
Tak. Ustaw liczbę stopni na 1, a dostaniesz krótszą skrzynkę 4:1 z tym samym kołnierzem i łożyskiem. Ruch działa wtedy jako czysta pętla, bo każda część wraca na miejsce startu po czterech obrotach silnika.
Potrzebujesz kształtu, którego nie ma w katalogu? Opisz go własnymi słowami dzięki funkcji tekst na CAD
Comments