Riduttore epicicloidale NEMA17
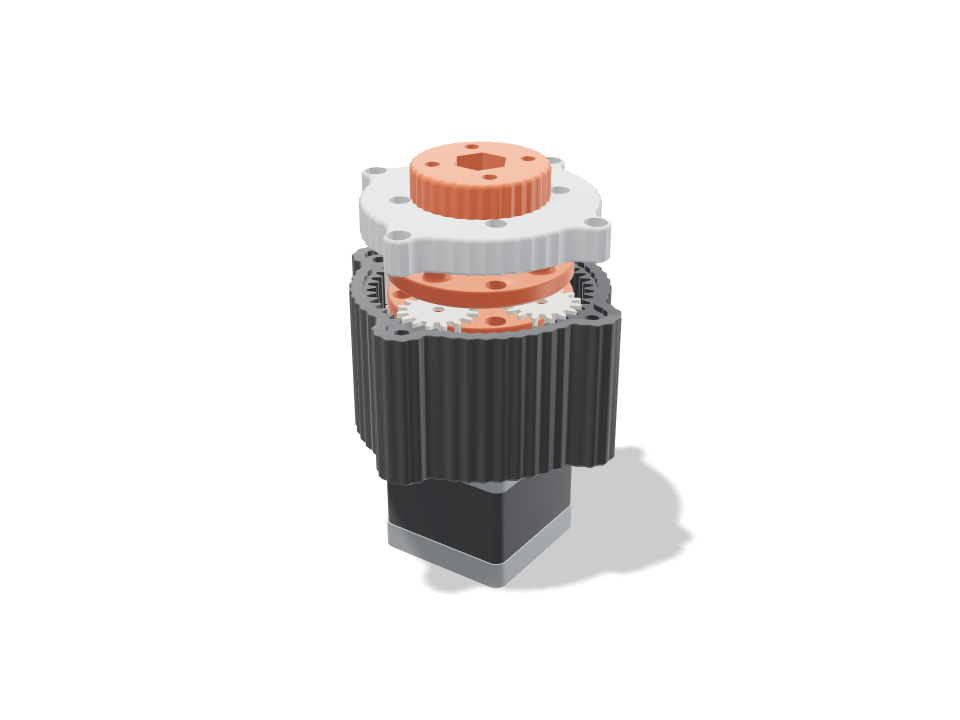
Un riduttore epicicloidale a due stadi che si avvita direttamente su un motore passo-passo NEMA17. Il primo solare si calza a pressione sull'albero a D del motore, quattro satelliti per stadio rotolano attorno a una corona comune ricavata nel corpo scanalato, il primo portasatelliti porta il secondo solare, e il secondo portasatelliti fa girare una flangia d'uscita tramite un bullone M8 che gira in un cuscinetto 608 nel coperchio. Premi play e l'albero fa girare il solare mentre i satelliti orbitano e ruotano e ogni portasatelliti gira alla sua vera velocità ridotta. I controlli dimostrano che gli ingranaggi sono liberi a riposo e in ogni posizione campionata, che i satelliti sono distribuiti e in fase in modo uniforme, che i denti (sollecitazione alla radice di Lewis) e le spine d'acciaio da 3 mm reggono la coppia di stallo di 0,4 N m del motore attraverso la riduzione 16:1 (circa 5,4 N m in uscita) e che ogni parte ha un percorso di montaggio libero. È un kit: parti stampate più spine, un cuscinetto e qualche vite.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Specifiche alla dimensione predefinita
Misurate sulla generazione reale su una Bambu Lab A1 in pla. Ogni numero si aggiorna in tempo reale quando trascini un cursore qui sopra.
- Ingombro
- 88 × 88 × 67 mm
- Pezzi
- 14
- Filamento
- 100 g
- Tempo di stampa
- 3 h 23 min
- Piatti
- 1
- Supporti
- Non servono
Controlli ingegneristici
I nomi dei controlli e dei parametri arrivano dal motore CAD e sono mostrati in inglese.
- Every part stands free at resttotal overlap 0.000 mm³ between gears, carriers, housing and cap with a 0.15 mm flank gap and 0.4 mm axial gaps
- Planets space evenly(16 + 48) / 4 = 16, a whole number, so all four planets mesh in phase
- Planets clear each other5.8 mm between neighbouring planet tips
- No tooth undercutsun/planet 1.00:1 needs 13+ teeth at 20 deg; smallest here 16
- Teeth overlap in meshcontact ratio 1.35 sun-planet, 1.51 planet-ring after the flank gaps (1.2+ runs smoothly)
- Stage 1 teeth take the stall torque5.0 MPa at the tooth root (Lewis, Y 0.296, 8 mm face) with 0.40 N m on its sun shared by 3 of 4 planets; PLA allows 16.7 along the layers
- Stage 1 planet pins hold27 N per pin: 44 MPa bending in the 3 mm hardened dowel (allow 500), 1.1 MPa in the planet bore (keep under ~6), 11.2 MPa in the 5 mm carrier socket vs 16.7
- Stage 2 teeth take the stall torque13.6 MPa at the tooth root (Lewis, Y 0.296, 10 mm face) with 1.47 N m on its sun shared by 3 of 4 planets; PLA allows 16.7 along the layers
- Stage 2 planet pins hold98 N per pin: 200 MPa bending in the 3 mm hardened dowel (allow 500), 3.3 MPa in the planet bore (keep under ~6), 13.9 MPa in the 10 mm carrier socket vs 16.7
- Sun grips the D-shaft6.9 MPa on 9.7 mm of the shaft flat at 0.4 N m vs 16.7; the bore prints ~0.1 mm small for a press fit
- Motor shaft clears all but its sunshaft tip at 24 mm runs in carrier 1's bushing; overlap 0.00 mm³, sun bore 0.01
- Housing bolts to the motorseats on the 22 mm boss; M3x8 bites 4.5 mm into the motor's threads; 62 N per screw from the 5.4 N m reaction, 5.2 MPa on the floor vs 16.7
- Output bolt carries the torque5.4 N m out: 102 MPa shear in the M8 core (8.8 bolt, allow 190); hex pockets 7.0 / 4.6 MPa vs 16.7
- 608 is seated and capturedflush in a 7 mm pocket on a 3.00 mm lip under the outer race; the inner race is clamped between 8 x 12 mm speed rings by the carrier shoulder and the flange, which runs 1.0 mm clear of the cap; overlap -0.00 mm³
- Cap centres on the housingthe cap sits 1.5 mm deep in the housing's bezel with 0.15 mm all round, so the bearing lands on the ring's axis; flat on the ring top; M3x12 into heat-set inserts in the lobes, 1.2 mm of cap round each screw head
- Ring wall4.2 mm under the flutes, 2.3 mm between each insert and the ring's tooth roots, 3.4 mm bezel rim standing outside the tooth roots
- Bolt and nut fitM8 x 30: the nyloc sits 5.9 mm above the flange underside, its top flush with the bolt end; the carrier shoulder passes the 8 mm lip hole with 0.5 mm all round
- Ratio16.00:1 (2 x 4.00, 16/16/48 teeth, module 1.25): 4.0 motor turns = 0.25 output turns; about 5.4 N m out from 0.4 N m at 92% per stage
- NEMA17 stepper goes in23 poses along its path clear of every part.
- NEMA17 end caps goes in23 poses along its path clear of every part.
- 608 bearing (in the cap) goes in6 poses along its path clear of every part.
- 2x M8 speed ring 8 x 12 x 1 goes in15 poses along its path clear of every part.
- M8 x 30 hex bolt goes in13 poses along its path clear of every part.
- M8 nyloc nut (in the flange) goes in15 poses along its path clear of every part.
- 3 mm steel pins, stage 1 goes in10 poses along its path clear of every part.
- 3 mm steel pins, stage 2 goes in10 poses along its path clear of every part.
- 4x M3x8 into the motor goes in15 poses along its path clear of every part.
- 4x M3x12 cap screws goes in15 poses along its path clear of every part.
- driver: motor screws (through the tool holes) goes in20 poses along its path clear of every part.
- driver: cap screws goes in20 poses along its path clear of every part.
Misure regolabili
| Parametro | Predefinito | Intervallo |
|---|---|---|
| Tooth size (module) | 1.25 mm | 1.25–1.75 mm |
| Sun teeth | 16 | 14–20 |
| Planet teeth | 16 | 14–22 |
| Stages | 2 | 1–2 |
| Gear gap (each flank) | 0.15 mm | 0.1–0.25 mm |
Distinta dei pezzi
| Pezzo | Q.tà | Dimensioni (mm) | Filamento | Tempo |
|---|---|---|---|---|
| housing | 1 | 88 × 88 × 44 | 45 g | 1 h 6 min |
| sun 1 | 1 | 22 × 22 × 13 | 2 g | 8 min |
| planet 1-1 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 1-2 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 1-3 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 1-4 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 2-1 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| planet 2-2 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| planet 2-3 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| planet 2-4 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| carrier 1 | 1 | 52 × 52 × 15 | 8 g | 16 min |
| output carrier | 1 | 52 × 52 × 13 | 8 g | 15 min |
| cap | 1 | 80 × 80 × 10 | 15 g | 24 min |
| output flange | 1 | 38 × 38 × 14 | 7 g | 14 min |
Come realizzarlo
- Scegli la dimensione dei denti, i denti di solare e satelliti e uno o due stadi; rapporto e coppia in uscita si aggiornano nei controlli.
- Stampa corpo, portasatelliti e satelliti con la faccia piatta in giù, il solare con i denti in giù, e coperchio e flangia con la faccia piatta in giù. Niente supporti.
- Inserisci a caldo gli inserti filettati M3 nei lobi del corpo, avvitalo al motore con 4x M3x8, calza il solare sull'albero, poi inserisci i satelliti sulle loro spine da 3 mm piantate a pressione, stadio per stadio.
- Spingi il bullone M8 dal basso nel portasatelliti d'uscita, aggiungi una rondella di spessore, abbassa il coperchio con il 608 nella sua sede, avvitalo, poi avvita la flangia con il suo dado autobloccante sul bullone.
Consigli di stampa
- Il PLA va bene per i controlli mostrati; ingranaggi in PETG o PA-CF durano di più sotto carico costante. Stampa gli ingranaggi con 3-4 pareti così i denti sono pieni.
- Se gli ingranaggi si impuntano, alza il gioco tra i denti di 0,02 mm; se sbatacchiano, abbassalo. Una goccia di lubrificante PTFE secco sulle spine aiuta.
- Il controllo delle spine presuppone spine cilindriche temprate da 3 mm (ISO 8734); chiodi tagliati o tondino tenero si piegano.
Domande frequenti
Che minuteria serve?
Un motore passo-passo NEMA17, spine cilindriche d'acciaio da 3 mm (quattro per stadio), un cuscinetto 608, due rondelle di spessore 8 × 12 × 1 mm, un bullone esagonale M8 con dado autobloccante, 4x viti M3x8 e 4x M3x12, e 4 + 4 inserti filettati M3 per il coperchio e la flangia d'uscita.
Quanta coppia dà davvero?
Con il 16:1 predefinito e un motore da 0,4 N m la stima è di circa 5,4 N m alla flangia, assumendo il 92% per stadio stampato. È un calcolo, non una misura, quindi provalo al banco prima di appenderci qualcosa di pesante.
Posso fare una versione a uno stadio?
Sì. Imposta gli stadi a 1 per un riduttore 4:1 più corto con la stessa flangia e lo stesso cuscinetto. Il movimento allora gira in un ciclo pulito perché ogni parte torna al suo posto dopo quattro giri del motore.
Ti serve una forma che non è nel catalogo? Descrivila a parole tue con il testo a CAD
Comments