Suporte pan-tilt de câmera para dois servos SG90
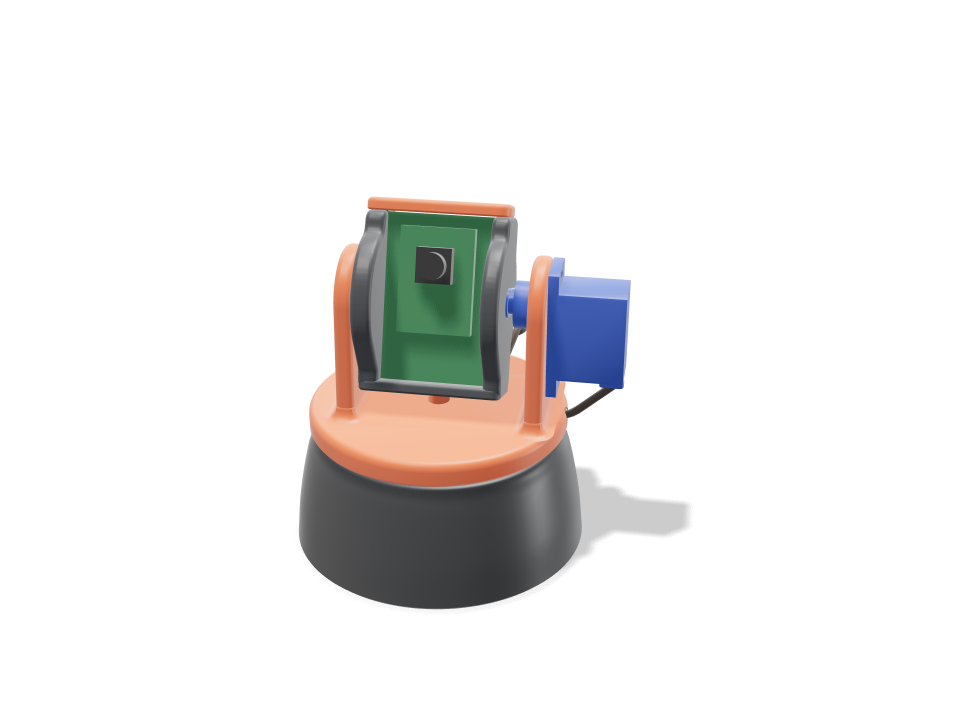
Uma pequena cabeça pan-tilt de kit de robótica para uma ESP32-CAM. A base prende um SG90 pelos parafusos das abas; o braço desse servo fica num encaixe com chave embaixo do garfo laranja e o gira até 90 graus para cada lado. O garfo leva o segundo SG90, cujo braço gira o berço da câmera. Do outro lado o berço apoia num pivô impresso, então fica preso dos dois lados e não escorrega depois que o servo é parafusado. A placa desliza por canaletas laterais e uma pequena tampa é parafusada em cima. O cabo do servo de inclinação encaixa numa canaleta em volta do garfo, passa para a base num laço solto e encaixa numa canaleta pela parte de trás, então acompanha o giro sem enroscar. O build confere que os dois servos têm torque de sobra para o berço e a placa (bem abaixo de um quarto do torque de travamento de um SG90), que nada bate em nada em todo o curso de giro e inclinação, que o cabo tem folga suficiente para um giro completo de 90 graus para cada lado, que cada peça entra por um caminho real e que fica firme sem parafusos. Encaixes impressos, folga dos servos e durabilidade ainda precisam de uma impressão de teste.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Especificações no tamanho padrão
Medido na geração real em uma Bambu Lab A1 com PLA. Cada número se atualiza ao vivo quando você arrasta um controle acima.
- Tamanho total
- 74 × 74 × 89 mm
- Peças
- 4
- Filamento
- 59 g
- Tempo de impressão
- 1 h 45 min
- Placas
- 1
- Suportes
- Não precisa
Verificações de engenharia
Os nomes das verificações e dos parâmetros vêm do motor de CAD e aparecem em inglês.
- Tilt servo has the torque8.44 N.mm worst case (24.8 g cradle + cap + 10 g board, CG 1.1 mm off the axis at up to 60 deg = 0.26, plus starting a full-speed move with all mass at the 28 mm sweep radius = 8.18) vs SG90 stall 177 N.mm: under a quarter
- Pan servo has the torque15.43 N.mm to start a full-speed pan (66 g turning, I = 368 g.cm2) vs 177 N.mm stall
- Yoke stays on the pan horn1.3 N pull on a horn screw (turning group CG 3.8 mm off the pan axis, bumped x2, levered over 8 mm) vs ~40 N for an M2 self-tapper 2.5 mm into PLA, derated; the horn is also keyed into its recess for torque
- Pivot stub carries a knock0.10 MPa bending at the 6 mm stub root (half the cradle at a 5 g knock, sharp-root factor 2.3) vs 16.7 along the layers; bearing 0.03 MPa vs ~5 MPa for PLA sliding
- Arms take a 5 N knock at the top2.3 MPa at the 4.3 x 28 mm arm root (39 mm tall, bending across the layers) vs 5.0
- Tilt SG90 seats in the arm windowcase 0.2 mm clear in the window, tabs flat on the arm, two M2 tab screws; horn keyed 2.0 mm into the cradle recess; overlap 0.00 mm3
- Pan SG90 hangs on its tabs in the basetabs on the pocket ledge with two M2 screws, horn keyed into the yoke floor; overlap 0.00 mm3
- Cradle is trapped between stub and horncradle can float 0.6 mm toward the stub: the stub stays 3.1 mm in its bore and the horn stays 3.0 mm on the spline; no glue
- Board slides in and is heldPCB edges 0.7 mm deep in 1.9 mm grooves with 45 deg lead-ins, 0.3 mm side play, lifts at most 0.3 mm under the cap; header pins reach through two back windows; overlap 0.00 mm3
- Tilt sweep is clearcradle, cap and board sampled every 10 deg: clear to +/-180 deg (no contact at all; the SG90's own +/-90 deg is the limit); set range +/-60
- Pan sweep is clearyoke, tilt servo and cradle sampled at +/-45 and +/-90 deg against the base: overlap 0.00 mm3; 0.8 mm seam under the yoke
- Leads route clear, exit low at the backpan lead in the drop-in slot under the base; tilt lead snaps into a groove round the yoke rim, crosses in a service loop and snaps into a groove down the back of the base; both leave at the back within 6 mm of the desk; tightest bend 7.0 mm (>= 6 mm, 5x the 1.2 mm ribbon it bends across); overlap 0.00 mm3
- Tilt lead has slack for the whole pan96 mm free loop vs 91 mm needed at 90 deg (worst of +/-90): wrapped round the base at 36 mm radius, plus the drop and 15 mm spare
- Tilt lead is long enough240 mm from the servo to 25 mm past the back exit (12 mm behind the base) vs the 250 mm SG90 lead
- Stands steady without screws or tapetips only past 53 deg (203 g, CG 27 mm up, 1.3 mm off centre, 74 mm foot)
- pan SG90 + horn goes in23 poses along its path clear of every part.
- tilt SG90 + horn goes in16 poses along its path clear of every part.
- ESP32-CAM board goes in26 poses along its path clear of every part.
- OV2640 camera + lens goes in26 poses along its path clear of every part.
- driver: tilt tab screws goes in20 poses along its path clear of every part.
- driver: cap screws goes in20 poses along its path clear of every part.
Medidas ajustáveis
| Parâmetro | Padrão | Faixa |
|---|---|---|
| Camera board width | 27 mm | 24–32 mm |
| Camera board height | 40.5 mm | 36–48 mm |
| Tilt range (each way) | 60 deg | 20–90 deg |
| Pan range (each way) | 90 deg | 30–90 deg |
| Base mounting | screws | — |
Lista de peças
| Peça | Qtd. | Tamanho (mm) | Filamento | Tempo |
|---|---|---|---|---|
| base | 1 | 74 × 74 × 31 | 35 g | 52 min |
| yoke | 1 | 66 × 65 × 46 | 15 g | 28 min |
| cradle | 1 | 35 × 32 × 44 | 9 g | 19 min |
| top-cap | 1 | 35 × 11 × 3 | 1 g | 6 min |
Como fazer
- Ajuste a largura e a altura da placa da câmera se a sua não for a ESP32-CAM padrão de 27 × 40,5 mm, depois escolha quanto ela deve girar e inclinar.
- Escolha parafusos ou fita dupla face para a base e imprima as quatro peças em PLA sem suportes.
- Coloque o servo de giro na base e parafuse as abas, depois parafuse o braço dele no encaixe do garfo e pressione o garfo no servo.
- Parafuse o braço de inclinação no berço, deslize o berço no pivô, empurre o servo de inclinação por fora, pressione o cabo nas canaletas da borda e da base, depois deslize a placa e parafuse a tampa.
Dicas de impressão
- Cada peça é impressa do jeito que fica, numa face plana e sem suportes: uns 60 g e menos de 2 horas com 2 paredes e 15% de preenchimento.
- Use 3 paredes no garfo e no berço para os pequenos parafusos autoatarraxantes M2 terem plástico de sobra para morder.
- Se o berço ficar duro no pivô, uma lixada leve no pivô ou uma gota de lubrificante PTFE seco resolve.
Perguntas frequentes
Funciona com uma webcam USB pequena em vez de uma ESP32-CAM?
Sim, se a placa de circuito da webcam deslizar nas canaletas. Ajuste os controles de largura e altura da placa para a sua e confira se a espessura fica perto de 1,6 mm.
A câmera pode inclinar mais de 90 graus?
O berço em si passa livre na volta toda, então o limite é o SG90, que gira uns 90 graus para cada lado. O controle de inclinação vai até aí.
Por onde passam os cabos dos servos?
O cabo de giro fica num rasgo embaixo da base. O de inclinação é pressionado numa canaleta em volta da borda do garfo, fica num laço curto atrás e é pressionado numa canaleta pela parte de trás da base, então os dois saem juntos atrás. O laço tem folga suficiente para o giro completo.
Precisa de uma forma que não está no catálogo? Descreva com suas palavras usando texto para CAD
Comments