Planetová převodovka NEMA17
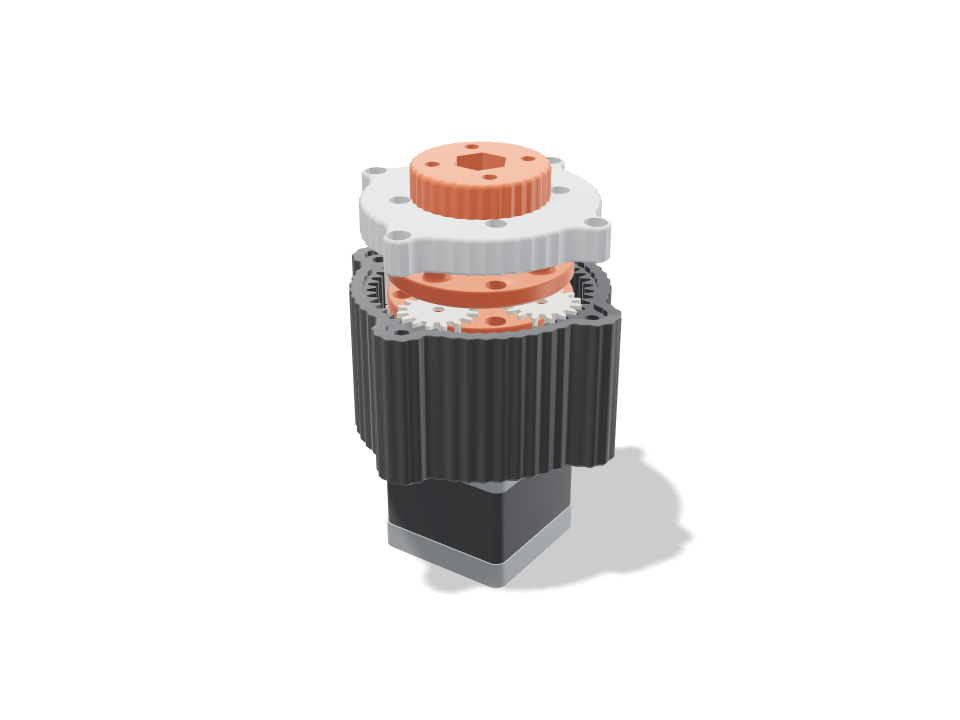
Dvoustupňová planetová převodovka, která se přišroubuje přímo na krokový motor NEMA17. První centrální kolo se nalisuje na D-hřídel motoru, čtyři satelity na stupeň se odvalují v jednom společném korunovém kole vyříznutém v žebrované skříni, první unašeč nese druhé centrální kolo a druhý unašeč otáčí výstupní přírubou přes šroub M8 běžící v ložisku 608 ve víku. Zmáčkni play a hřídel roztočí centrální kolo, satelity obíhají a otáčejí se a každý unašeč se točí svou skutečnou sníženou rychlostí. Kontroly dokazují, že kola jsou volná v klidu i v každé vzorkované poloze, že satelity jsou rovnoměrně rozmístěné a ve fázi, že zuby (napětí v patě podle Lewise) a ocelové kolíky 3 mm vydrží záběrný moment motoru 0,4 N m přes převod 16:1 (asi 5,4 N m na výstupu) a že každý díl má volnou cestu dovnitř. Je to stavebnice: tištěné díly plus kolíky, ložisko a pár šroubů.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Parametry ve výchozí velikosti
Změřeno na skutečném sestavení na tiskárně Bambu Lab A1 z pla. Každé číslo se živě aktualizuje, když posuneš posuvník nahoře.
- Celkové rozměry
- 88 × 88 × 67 mm
- Díly
- 14
- Filament
- 100 g
- Doba tisku
- 3 h 23 min
- Podložky
- 1
- Podpěry
- Nejsou potřeba
Inženýrské kontroly
Názvy kontrol a parametrů pocházejí přímo z CAD enginu a jsou anglicky.
- Every part stands free at resttotal overlap 0.000 mm³ between gears, carriers, housing and cap with a 0.15 mm flank gap and 0.4 mm axial gaps
- Planets space evenly(16 + 48) / 4 = 16, a whole number, so all four planets mesh in phase
- Planets clear each other5.8 mm between neighbouring planet tips
- No tooth undercutsun/planet 1.00:1 needs 13+ teeth at 20 deg; smallest here 16
- Teeth overlap in meshcontact ratio 1.35 sun-planet, 1.51 planet-ring after the flank gaps (1.2+ runs smoothly)
- Stage 1 teeth take the stall torque5.0 MPa at the tooth root (Lewis, Y 0.296, 8 mm face) with 0.40 N m on its sun shared by 3 of 4 planets; PLA allows 16.7 along the layers
- Stage 1 planet pins hold27 N per pin: 44 MPa bending in the 3 mm hardened dowel (allow 500), 1.1 MPa in the planet bore (keep under ~6), 11.2 MPa in the 5 mm carrier socket vs 16.7
- Stage 2 teeth take the stall torque13.6 MPa at the tooth root (Lewis, Y 0.296, 10 mm face) with 1.47 N m on its sun shared by 3 of 4 planets; PLA allows 16.7 along the layers
- Stage 2 planet pins hold98 N per pin: 200 MPa bending in the 3 mm hardened dowel (allow 500), 3.3 MPa in the planet bore (keep under ~6), 13.9 MPa in the 10 mm carrier socket vs 16.7
- Sun grips the D-shaft6.9 MPa on 9.7 mm of the shaft flat at 0.4 N m vs 16.7; the bore prints ~0.1 mm small for a press fit
- Motor shaft clears all but its sunshaft tip at 24 mm runs in carrier 1's bushing; overlap 0.00 mm³, sun bore 0.01
- Housing bolts to the motorseats on the 22 mm boss; M3x8 bites 4.5 mm into the motor's threads; 62 N per screw from the 5.4 N m reaction, 5.2 MPa on the floor vs 16.7
- Output bolt carries the torque5.4 N m out: 102 MPa shear in the M8 core (8.8 bolt, allow 190); hex pockets 7.0 / 4.6 MPa vs 16.7
- 608 is seated and capturedflush in a 7 mm pocket on a 3.00 mm lip under the outer race; the inner race is clamped between 8 x 12 mm speed rings by the carrier shoulder and the flange, which runs 1.0 mm clear of the cap; overlap -0.00 mm³
- Cap centres on the housingthe cap sits 1.5 mm deep in the housing's bezel with 0.15 mm all round, so the bearing lands on the ring's axis; flat on the ring top; M3x12 into heat-set inserts in the lobes, 1.2 mm of cap round each screw head
- Ring wall4.2 mm under the flutes, 2.3 mm between each insert and the ring's tooth roots, 3.4 mm bezel rim standing outside the tooth roots
- Bolt and nut fitM8 x 30: the nyloc sits 5.9 mm above the flange underside, its top flush with the bolt end; the carrier shoulder passes the 8 mm lip hole with 0.5 mm all round
- Ratio16.00:1 (2 x 4.00, 16/16/48 teeth, module 1.25): 4.0 motor turns = 0.25 output turns; about 5.4 N m out from 0.4 N m at 92% per stage
- NEMA17 stepper goes in23 poses along its path clear of every part.
- NEMA17 end caps goes in23 poses along its path clear of every part.
- 608 bearing (in the cap) goes in6 poses along its path clear of every part.
- 2x M8 speed ring 8 x 12 x 1 goes in15 poses along its path clear of every part.
- M8 x 30 hex bolt goes in13 poses along its path clear of every part.
- M8 nyloc nut (in the flange) goes in15 poses along its path clear of every part.
- 3 mm steel pins, stage 1 goes in10 poses along its path clear of every part.
- 3 mm steel pins, stage 2 goes in10 poses along its path clear of every part.
- 4x M3x8 into the motor goes in15 poses along its path clear of every part.
- 4x M3x12 cap screws goes in15 poses along its path clear of every part.
- driver: motor screws (through the tool holes) goes in20 poses along its path clear of every part.
- driver: cap screws goes in20 poses along its path clear of every part.
Nastavitelné rozměry
| Parametr | Výchozí | Rozsah |
|---|---|---|
| Tooth size (module) | 1.25 mm | 1.25–1.75 mm |
| Sun teeth | 16 | 14–20 |
| Planet teeth | 16 | 14–22 |
| Stages | 2 | 1–2 |
| Gear gap (each flank) | 0.15 mm | 0.1–0.25 mm |
Seznam dílů
| Díl | Ks | Rozměry (mm) | Filament | Čas |
|---|---|---|---|---|
| housing | 1 | 88 × 88 × 44 | 45 g | 1 h 6 min |
| sun 1 | 1 | 22 × 22 × 13 | 2 g | 8 min |
| planet 1-1 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 1-2 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 1-3 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 1-4 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 2-1 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| planet 2-2 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| planet 2-3 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| planet 2-4 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| carrier 1 | 1 | 52 × 52 × 15 | 8 g | 16 min |
| output carrier | 1 | 52 × 52 × 13 | 8 g | 15 min |
| cap | 1 | 80 × 80 × 10 | 15 g | 24 min |
| output flange | 1 | 38 × 38 × 14 | 7 g | 14 min |
Jak na to
- Vyber velikost zubu, počty zubů centrálního kola a satelitů a jeden nebo dva stupně; převodový poměr a výstupní moment se aktualizují v kontrolách.
- Skříň, unašeče a satelity tiskni rovnou stranou dolů, centrální kolo zuby dolů a víko s přírubou rovnou stranou dolů. Bez podpěr.
- Zatav závitové vložky M3 do ok skříně, přišroubuj ji k motoru 4x M3x8, nalisuj centrální kolo na hřídel a pak stupeň po stupni vkládej satelity na nalisované kolíky 3 mm.
- Prostrč šroub M8 zespodu výstupním unašečem, přidej distanční podložku, spusť víko s ložiskem 608 v objímce, přišroubuj ho a pak našroubuj přírubu s pojistnou maticí na šroub.
Tipy pro tisk
- PLA na zobrazené kontroly stačí; kola z PETG nebo PA-CF vydrží pod trvalou zátěží déle. Kola tiskni se 3-4 stěnami, aby zuby byly plné.
- Když kola drhnou, zvyš vůli ozubení o 0,02 mm; když chrastí, sniž ji. Pomůže kapka suchého PTFE maziva na kolíky.
- Kontrola kolíků počítá s kalenými válcovými kolíky 3 mm (ISO 8734); zkrácené hřebíky nebo měkký drát se ohnou.
Časté otázky
Jaký spojovací materiál potřebuju?
Krokový motor NEMA17, ocelové válcové kolíky 3 mm (čtyři na stupeň), jedno ložisko 608, dvě distanční podložky 8 × 12 × 1 mm, šroub M8 se šestihrannou hlavou a pojistnou matici, šrouby 4x M3x8 a 4x M3x12 a 4 + 4 zátavné vložky M3 pro víko a výstupní přírubu.
Jaký moment to opravdu dává?
S výchozím 16:1 a motorem 0,4 N m je odhad asi 5,4 N m na přírubě, při předpokladu 92 % na každý tištěný stupeň. Je to výpočet, ne měření, takže to vyzkoušej na stole, než na to pověsíš něco těžkého.
Můžu udělat jednostupňovou verzi?
Ano. Nastav počet stupňů na 1 a dostaneš kratší převodovku 4:1 se stejnou přírubou i ložiskem. Pohyb pak běží jako čistá smyčka, protože se každý díl po čtyřech otáčkách motoru vrátí tam, kde začal.
Potřebuješ tvar, který v katalogu není? Popiš ho vlastními slovy pomocí textu na CAD
Comments