NEMA17 planetaire tandwielkast
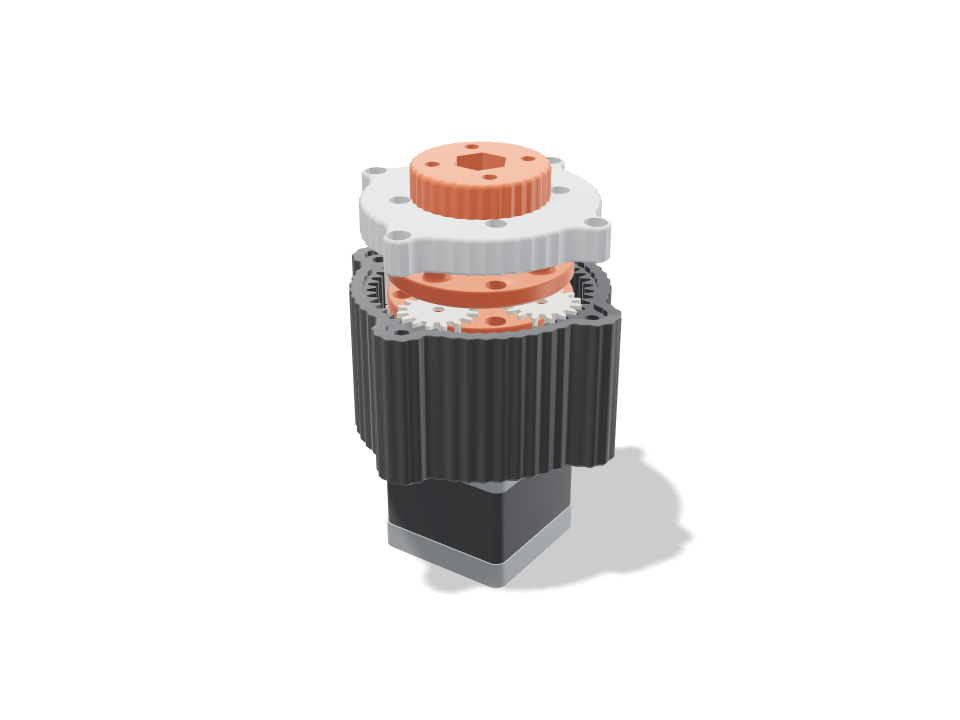
Een tweetraps planetaire tandwielkast die je rechtstreeks op een NEMA17-stappenmotor schroeft. Het eerste zonnewiel drukt op de D-as van de motor, vier planeten per trap rollen rond één gedeeld ringwiel dat in de geribde behuizing is uitgesneden, de eerste drager draagt het tweede zonnewiel en de tweede drager draait een uitgangsflens via een M8-bout die in een 608-lager in de kap loopt. Druk op play en de as draait het zonnewiel terwijl de planeten rondgaan en draaien en elke drager op zijn echte, gereduceerde snelheid draait. De checks bewijzen dat de tandwielen vrij staan in rust en in elke bemonsterde stand, dat de planeten gelijk verdeeld en in fase staan, dat de tanden (Lewis-voetspanning) en de stalen pennen van 3 mm het blokkeerkoppel van 0,4 N m van de motor door de reductie van 16:1 houden (ongeveer 5,4 N m aan de uitgang) en dat elk deel een vrije weg naar binnen heeft. Het is een kit: geprinte delen plus pennen, een lager en een paar schroeven.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Specificaties op standaardformaat
Gemeten aan de echte build op een Bambu Lab A1 in pla. Elk getal werkt live bij als je hierboven aan een schuifje trekt.
- Totale afmeting
- 88 × 88 × 67 mm
- Onderdelen
- 14
- Filament
- 100 g
- Printtijd
- 3 h 23 min
- Printplaten
- 1
- Support
- Niet nodig
Technische checks
Namen van checks en parameters komen rechtstreeks uit de CAD-engine en staan in het Engels.
- Every part stands free at resttotal overlap 0.000 mm³ between gears, carriers, housing and cap with a 0.15 mm flank gap and 0.4 mm axial gaps
- Planets space evenly(16 + 48) / 4 = 16, a whole number, so all four planets mesh in phase
- Planets clear each other5.8 mm between neighbouring planet tips
- No tooth undercutsun/planet 1.00:1 needs 13+ teeth at 20 deg; smallest here 16
- Teeth overlap in meshcontact ratio 1.35 sun-planet, 1.51 planet-ring after the flank gaps (1.2+ runs smoothly)
- Stage 1 teeth take the stall torque5.0 MPa at the tooth root (Lewis, Y 0.296, 8 mm face) with 0.40 N m on its sun shared by 3 of 4 planets; PLA allows 16.7 along the layers
- Stage 1 planet pins hold27 N per pin: 44 MPa bending in the 3 mm hardened dowel (allow 500), 1.1 MPa in the planet bore (keep under ~6), 11.2 MPa in the 5 mm carrier socket vs 16.7
- Stage 2 teeth take the stall torque13.6 MPa at the tooth root (Lewis, Y 0.296, 10 mm face) with 1.47 N m on its sun shared by 3 of 4 planets; PLA allows 16.7 along the layers
- Stage 2 planet pins hold98 N per pin: 200 MPa bending in the 3 mm hardened dowel (allow 500), 3.3 MPa in the planet bore (keep under ~6), 13.9 MPa in the 10 mm carrier socket vs 16.7
- Sun grips the D-shaft6.9 MPa on 9.7 mm of the shaft flat at 0.4 N m vs 16.7; the bore prints ~0.1 mm small for a press fit
- Motor shaft clears all but its sunshaft tip at 24 mm runs in carrier 1's bushing; overlap 0.00 mm³, sun bore 0.01
- Housing bolts to the motorseats on the 22 mm boss; M3x8 bites 4.5 mm into the motor's threads; 62 N per screw from the 5.4 N m reaction, 5.2 MPa on the floor vs 16.7
- Output bolt carries the torque5.4 N m out: 102 MPa shear in the M8 core (8.8 bolt, allow 190); hex pockets 7.0 / 4.6 MPa vs 16.7
- 608 is seated and capturedflush in a 7 mm pocket on a 3.00 mm lip under the outer race; the inner race is clamped between 8 x 12 mm speed rings by the carrier shoulder and the flange, which runs 1.0 mm clear of the cap; overlap -0.00 mm³
- Cap centres on the housingthe cap sits 1.5 mm deep in the housing's bezel with 0.15 mm all round, so the bearing lands on the ring's axis; flat on the ring top; M3x12 into heat-set inserts in the lobes, 1.2 mm of cap round each screw head
- Ring wall4.2 mm under the flutes, 2.3 mm between each insert and the ring's tooth roots, 3.4 mm bezel rim standing outside the tooth roots
- Bolt and nut fitM8 x 30: the nyloc sits 5.9 mm above the flange underside, its top flush with the bolt end; the carrier shoulder passes the 8 mm lip hole with 0.5 mm all round
- Ratio16.00:1 (2 x 4.00, 16/16/48 teeth, module 1.25): 4.0 motor turns = 0.25 output turns; about 5.4 N m out from 0.4 N m at 92% per stage
- NEMA17 stepper goes in23 poses along its path clear of every part.
- NEMA17 end caps goes in23 poses along its path clear of every part.
- 608 bearing (in the cap) goes in6 poses along its path clear of every part.
- 2x M8 speed ring 8 x 12 x 1 goes in15 poses along its path clear of every part.
- M8 x 30 hex bolt goes in13 poses along its path clear of every part.
- M8 nyloc nut (in the flange) goes in15 poses along its path clear of every part.
- 3 mm steel pins, stage 1 goes in10 poses along its path clear of every part.
- 3 mm steel pins, stage 2 goes in10 poses along its path clear of every part.
- 4x M3x8 into the motor goes in15 poses along its path clear of every part.
- 4x M3x12 cap screws goes in15 poses along its path clear of every part.
- driver: motor screws (through the tool holes) goes in20 poses along its path clear of every part.
- driver: cap screws goes in20 poses along its path clear of every part.
Aanpasbare maten
| Instelling | Standaard | Bereik |
|---|---|---|
| Tooth size (module) | 1.25 mm | 1.25–1.75 mm |
| Sun teeth | 16 | 14–20 |
| Planet teeth | 16 | 14–22 |
| Stages | 2 | 1–2 |
| Gear gap (each flank) | 0.15 mm | 0.1–0.25 mm |
Onderdelenlijst
| Onderdeel | Aantal | Afmeting (mm) | Filament | Tijd |
|---|---|---|---|---|
| housing | 1 | 88 × 88 × 44 | 45 g | 1 h 6 min |
| sun 1 | 1 | 22 × 22 × 13 | 2 g | 8 min |
| planet 1-1 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 1-2 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 1-3 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 1-4 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 2-1 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| planet 2-2 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| planet 2-3 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| planet 2-4 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| carrier 1 | 1 | 52 × 52 × 15 | 8 g | 16 min |
| output carrier | 1 | 52 × 52 × 13 | 8 g | 15 min |
| cap | 1 | 80 × 80 × 10 | 15 g | 24 min |
| output flange | 1 | 38 × 38 × 14 | 7 g | 14 min |
Zo maak je het
- Kies de tandmaat, het aantal tanden van zon en planeten en één of twee trappen; de overbrenging en het uitgaande koppel worden bijgewerkt in de checks.
- Print de behuizing, dragers en planeten met de platte kant omlaag, het zonnewiel met de tanden omlaag en de kap en flens met de platte kant omlaag. Geen support.
- Druk M3-inserts met de soldeerbout in de lobben van de behuizing, schroef hem met 4x M3x8 op de motor, druk het zonnewiel op de as en zet dan trap voor trap de planeten op hun ingeperste pennen van 3 mm.
- Duw de M8-bout van onderen door de uitgangsdrager, leg er een vulring op, laat de kap met de 608 in de rand zakken, schroef hem vast en schroef dan de flens met zijn borgmoer op de bout.
Printtips
- PLA volstaat voor de getoonde checks; tandwielen van PETG of PA-CF gaan langer mee onder constante belasting. Print tandwielen met 3 tot 4 wanden zodat de tanden massief zijn.
- Lopen de tandwielen stroef, verhoog dan de tandwielspeling met 0,02 mm; rammelen ze, verlaag hem dan. Een druppel droge PTFE-smering op de pennen helpt.
- De pennencheck gaat uit van geharde paspennen van 3 mm (ISO 8734); ingekorte spijkers of zachte staaf buigen door.
Veelgestelde vragen
Welke onderdelen heb ik nodig?
Een NEMA17-stappenmotor, stalen paspennen van 3 mm (vier per trap), één 608-lager, twee vulringen van 8 x 12 x 1 mm, een M8-zeskantbout met borgmoer, 4x M3x8- en 4x M3x12-schroeven en 4 + 4 M3-inserts voor de kap en de uitgangsflens.
Hoeveel koppel geeft hij echt?
Met de standaard 16:1 en een motor van 0,4 N m is de schatting ongeveer 5,4 N m aan de flens, uitgaande van 92% per geprinte trap. Dat is een berekening, geen meting, dus test hem op de werkbank voordat je er iets zwaars aan hangt.
Kan ik een versie met één trap maken?
Ja. Zet het aantal trappen op 1 voor een kortere kast van 4:1 met dezelfde flens en hetzelfde lager. De beweging loopt dan als een nette lus, omdat elk deel na vier motoromwentelingen weer op zijn beginpunt staat.
Een vorm nodig die niet in de catalogus staat? Beschrijf hem in je eigen woorden met tekst naar CAD
Comments