Планетарний редуктор NEMA17
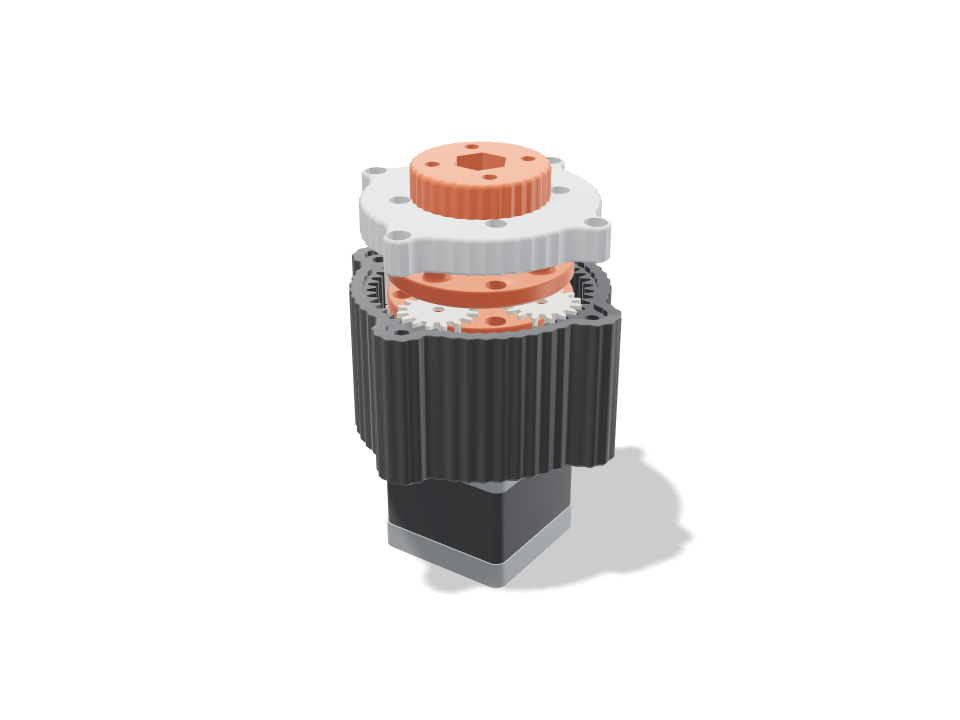
Двоступеневий планетарний редуктор, що прикручується просто на кроковий двигун NEMA17. Перше сонце насаджується на D-подібний вал двигуна, по чотири сателіти на ступінь котяться навколо одного спільного вінця, вирізаного в рифленому корпусі, перше водило несе друге сонце, а друге водило обертає вихідний фланець через болт M8, що йде в підшипнику 608 у кришці. Натисніть відтворення — і вал обертає сонце, сателіти обертаються по орбіті й навколо себе, а кожне водило крутиться зі своєю справжньою зниженою швидкістю. Перевірки доводять, що шестерні вільні в спокої й у кожному вибраному положенні, сателіти рівномірно розставлені й сфазовані, зуби (напруження біля основи за Льюїсом) і сталеві штифти 3 мм тримають 0,4 Н·м моменту зупинки двигуна через передачу 16:1 (приблизно 5,4 Н·м на виході), а кожна деталь має вільний шлях усередину. Це набір: надруковані деталі плюс штифти, підшипник і кілька гвинтів.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Характеристики за стандартного розміру
Виміряно на справжній збірці на Bambu Lab A1 з pla. Кожне число оновлюється наживо, коли ви посуваєте повзунок вище.
- Габарити
- 88 × 88 × 67 mm
- Деталі
- 14
- Філамент
- 100 g
- Час друку
- 3 h 23 min
- Столи
- 1
- Підтримки
- Не потрібні
Інженерні перевірки
Назви перевірок і параметрів надходять напряму з CAD-рушія й показані англійською.
- Every part stands free at resttotal overlap 0.000 mm³ between gears, carriers, housing and cap with a 0.15 mm flank gap and 0.4 mm axial gaps
- Planets space evenly(16 + 48) / 4 = 16, a whole number, so all four planets mesh in phase
- Planets clear each other5.8 mm between neighbouring planet tips
- No tooth undercutsun/planet 1.00:1 needs 13+ teeth at 20 deg; smallest here 16
- Teeth overlap in meshcontact ratio 1.35 sun-planet, 1.51 planet-ring after the flank gaps (1.2+ runs smoothly)
- Stage 1 teeth take the stall torque5.0 MPa at the tooth root (Lewis, Y 0.296, 8 mm face) with 0.40 N m on its sun shared by 3 of 4 planets; PLA allows 16.7 along the layers
- Stage 1 planet pins hold27 N per pin: 44 MPa bending in the 3 mm hardened dowel (allow 500), 1.1 MPa in the planet bore (keep under ~6), 11.2 MPa in the 5 mm carrier socket vs 16.7
- Stage 2 teeth take the stall torque13.6 MPa at the tooth root (Lewis, Y 0.296, 10 mm face) with 1.47 N m on its sun shared by 3 of 4 planets; PLA allows 16.7 along the layers
- Stage 2 planet pins hold98 N per pin: 200 MPa bending in the 3 mm hardened dowel (allow 500), 3.3 MPa in the planet bore (keep under ~6), 13.9 MPa in the 10 mm carrier socket vs 16.7
- Sun grips the D-shaft6.9 MPa on 9.7 mm of the shaft flat at 0.4 N m vs 16.7; the bore prints ~0.1 mm small for a press fit
- Motor shaft clears all but its sunshaft tip at 24 mm runs in carrier 1's bushing; overlap 0.00 mm³, sun bore 0.01
- Housing bolts to the motorseats on the 22 mm boss; M3x8 bites 4.5 mm into the motor's threads; 62 N per screw from the 5.4 N m reaction, 5.2 MPa on the floor vs 16.7
- Output bolt carries the torque5.4 N m out: 102 MPa shear in the M8 core (8.8 bolt, allow 190); hex pockets 7.0 / 4.6 MPa vs 16.7
- 608 is seated and capturedflush in a 7 mm pocket on a 3.00 mm lip under the outer race; the inner race is clamped between 8 x 12 mm speed rings by the carrier shoulder and the flange, which runs 1.0 mm clear of the cap; overlap -0.00 mm³
- Cap centres on the housingthe cap sits 1.5 mm deep in the housing's bezel with 0.15 mm all round, so the bearing lands on the ring's axis; flat on the ring top; M3x12 into heat-set inserts in the lobes, 1.2 mm of cap round each screw head
- Ring wall4.2 mm under the flutes, 2.3 mm between each insert and the ring's tooth roots, 3.4 mm bezel rim standing outside the tooth roots
- Bolt and nut fitM8 x 30: the nyloc sits 5.9 mm above the flange underside, its top flush with the bolt end; the carrier shoulder passes the 8 mm lip hole with 0.5 mm all round
- Ratio16.00:1 (2 x 4.00, 16/16/48 teeth, module 1.25): 4.0 motor turns = 0.25 output turns; about 5.4 N m out from 0.4 N m at 92% per stage
- NEMA17 stepper goes in23 poses along its path clear of every part.
- NEMA17 end caps goes in23 poses along its path clear of every part.
- 608 bearing (in the cap) goes in6 poses along its path clear of every part.
- 2x M8 speed ring 8 x 12 x 1 goes in15 poses along its path clear of every part.
- M8 x 30 hex bolt goes in13 poses along its path clear of every part.
- M8 nyloc nut (in the flange) goes in15 poses along its path clear of every part.
- 3 mm steel pins, stage 1 goes in10 poses along its path clear of every part.
- 3 mm steel pins, stage 2 goes in10 poses along its path clear of every part.
- 4x M3x8 into the motor goes in15 poses along its path clear of every part.
- 4x M3x12 cap screws goes in15 poses along its path clear of every part.
- driver: motor screws (through the tool holes) goes in20 poses along its path clear of every part.
- driver: cap screws goes in20 poses along its path clear of every part.
Налаштовувані розміри
| Параметр | Типово | Діапазон |
|---|---|---|
| Tooth size (module) | 1.25 mm | 1.25–1.75 mm |
| Sun teeth | 16 | 14–20 |
| Planet teeth | 16 | 14–22 |
| Stages | 2 | 1–2 |
| Gear gap (each flank) | 0.15 mm | 0.1–0.25 mm |
Список деталей
| Деталь | К-сть | Розмір (мм) | Філамент | Час |
|---|---|---|---|---|
| housing | 1 | 88 × 88 × 44 | 45 g | 1 h 6 min |
| sun 1 | 1 | 22 × 22 × 13 | 2 g | 8 min |
| planet 1-1 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 1-2 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 1-3 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 1-4 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 2-1 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| planet 2-2 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| planet 2-3 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| planet 2-4 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| carrier 1 | 1 | 52 × 52 × 15 | 8 g | 16 min |
| output carrier | 1 | 52 × 52 × 13 | 8 g | 15 min |
| cap | 1 | 80 × 80 × 10 | 15 g | 24 min |
| output flange | 1 | 38 × 38 × 14 | 7 g | 14 min |
Як зробити
- Виберіть розмір зуба, кількість зубів сонця й сателітів і один чи два ступені; передавальне число й вихідний момент оновлюються в перевірках.
- Друкуйте корпус, водила й сателіти пласкою стороною донизу, сонце — зубами донизу, а кришку й фланець — пласкою стороною донизу. Без підтримок.
- Втисніть термовставки M3 у виступи корпусу, прикрутіть його до двигуна 4x M3x8, насадіть сонце на вал, а потім ступінь за ступенем вставте сателіти на запресовані штифти 3 мм.
- Просуньте болт M8 знизу крізь вихідне водило, додайте дистанційне кільце, опустіть кришку з 608 в обідку, прикрутіть її, а потім накрутіть фланець із нейлоковою гайкою на болт.
Поради щодо друку
- Для показаних перевірок PLA підходить; шестерні з PETG чи PA-CF служать довше під постійним навантаженням. Друкуйте шестерні з 3-4 стінками, щоб зуби були суцільними.
- Якщо шестерні заїдають, збільште зазор шестерень на 0,02 мм; якщо деренчать — зменште. Крапля сухого PTFE-мастила на штифтах допомагає.
- Перевірка штифтів розрахована на загартовані штифти 3 мм (ISO 8734); обрізані цвяхи чи м'який пруток зігнуться.
Поширені запитання
Яке кріплення потрібне?
Кроковий двигун NEMA17, сталеві штифти 3 мм (по чотири на ступінь), один підшипник 608, два дистанційні кільця 8 x 12 x 1 мм, шестигранний болт M8 з нейлоковою гайкою, гвинти 4x M3x8 і 4x M3x12, а також 4 + 4 термовставки M3 для кришки й вихідного фланця.
Який момент він реально дає?
За стандартних 16:1 і двигуна 0,4 Н·м оцінка — приблизно 5,4 Н·м на фланці, якщо брати 92% на кожен надрукований ступінь. Це розрахунок, а не вимірювання, тож перевірте на верстаті, перш ніж вішати щось важке.
Чи можна зробити одноступеневу версію?
Так. Задайте 1 ступінь — і отримаєте коротший редуктор 4:1 з тим самим фланцем і підшипником. Рух тоді йде чистим циклом, бо кожна деталь повертається на місце після чотирьох обертів двигуна.
Потрібна форма, якої немає в каталозі? Опишіть її своїми словами за допомогою «текст у CAD»
Comments