NEMA17-planetväxellåda
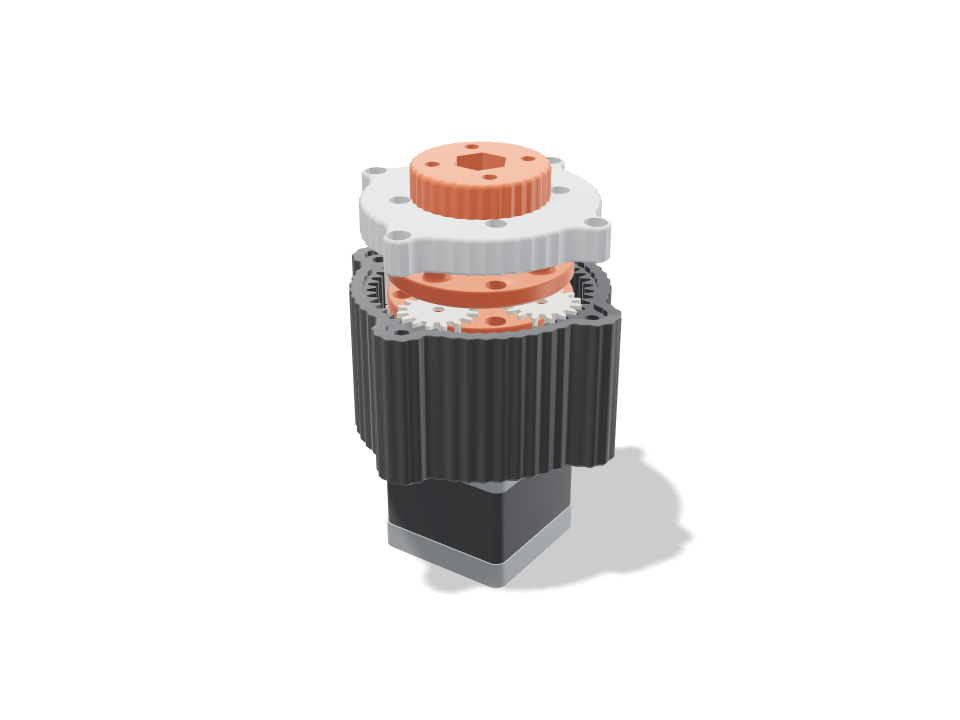
En tvåstegs planetväxellåda som skruvas rakt på en NEMA17-stegmotor. Den första solen trycks på motorns D-axel, fyra planeter per steg rullar runt en gemensam ring som är skuren i det räfflade huset, den första hållaren bär den andra solen och den andra hållaren vrider en utgångsfläns via en M8-bult som löper i ett 608-lager i locket. Tryck på play så vrider axeln solen medan planeterna kretsar och snurrar och varje hållare går med sin verkliga nedväxlade hastighet. Kontrollerna bevisar att kugghjulen står fria i vila och i varje samplat läge, att planeterna är jämnt fördelade och i fas, att kuggarna (Lewis rotspänning) och de 3 mm stålstiften håller motorns stallmoment på 0,4 N m genom nedväxlingen 16:1 (ungefär 5,4 N m ut) och att varje del har en fri väg in. Det är ett kit: utskrivna delar plus stift, ett lager och några skruvar.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Data i standardstorlek
Uppmätt från det verkliga bygget på en Bambu Lab A1 i pla. Varje siffra uppdateras direkt när du drar i ett reglage ovan.
- Total storlek
- 88 × 88 × 67 mm
- Delar
- 14
- Filament
- 100 g
- Utskriftstid
- 3 h 23 min
- Byggplattor
- 1
- Support
- Behövs inte
Tekniska kontroller
Namn på kontroller och parametrar kommer direkt från CAD-motorn och visas på engelska.
- Every part stands free at resttotal overlap 0.000 mm³ between gears, carriers, housing and cap with a 0.15 mm flank gap and 0.4 mm axial gaps
- Planets space evenly(16 + 48) / 4 = 16, a whole number, so all four planets mesh in phase
- Planets clear each other5.8 mm between neighbouring planet tips
- No tooth undercutsun/planet 1.00:1 needs 13+ teeth at 20 deg; smallest here 16
- Teeth overlap in meshcontact ratio 1.35 sun-planet, 1.51 planet-ring after the flank gaps (1.2+ runs smoothly)
- Stage 1 teeth take the stall torque5.0 MPa at the tooth root (Lewis, Y 0.296, 8 mm face) with 0.40 N m on its sun shared by 3 of 4 planets; PLA allows 16.7 along the layers
- Stage 1 planet pins hold27 N per pin: 44 MPa bending in the 3 mm hardened dowel (allow 500), 1.1 MPa in the planet bore (keep under ~6), 11.2 MPa in the 5 mm carrier socket vs 16.7
- Stage 2 teeth take the stall torque13.6 MPa at the tooth root (Lewis, Y 0.296, 10 mm face) with 1.47 N m on its sun shared by 3 of 4 planets; PLA allows 16.7 along the layers
- Stage 2 planet pins hold98 N per pin: 200 MPa bending in the 3 mm hardened dowel (allow 500), 3.3 MPa in the planet bore (keep under ~6), 13.9 MPa in the 10 mm carrier socket vs 16.7
- Sun grips the D-shaft6.9 MPa on 9.7 mm of the shaft flat at 0.4 N m vs 16.7; the bore prints ~0.1 mm small for a press fit
- Motor shaft clears all but its sunshaft tip at 24 mm runs in carrier 1's bushing; overlap 0.00 mm³, sun bore 0.01
- Housing bolts to the motorseats on the 22 mm boss; M3x8 bites 4.5 mm into the motor's threads; 62 N per screw from the 5.4 N m reaction, 5.2 MPa on the floor vs 16.7
- Output bolt carries the torque5.4 N m out: 102 MPa shear in the M8 core (8.8 bolt, allow 190); hex pockets 7.0 / 4.6 MPa vs 16.7
- 608 is seated and capturedflush in a 7 mm pocket on a 3.00 mm lip under the outer race; the inner race is clamped between 8 x 12 mm speed rings by the carrier shoulder and the flange, which runs 1.0 mm clear of the cap; overlap -0.00 mm³
- Cap centres on the housingthe cap sits 1.5 mm deep in the housing's bezel with 0.15 mm all round, so the bearing lands on the ring's axis; flat on the ring top; M3x12 into heat-set inserts in the lobes, 1.2 mm of cap round each screw head
- Ring wall4.2 mm under the flutes, 2.3 mm between each insert and the ring's tooth roots, 3.4 mm bezel rim standing outside the tooth roots
- Bolt and nut fitM8 x 30: the nyloc sits 5.9 mm above the flange underside, its top flush with the bolt end; the carrier shoulder passes the 8 mm lip hole with 0.5 mm all round
- Ratio16.00:1 (2 x 4.00, 16/16/48 teeth, module 1.25): 4.0 motor turns = 0.25 output turns; about 5.4 N m out from 0.4 N m at 92% per stage
- NEMA17 stepper goes in23 poses along its path clear of every part.
- NEMA17 end caps goes in23 poses along its path clear of every part.
- 608 bearing (in the cap) goes in6 poses along its path clear of every part.
- 2x M8 speed ring 8 x 12 x 1 goes in15 poses along its path clear of every part.
- M8 x 30 hex bolt goes in13 poses along its path clear of every part.
- M8 nyloc nut (in the flange) goes in15 poses along its path clear of every part.
- 3 mm steel pins, stage 1 goes in10 poses along its path clear of every part.
- 3 mm steel pins, stage 2 goes in10 poses along its path clear of every part.
- 4x M3x8 into the motor goes in15 poses along its path clear of every part.
- 4x M3x12 cap screws goes in15 poses along its path clear of every part.
- driver: motor screws (through the tool holes) goes in20 poses along its path clear of every part.
- driver: cap screws goes in20 poses along its path clear of every part.
Justerbara mått
| Inställning | Standard | Intervall |
|---|---|---|
| Tooth size (module) | 1.25 mm | 1.25–1.75 mm |
| Sun teeth | 16 | 14–20 |
| Planet teeth | 16 | 14–22 |
| Stages | 2 | 1–2 |
| Gear gap (each flank) | 0.15 mm | 0.1–0.25 mm |
Dellista
| Del | Antal | Storlek (mm) | Filament | Tid |
|---|---|---|---|---|
| housing | 1 | 88 × 88 × 44 | 45 g | 1 h 6 min |
| sun 1 | 1 | 22 × 22 × 13 | 2 g | 8 min |
| planet 1-1 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 1-2 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 1-3 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 1-4 | 1 | 22 × 22 × 8 | 2 g | 7 min |
| planet 2-1 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| planet 2-2 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| planet 2-3 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| planet 2-4 | 1 | 22 × 22 × 10 | 2 g | 8 min |
| carrier 1 | 1 | 52 × 52 × 15 | 8 g | 16 min |
| output carrier | 1 | 52 × 52 × 13 | 8 g | 15 min |
| cap | 1 | 80 × 80 × 10 | 15 g | 24 min |
| output flange | 1 | 38 × 38 × 14 | 7 g | 14 min |
Så gör du
- Välj kuggstorlek, antal kuggar på sol och planeter och ett eller två steg; utväxling och utgående vridmoment uppdateras i kontrollerna.
- Skriv ut huset, hållarna och planeterna med den plana sidan nedåt, solen med kuggarna nedåt och locket och flänsen med den plana sidan nedåt. Ingen support.
- Tryck in M3-gänginsatser i husets öron, skruva fast det på motorn med 4x M3x8, tryck solen på axeln och lägg sedan i planeterna på sina inpressade 3 mm stift, steg för steg.
- Skjut M8-bulten upp genom utgångshållaren, lägg på en distansbricka, sänk ner locket med 608-lagret i infattningen, skruva fast det och skruva sedan fast flänsen med sin nylockmutter på bulten.
Utskriftstips
- PLA räcker för de kontroller som visas; kugghjul i PETG eller PA-CF håller längre under jämn last. Skriv ut kugghjul med 3–4 väggar så att kuggarna blir massiva.
- Kärvar kugghjulen, höj kuggspelet med 0,02 mm; skramlar de, sänk det. En droppe torr PTFE-smörjning på stiften hjälper.
- Stiftkontrollen förutsätter härdade 3 mm cylindriska stift (ISO 8734); avkortade spikar eller mjuk stång böjer sig.
Vanliga frågor
Vilken hårdvara behöver jag?
En NEMA17-stegmotor, 3 mm cylindriska stålstift (fyra per steg), ett 608-lager, två distansbrickor 8 × 12 × 1 mm, en M8-sexkantsbult och nylockmutter, 4x M3x8- och 4x M3x12-skruvar samt 4 + 4 M3-gänginsatser för locket och utgångsflänsen.
Hur mycket vridmoment ger den egentligen?
Med standardutväxlingen 16:1 och en motor på 0,4 N m är uppskattningen ungefär 5,4 N m vid flänsen, med antagna 92 % per utskrivet steg. Det är en beräkning, inte en mätning, så testa den på bänken innan du hänger något tungt i den.
Kan jag göra en enstegsversion?
Ja. Ställ in steg på 1 för en kortare 4:1-låda med samma fläns och lager. Rörelsen går då som en ren loop eftersom varje del är tillbaka där den började efter fyra motorvarv.
Behöver du en form som inte finns i katalogen? Beskriv den med egna ord med text till CAD
Comments