Pinza paralela con servo para un brazo robótico
Una pequeña pinza para brazo robótico que funciona con un solo servo MG90S. El servo gira un engranaje de 20 dientes, que gira otro idéntico en sentido contrario, así que las dos mordazas se abren y se cierran a la vez. Cada dedo cuelga de dos bielas del mismo largo (un paralelogramo), así que las almohadillas quedan paralelas entre sí durante todo el recorrido en lugar de moverse en arco. En la animación de agarre los engranajes ruedan engranados y los dedos se abren, se cierran sobre el objeto y se vuelven a abrir. Las revisiones muestran que los dientes engranan a la distancia correcta, que las mordazas se abren al tamaño que pongas y se cierran hasta 8 mm sin tocarse, que los 2,0 kg cm del servo dan unos 3 N por mordaza sobre un cubo de 30 mm y que las almohadillas de TPU sujetan un pequeño bloque de madera con margen de sobra.
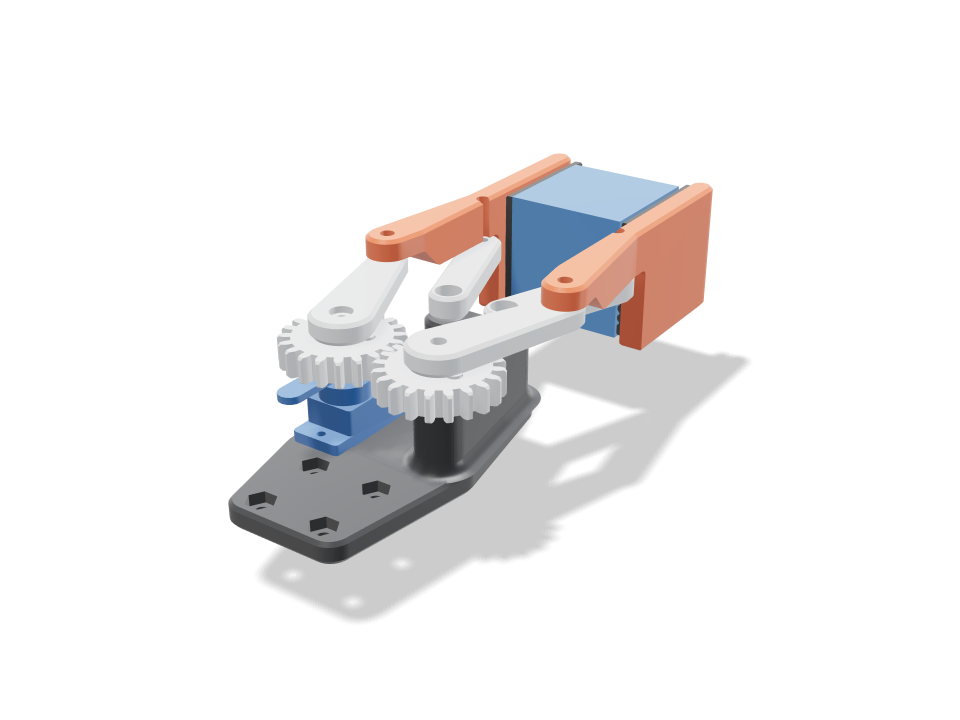
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Especificaciones con el tamaño por defecto
Medido en la construcción real en una Bambu Lab A1 con pla / TPU. Cada número se actualiza al momento cuando mueves un deslizador de arriba.
- Tamaño total
- 57 × 139 × 38 mm
- Piezas
- 11
- Filamento
- 38 g
- Tiempo de impresión
- 1 h 52 min
- Placas
- 1
- Soportes
- No hacen falta
Revisiones de ingeniería
Los nombres de las revisiones y de los parámetros vienen del motor de CAD y se muestran en inglés.
- Gears mesh in phasecentre distance m(z1+z2)/2 = 25.00 mm, 20/20 teeth, module 1.25; overlap 0.000 / 0.000 mm3 at rest / turned 17 deg; contact ratio 1.45; backlash 0.21 mm at the pitch circle (0.1 mm flank gap each side)
- No tooth undercut20 teeth at 1:1 (20 deg) vs 13 minimum
- Teeth take the servo's stall torque3.2 MPa at the tooth root (Lewis, Y 0.322) for half of 0.196 N m through the mesh; PLA allows 16.7 (teeth printed flat, along the layers)
- Jaws stay parallel (four-bar closes)frame pivots and finger pins both 31.4 mm apart, arm and idler both 31.7 mm: a parallelogram, so the finger only translates; idler end meets the finger pin within 0.0e+0 mm at 0/20/30/55 deg
- Jaw rangeopens to 60 mm at 55 deg, closes to 8 mm at 0 deg with the fingers clear of each other and the frame (overlap 0.00 mm3); 55 deg of servo travel
- Object fits between the open jaws15.0 mm each side round the 30 mm cube when open; the jaws meet it at 20.3 deg
- Pads close square on the objectclosed pads touch the cube at x = +-15 mm (overlap 0.00 mm3), 29 mm of pad along it; links and frame clear; open, nothing touches it (0.00 mm3)
- Grip holds the object3.3 N per jaw at stall (2.0 kg cm through 31.7 mm links at 20 deg); friction 3.3 N vs 0.56 N to hold a 19 g wooden cube at 3 g (a quick lift)
- Pivot pinsM3 screws as pins: finger loads 10.7 N (arm) and 11.4 N (idler); bore pressure 0.76 MPa (keep under ~5 in PLA), screw shear 1.6 MPa
- Arm root bending0.6 MPa at the 14 x 5 mm hub for 0.098 N m vs 16.7 along the layers
- Jaw root bending2.9 MPa at the jaw root (grip x3 for a bump) vs 16.7
- Horn screw drives the gearstall torque on the M2 horn screw 7.5 mm out: 26 N, 3.1 MPa bearing in the gear vs 16.7; the stock horn screw on the spline centres it
- Servo seated and screwedMG90S tabs rest on the plate, 2x M2 self-tappers 27.8 mm apart; body passes a window 0.3 mm clear (overlap 0.00 mm3)
- Pad retaineddovetail 2 mm deep, 1.0 mm undercut each side carries the object's weight; slides in from the tip against a closed back end
- MG90S servo goes in23 poses along its path clear of every part.
- 30 mm cube goes in40 poses along its path clear of every part.
- driver: finger pin goes in20 poses along its path clear of every part.
- driver: arm pin goes in20 poses along its path clear of every part.
- driver: gear-right axle goes in20 poses along its path clear of every part.
Medidas ajustables
| Parámetro | Por defecto | Rango |
|---|---|---|
| Max jaw opening | 60 mm | 40–80 mm |
| Finger length | 36 mm | 24–56 mm |
| Object size | 30 mm | 15–50 mm |
| Held object | cube | — |
| Pivot screws | M3 | — |
Lista de piezas
| Pieza | Cant. | Tamaño (mm) | Filamento | Tiempo |
|---|---|---|---|---|
| base | 1 | 42 × 77 × 21 | 11 g | 21 min |
| gear-left | 1 | 27 × 27 × 6 | 2 g | 7 min |
| gear-right | 1 | 27 × 27 × 6 | 2 g | 7 min |
| arm-left | 1 | 23 × 41 × 8 | 2 g | 7 min |
| arm-right | 1 | 23 × 41 × 8 | 2 g | 7 min |
| idler-left | 1 | 20 × 39 × 6 | 1 g | 6 min |
| idler-right | 1 | 20 × 39 × 6 | 1 g | 6 min |
| finger-left | 1 | 11 × 77 × 32 | 6 g | 14 min |
| finger-right | 1 | 11 × 77 × 32 | 6 g | 14 min |
| pad-left | 1 | 4 × 29 × 33 | 3 g | 11 min |
| pad-right | 1 | 4 × 29 × 33 | 3 g | 11 min |
Cómo hacerlo
- Ajusta la apertura máxima de las mordazas y el tamaño del objeto que quieres coger, y luego elige un largo de dedo.
- Imprime la base, los engranajes, las bielas y las ruedas locas planas en PLA, los dedos con la cara superior abajo y las dos almohadillas en TPU.
- Mete el MG90S en la base y atornilla sus pestañas, atornilla el brazo del servo bajo el engranaje izquierdo y presiónalo sobre el estriado, y luego monta engranajes, bielas, ruedas locas y dedos con los tornillos de pivote.
- Desliza las almohadillas en las ranuras de los dedos desde la punta, centra el servo y monta la base en tu brazo con los cuatro agujeros M3.
Consejos de impresión
- Los engranajes y las bielas se imprimen planos con 3 perímetros; comprueba que los dos engranajes giran libres juntos antes de montar las bielas.
- Imprime las almohadillas en TPU 95A de pie sobre su extremo trasero para que la cola de milano y las nervaduras salgan limpias.
- Ajusta los tornillos de pivote sin apretarlos: las bielas deben moverse con su propio peso.
Preguntas frecuentes
¿Funciona con un SG90 en lugar de un MG90S?
No tal como está dibujada. El SG90 es más bajo, así que su brazo quedaría por debajo del engranaje. La placa, la ventana y la altura del engranaje están pensadas para el MG90S, y los números de agarre usan su par.
¿Cuánto peso puede sujetar?
En bloqueo aprieta unos 3 N por mordaza sobre un cubo de 30 mm. Con almohadillas de TPU eso sujeta piezas pequeñas y ligeras como un bloque de madera o un cubo de prueba impreso. No está pensada para herramientas pesadas.
¿Necesito tornillos?
Sí: tornillos M3 (o M2.5 / M4 con el control) hacen de pasadores de pivote, dos tornillos M2 sujetan el servo y cuatro tornillos M3 con tuercas la montan en un brazo.
¿Necesitas una forma que no esté en el catálogo? Descríbela con tus propias palabras usando el texto a CAD
Comments