Servo-Parallelgreifer für einen Roboterarm
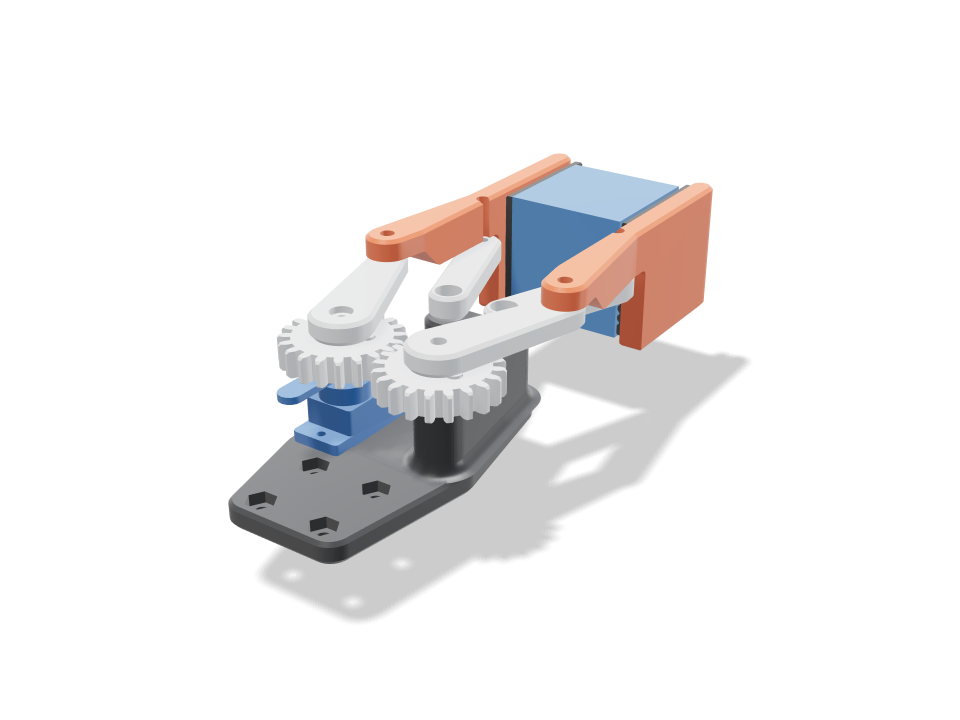
Ein kleiner Roboterarm-Greifer, der mit einem MG90S-Servo läuft. Das Servo dreht ein Zahnrad mit 20 Zähnen, das ein identisches Zahnrad in die Gegenrichtung dreht, sodass sich beide Backen gemeinsam öffnen und schließen. Jeder Finger hängt an zwei gleich langen Lenkern (einem Parallelogramm), sodass die Pads über den ganzen Hub parallel zueinander bleiben, statt im Bogen zu schwingen. In der Greif-Animation rollen die Zahnräder im Eingriff, und die Finger öffnen sich, schließen sich um das Objekt und öffnen sich wieder. Die Prüfungen zeigen, dass die Zähne im richtigen Abstand kämmen, dass die Backen auf die eingestellte Größe öffnen und bis 8 mm schließen, ohne sich zu berühren, dass die 2,0 kg cm des Servos etwa 3 N pro Backe an einem 30-mm-Würfel ergeben und dass die TPU-Pads einen kleinen Holzklotz mit Reserve halten.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Daten bei Standardgröße
Gemessen am echten Build auf einem Bambu Lab A1 in pla / TPU. Jede Zahl aktualisiert sich live, wenn du oben an einem Regler ziehst.
- Gesamtgröße
- 57 × 139 × 38 mm
- Teile
- 11
- Filament
- 38 g
- Druckzeit
- 1 h 52 min
- Druckplatten
- 1
- Stützstrukturen
- Nicht nötig
Technische Prüfungen
Namen von Prüfungen und Parametern kommen direkt aus der CAD-Engine und sind auf Englisch.
- Gears mesh in phasecentre distance m(z1+z2)/2 = 25.00 mm, 20/20 teeth, module 1.25; overlap 0.000 / 0.000 mm3 at rest / turned 17 deg; contact ratio 1.45; backlash 0.21 mm at the pitch circle (0.1 mm flank gap each side)
- No tooth undercut20 teeth at 1:1 (20 deg) vs 13 minimum
- Teeth take the servo's stall torque3.2 MPa at the tooth root (Lewis, Y 0.322) for half of 0.196 N m through the mesh; PLA allows 16.7 (teeth printed flat, along the layers)
- Jaws stay parallel (four-bar closes)frame pivots and finger pins both 31.4 mm apart, arm and idler both 31.7 mm: a parallelogram, so the finger only translates; idler end meets the finger pin within 0.0e+0 mm at 0/20/30/55 deg
- Jaw rangeopens to 60 mm at 55 deg, closes to 8 mm at 0 deg with the fingers clear of each other and the frame (overlap 0.00 mm3); 55 deg of servo travel
- Object fits between the open jaws15.0 mm each side round the 30 mm cube when open; the jaws meet it at 20.3 deg
- Pads close square on the objectclosed pads touch the cube at x = +-15 mm (overlap 0.00 mm3), 29 mm of pad along it; links and frame clear; open, nothing touches it (0.00 mm3)
- Grip holds the object3.3 N per jaw at stall (2.0 kg cm through 31.7 mm links at 20 deg); friction 3.3 N vs 0.56 N to hold a 19 g wooden cube at 3 g (a quick lift)
- Pivot pinsM3 screws as pins: finger loads 10.7 N (arm) and 11.4 N (idler); bore pressure 0.76 MPa (keep under ~5 in PLA), screw shear 1.6 MPa
- Arm root bending0.6 MPa at the 14 x 5 mm hub for 0.098 N m vs 16.7 along the layers
- Jaw root bending2.9 MPa at the jaw root (grip x3 for a bump) vs 16.7
- Horn screw drives the gearstall torque on the M2 horn screw 7.5 mm out: 26 N, 3.1 MPa bearing in the gear vs 16.7; the stock horn screw on the spline centres it
- Servo seated and screwedMG90S tabs rest on the plate, 2x M2 self-tappers 27.8 mm apart; body passes a window 0.3 mm clear (overlap 0.00 mm3)
- Pad retaineddovetail 2 mm deep, 1.0 mm undercut each side carries the object's weight; slides in from the tip against a closed back end
- MG90S servo goes in23 poses along its path clear of every part.
- 30 mm cube goes in40 poses along its path clear of every part.
- driver: finger pin goes in20 poses along its path clear of every part.
- driver: arm pin goes in20 poses along its path clear of every part.
- driver: gear-right axle goes in20 poses along its path clear of every part.
Anpassbare Maße
| Einstellung | Standard | Bereich |
|---|---|---|
| Max jaw opening | 60 mm | 40–80 mm |
| Finger length | 36 mm | 24–56 mm |
| Object size | 30 mm | 15–50 mm |
| Held object | cube | — |
| Pivot screws | M3 | — |
Teileliste
| Teil | Anz. | Größe (mm) | Filament | Zeit |
|---|---|---|---|---|
| base | 1 | 42 × 77 × 21 | 11 g | 21 min |
| gear-left | 1 | 27 × 27 × 6 | 2 g | 7 min |
| gear-right | 1 | 27 × 27 × 6 | 2 g | 7 min |
| arm-left | 1 | 23 × 41 × 8 | 2 g | 7 min |
| arm-right | 1 | 23 × 41 × 8 | 2 g | 7 min |
| idler-left | 1 | 20 × 39 × 6 | 1 g | 6 min |
| idler-right | 1 | 20 × 39 × 6 | 1 g | 6 min |
| finger-left | 1 | 11 × 77 × 32 | 6 g | 14 min |
| finger-right | 1 | 11 × 77 × 32 | 6 g | 14 min |
| pad-left | 1 | 4 × 29 × 33 | 3 g | 11 min |
| pad-right | 1 | 4 × 29 × 33 | 3 g | 11 min |
So wird’s gemacht
- Stell maximale Backenöffnung und Objektgröße für das Ding ein, das du greifen willst, und wähl dann eine Fingerlänge.
- Druck Sockel, Zahnräder, Arme und Führungslenker flach in PLA, die Finger mit der Oberseite nach unten und die zwei Pads in TPU.
- Setz das MG90S in den Sockel und schraub seine Laschen fest, schraub das Horn unter das linke Zahnrad und drück es auf die Verzahnung der Welle, dann montier Zahnräder, Arme, Führungslenker und Finger mit den Gelenkschrauben.
- Schieb die Pads von der Spitze her in die Fingernuten, zentrier das Servo und montier den Sockel mit den vier M3-Löchern an deinen Arm.
Drucktipps
- Zahnräder und Lenker flach mit 3 Wänden drucken; prüf, ob sich die zwei Zahnräder frei miteinander drehen, bevor du die Arme montierst.
- Druck die Pads in TPU 95A auf ihrem hinteren Ende stehend, damit Schwalbenschwanz und Rippen sauber werden.
- Zieh die Gelenkschrauben nur leicht an, klemm sie nicht: Die Lenker sollten durch ihr eigenes Gewicht schwingen.
Häufige Fragen
Funktioniert er mit einem SG90 statt einem MG90S?
Nicht in dieser Form. Das SG90 ist kürzer, sein Horn säße also unter dem Zahnrad. Platte, Fenster und Zahnradhöhe sind für das MG90S ausgelegt, und die Greifwerte nutzen sein Drehmoment.
Wie schwer darf ein Objekt sein?
Im Blockierpunkt drückt er mit etwa 3 N pro Backe auf einen 30-mm-Würfel. Mit TPU-Pads hält das kleine, leichte Teile wie einen Holzklotz oder einen gedruckten Testwürfel. Für schweres Werkzeug ist er nicht gedacht.
Brauche ich Schrauben?
Ja: M3-Schrauben (oder M2,5 / M4 per Regler) dienen als Gelenkstifte, zwei M2-Schrauben halten das Servo, und vier M3-Schrauben mit Muttern montieren ihn an einen Arm.
Du brauchst eine Form, die nicht im Katalog ist? Beschreib sie in deinen eigenen Worten mit Text zu CAD
Comments