Paralelní chapadlo na servo pro robotickou ruku
Malé chapadlo pro robotickou ruku, které běží na jednom servu MG90S. Servo otáčí kolem s 20 zuby, které otáčí stejným kolem opačným směrem, takže se obě čelisti otevírají a zavírají spolu. Každý prst visí na dvou stejně dlouhých táhlech (rovnoběžník), takže podložky zůstávají po celém zdvihu rovnoběžné, místo aby opisovaly oblouk. V animaci úchopu se kola odvalují v záběru a prsty se otevřou, sevřou předmět a znovu otevřou. Kontroly ukazují, že zuby zabírají ve správné rozteči, že se čelisti otevřou na nastavenou velikost a zavřou na 8 mm, aniž by se dotkly, že 2,0 kg cm serva dá asi 3 N na čelist na kostce 30 mm a že TPU podložky udrží malý dřevěný špalík s rezervou.
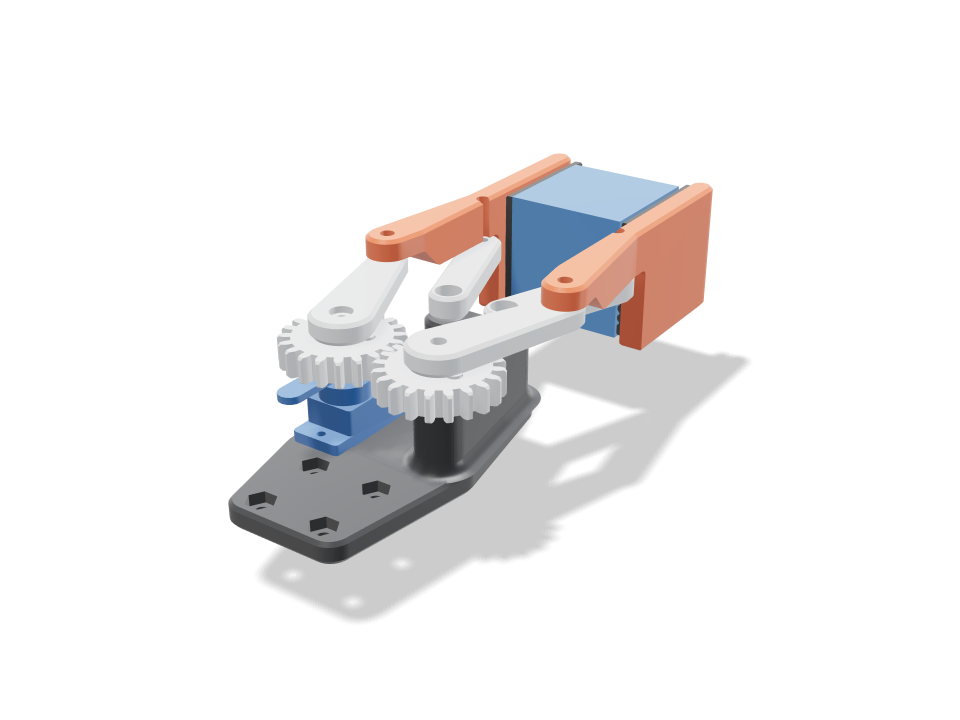
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Parametry ve výchozí velikosti
Změřeno na skutečném sestavení na tiskárně Bambu Lab A1 z pla / TPU. Každé číslo se živě aktualizuje, když posuneš posuvník nahoře.
- Celkové rozměry
- 57 × 139 × 38 mm
- Díly
- 11
- Filament
- 38 g
- Doba tisku
- 1 h 52 min
- Podložky
- 1
- Podpěry
- Nejsou potřeba
Inženýrské kontroly
Názvy kontrol a parametrů pocházejí přímo z CAD enginu a jsou anglicky.
- Gears mesh in phasecentre distance m(z1+z2)/2 = 25.00 mm, 20/20 teeth, module 1.25; overlap 0.000 / 0.000 mm3 at rest / turned 17 deg; contact ratio 1.45; backlash 0.21 mm at the pitch circle (0.1 mm flank gap each side)
- No tooth undercut20 teeth at 1:1 (20 deg) vs 13 minimum
- Teeth take the servo's stall torque3.2 MPa at the tooth root (Lewis, Y 0.322) for half of 0.196 N m through the mesh; PLA allows 16.7 (teeth printed flat, along the layers)
- Jaws stay parallel (four-bar closes)frame pivots and finger pins both 31.4 mm apart, arm and idler both 31.7 mm: a parallelogram, so the finger only translates; idler end meets the finger pin within 0.0e+0 mm at 0/20/30/55 deg
- Jaw rangeopens to 60 mm at 55 deg, closes to 8 mm at 0 deg with the fingers clear of each other and the frame (overlap 0.00 mm3); 55 deg of servo travel
- Object fits between the open jaws15.0 mm each side round the 30 mm cube when open; the jaws meet it at 20.3 deg
- Pads close square on the objectclosed pads touch the cube at x = +-15 mm (overlap 0.00 mm3), 29 mm of pad along it; links and frame clear; open, nothing touches it (0.00 mm3)
- Grip holds the object3.3 N per jaw at stall (2.0 kg cm through 31.7 mm links at 20 deg); friction 3.3 N vs 0.56 N to hold a 19 g wooden cube at 3 g (a quick lift)
- Pivot pinsM3 screws as pins: finger loads 10.7 N (arm) and 11.4 N (idler); bore pressure 0.76 MPa (keep under ~5 in PLA), screw shear 1.6 MPa
- Arm root bending0.6 MPa at the 14 x 5 mm hub for 0.098 N m vs 16.7 along the layers
- Jaw root bending2.9 MPa at the jaw root (grip x3 for a bump) vs 16.7
- Horn screw drives the gearstall torque on the M2 horn screw 7.5 mm out: 26 N, 3.1 MPa bearing in the gear vs 16.7; the stock horn screw on the spline centres it
- Servo seated and screwedMG90S tabs rest on the plate, 2x M2 self-tappers 27.8 mm apart; body passes a window 0.3 mm clear (overlap 0.00 mm3)
- Pad retaineddovetail 2 mm deep, 1.0 mm undercut each side carries the object's weight; slides in from the tip against a closed back end
- MG90S servo goes in23 poses along its path clear of every part.
- 30 mm cube goes in40 poses along its path clear of every part.
- driver: finger pin goes in20 poses along its path clear of every part.
- driver: arm pin goes in20 poses along its path clear of every part.
- driver: gear-right axle goes in20 poses along its path clear of every part.
Nastavitelné rozměry
| Parametr | Výchozí | Rozsah |
|---|---|---|
| Max jaw opening | 60 mm | 40–80 mm |
| Finger length | 36 mm | 24–56 mm |
| Object size | 30 mm | 15–50 mm |
| Held object | cube | — |
| Pivot screws | M3 | — |
Seznam dílů
| Díl | Ks | Rozměry (mm) | Filament | Čas |
|---|---|---|---|---|
| base | 1 | 42 × 77 × 21 | 11 g | 21 min |
| gear-left | 1 | 27 × 27 × 6 | 2 g | 7 min |
| gear-right | 1 | 27 × 27 × 6 | 2 g | 7 min |
| arm-left | 1 | 23 × 41 × 8 | 2 g | 7 min |
| arm-right | 1 | 23 × 41 × 8 | 2 g | 7 min |
| idler-left | 1 | 20 × 39 × 6 | 1 g | 6 min |
| idler-right | 1 | 20 × 39 × 6 | 1 g | 6 min |
| finger-left | 1 | 11 × 77 × 32 | 6 g | 14 min |
| finger-right | 1 | 11 × 77 × 32 | 6 g | 14 min |
| pad-left | 1 | 4 × 29 × 33 | 3 g | 11 min |
| pad-right | 1 | 4 × 29 × 33 | 3 g | 11 min |
Jak na to
- Nastav maximální rozevření čelistí a velikost předmětu pro věc, kterou chceš zvedat, pak vyber délku prstů.
- Vytiskni základnu, kola, ramena a vodicí táhla naplocho z PLA, prsty horní stranou dolů a dvě podložky z TPU.
- Vlož MG90S do základny a přišroubuj jeho ouška, přišroubuj páku pod levé kolo a nasaď ho na drážkování hřídele, pak namontuj kola, ramena, vodicí táhla a prsty čepovými šrouby.
- Zasuň podložky do drážek prstů od špičky, vycentruj servo a připevni základnu ke své ruce přes čtyři otvory M3.
Tipy pro tisk
- Kola a táhla tiskni naplocho se 3 stěnami; než namontuješ ramena, zkontroluj, že se obě kola volně otáčejí spolu.
- Podložky tiskni z TPU 95A nastojato na zadním konci, aby rybinový spoj a žebra vyšly čistě.
- Čepové šrouby jen lehce dotáhni, neutahuj je natěsno: táhla by se měla houpat vlastní vahou.
Časté otázky
Bude fungovat se SG90 místo MG90S?
V této podobě ne. SG90 je nižší, takže jeho páka by seděla pod kolem. Deska, okno a výška kola jsou navržené pro MG90S a hodnoty úchopu počítají s jeho momentem.
Jak těžký předmět udrží?
Při zablokování stiskne asi 3 N na čelist na kostce 30 mm. S TPU podložkami to udrží malé lehké díly jako dřevěný špalík nebo vytištěnou testovací kostku. Na těžké nářadí není určené.
Potřebuju šrouby?
Ano: šrouby M3 (nebo M2,5 / M4 posuvníkem) slouží jako čepy kloubů, dva šrouby M2 drží servo a čtyři šrouby M3 s maticemi ho připevní k ruce.
Potřebuješ tvar, který v katalogu není? Popiš ho vlastními slovy pomocí textu na CAD
Comments