Паралельний захват на сервоприводі для руки-маніпулятора
Невеликий захват для руки-маніпулятора на одному сервоприводі MG90S. Сервопривід обертає шестерню на 20 зубів, а та обертає таку саму шестерню в протилежний бік, тож обидві губки розкриваються й закриваються разом. Кожен палець висить на двох ланках однакової довжини (паралелограм), тож подушки лишаються паралельними одна одній на всьому ході, а не гойдаються по дузі. В анімації Grip шестерні котяться в зачепленні, а пальці розкриваються, стискають предмет і знову розкриваються. Перевірки показують, що зуби зачіпляються на правильній відстані, губки розкриваються до заданого розміру й закриваються до 8 мм, не торкаючись, що 2,0 кг·см сервоприводу дають приблизно 3 Н на губку на кубику 30 мм і що подушки з TPU тримають маленький дерев'яний брусок із запасом.
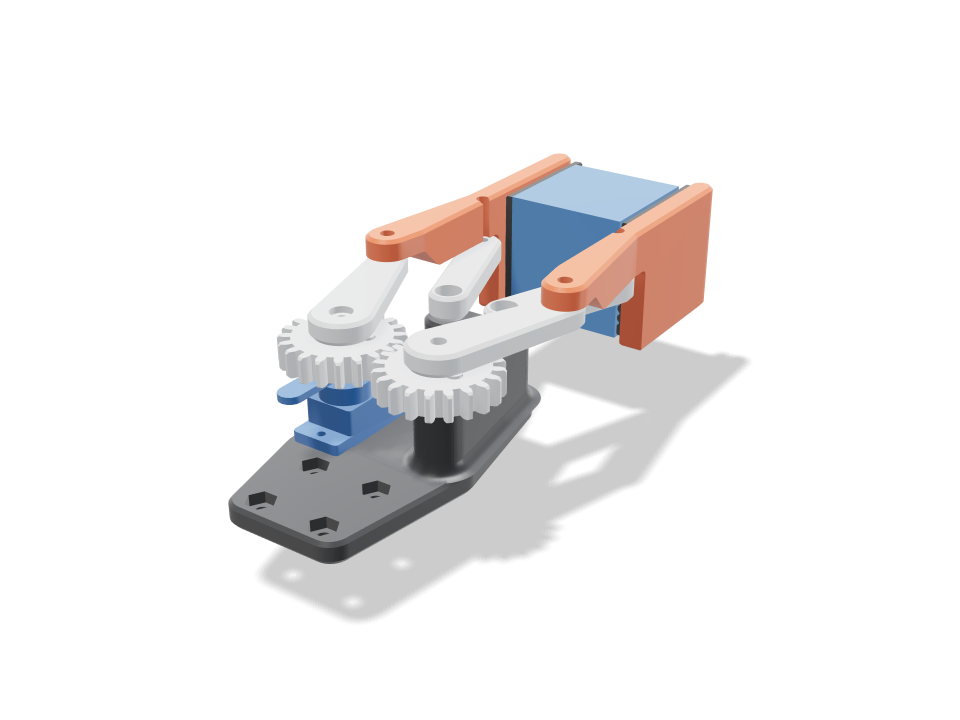
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Характеристики за стандартного розміру
Виміряно на справжній збірці на Bambu Lab A1 з pla / TPU. Кожне число оновлюється наживо, коли ви посуваєте повзунок вище.
- Габарити
- 57 × 139 × 38 mm
- Деталі
- 11
- Філамент
- 38 g
- Час друку
- 1 h 52 min
- Столи
- 1
- Підтримки
- Не потрібні
Інженерні перевірки
Назви перевірок і параметрів надходять напряму з CAD-рушія й показані англійською.
- Gears mesh in phasecentre distance m(z1+z2)/2 = 25.00 mm, 20/20 teeth, module 1.25; overlap 0.000 / 0.000 mm3 at rest / turned 17 deg; contact ratio 1.45; backlash 0.21 mm at the pitch circle (0.1 mm flank gap each side)
- No tooth undercut20 teeth at 1:1 (20 deg) vs 13 minimum
- Teeth take the servo's stall torque3.2 MPa at the tooth root (Lewis, Y 0.322) for half of 0.196 N m through the mesh; PLA allows 16.7 (teeth printed flat, along the layers)
- Jaws stay parallel (four-bar closes)frame pivots and finger pins both 31.4 mm apart, arm and idler both 31.7 mm: a parallelogram, so the finger only translates; idler end meets the finger pin within 0.0e+0 mm at 0/20/30/55 deg
- Jaw rangeopens to 60 mm at 55 deg, closes to 8 mm at 0 deg with the fingers clear of each other and the frame (overlap 0.00 mm3); 55 deg of servo travel
- Object fits between the open jaws15.0 mm each side round the 30 mm cube when open; the jaws meet it at 20.3 deg
- Pads close square on the objectclosed pads touch the cube at x = +-15 mm (overlap 0.00 mm3), 29 mm of pad along it; links and frame clear; open, nothing touches it (0.00 mm3)
- Grip holds the object3.3 N per jaw at stall (2.0 kg cm through 31.7 mm links at 20 deg); friction 3.3 N vs 0.56 N to hold a 19 g wooden cube at 3 g (a quick lift)
- Pivot pinsM3 screws as pins: finger loads 10.7 N (arm) and 11.4 N (idler); bore pressure 0.76 MPa (keep under ~5 in PLA), screw shear 1.6 MPa
- Arm root bending0.6 MPa at the 14 x 5 mm hub for 0.098 N m vs 16.7 along the layers
- Jaw root bending2.9 MPa at the jaw root (grip x3 for a bump) vs 16.7
- Horn screw drives the gearstall torque on the M2 horn screw 7.5 mm out: 26 N, 3.1 MPa bearing in the gear vs 16.7; the stock horn screw on the spline centres it
- Servo seated and screwedMG90S tabs rest on the plate, 2x M2 self-tappers 27.8 mm apart; body passes a window 0.3 mm clear (overlap 0.00 mm3)
- Pad retaineddovetail 2 mm deep, 1.0 mm undercut each side carries the object's weight; slides in from the tip against a closed back end
- MG90S servo goes in23 poses along its path clear of every part.
- 30 mm cube goes in40 poses along its path clear of every part.
- driver: finger pin goes in20 poses along its path clear of every part.
- driver: arm pin goes in20 poses along its path clear of every part.
- driver: gear-right axle goes in20 poses along its path clear of every part.
Налаштовувані розміри
| Параметр | Типово | Діапазон |
|---|---|---|
| Max jaw opening | 60 mm | 40–80 mm |
| Finger length | 36 mm | 24–56 mm |
| Object size | 30 mm | 15–50 mm |
| Held object | cube | — |
| Pivot screws | M3 | — |
Список деталей
| Деталь | К-сть | Розмір (мм) | Філамент | Час |
|---|---|---|---|---|
| base | 1 | 42 × 77 × 21 | 11 g | 21 min |
| gear-left | 1 | 27 × 27 × 6 | 2 g | 7 min |
| gear-right | 1 | 27 × 27 × 6 | 2 g | 7 min |
| arm-left | 1 | 23 × 41 × 8 | 2 g | 7 min |
| arm-right | 1 | 23 × 41 × 8 | 2 g | 7 min |
| idler-left | 1 | 20 × 39 × 6 | 1 g | 6 min |
| idler-right | 1 | 20 × 39 × 6 | 1 g | 6 min |
| finger-left | 1 | 11 × 77 × 32 | 6 g | 14 min |
| finger-right | 1 | 11 × 77 × 32 | 6 g | 14 min |
| pad-left | 1 | 4 × 29 × 33 | 3 g | 11 min |
| pad-right | 1 | 4 × 29 × 33 | 3 g | 11 min |
Як зробити
- Задайте максимальне розкриття губок і розмір предмета, який хочете брати, а потім виберіть довжину пальців.
- Надрукуйте основу, шестерні, важелі й проміжні ланки пласко з PLA, пальці — верхньою гранню донизу, а дві подушки — з TPU.
- Вставте MG90S в основу й прикрутіть його вушка, прикрутіть качалку під ліву шестерню й натисніть її на шліци, а потім встановіть шестерні, важелі, проміжні ланки й пальці на гвинти-осі.
- Насуньте подушки в пази пальців із кінчика, відцентруйте сервопривід і закріпіть основу на руці через чотири отвори M3.
Поради щодо друку
- Шестерні й ланки друкуються пласко з 3 стінками; перевірте, що дві шестерні вільно обертаються разом, перш ніж ставити важелі.
- Друкуйте подушки з TPU 95A, поставивши їх на задній торець, щоб «ластівчин хвіст» і ребра вийшли чисто.
- Підтягуйте гвинти-осі, але не затискайте: ланки мають гойдатися під власною вагою.
Поширені запитання
Чи працюватиме він із SG90 замість MG90S?
Не в цьому вигляді. SG90 нижчий, тож його качалка опинилася б під шестернею. Пластина, вікно й висота шестерні розраховані під MG90S, а цифри захвату використовують його момент.
Наскільки важкий предмет він утримає?
На зупинці він стискає приблизно 3 Н на губку на кубику 30 мм. З подушками з TPU цього досить для малих легких деталей, як-от дерев'яний брусок чи надрукований тестовий кубик. Для важких інструментів він не призначений.
Чи потрібні гвинти?
Так: гвинти M3 (або M2,5 / M4 повзунком) слугують осями, два гвинти M2 тримають сервопривід, а чотири гвинти M3 з гайками кріплять його до руки.
Потрібна форма, якої немає в каталозі? Опишіть її своїми словами за допомогою «текст у CAD»
Comments