Robot kolu için servolu paralel tutucu
Tek bir MG90S servoyla çalışan küçük bir robot kolu tutucusu. Servo 20 dişli bir dişliyi döndürür, o da aynı dişliyi ters yöne döndürür; böylece iki çene birlikte açılıp kapanır. Her parmak aynı uzunlukta iki bağlantıya (bir paralelkenar) asılıdır, bu yüzden pedler bir yay çizmek yerine tüm hareket boyunca birbirine paralel kalır. Kavrama animasyonunda dişliler kavrayarak yuvarlanır, parmaklar açılır, nesnenin üstüne kapanır ve yeniden açılır. Kontroller, dişlerin doğru aralıkta kavradığını, çenelerin ayarladığın boyuta açılıp birbirine değmeden 8 mm'ye kapandığını, servonun 2,0 kg cm'sinin 30 mm'lik bir küpte çene başına yaklaşık 3 N verdiğini ve TPU pedlerin küçük bir tahta bloğu payla tuttuğunu gösterir.
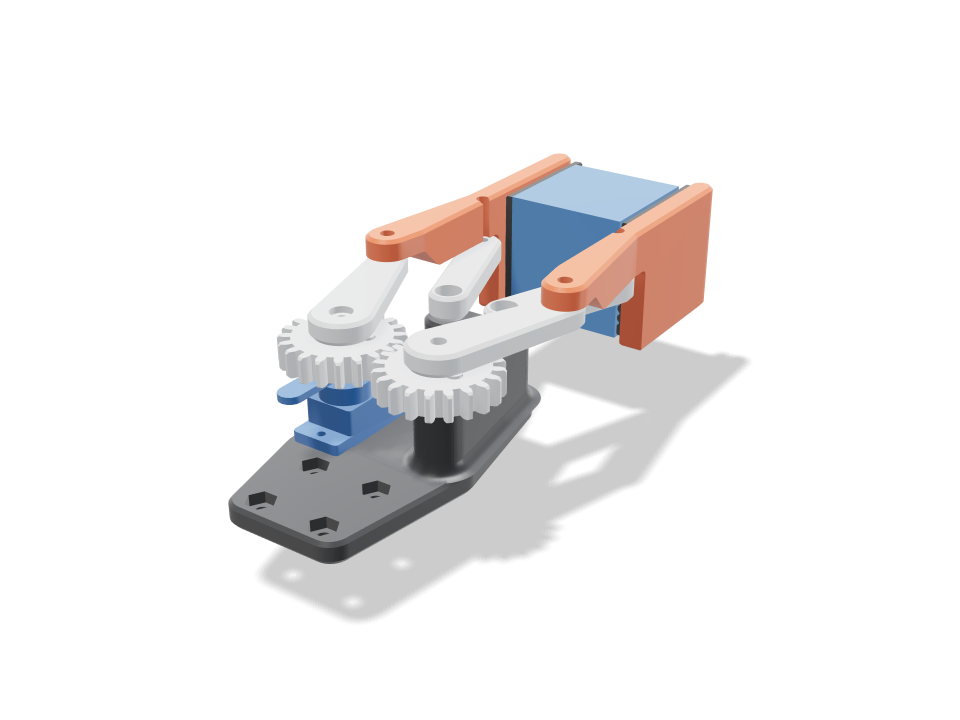
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Varsayılan boyutta özellikler
Bambu Lab A1 üzerinde pla / TPU ile gerçek yapıdan ölçüldü. Yukarıdaki bir kaydırıcıyı sürüklediğinde her sayı anında güncellenir.
- Toplam boyut
- 57 × 139 × 38 mm
- Parça
- 11
- Filament
- 38 g
- Baskı süresi
- 1 h 52 min
- Baskı plakası
- 1
- Destek
- Gerekmez
Mühendislik kontrolleri
Kontrol ve parametre adları doğrudan CAD motorundan gelir ve İngilizce gösterilir.
- Gears mesh in phasecentre distance m(z1+z2)/2 = 25.00 mm, 20/20 teeth, module 1.25; overlap 0.000 / 0.000 mm3 at rest / turned 17 deg; contact ratio 1.45; backlash 0.21 mm at the pitch circle (0.1 mm flank gap each side)
- No tooth undercut20 teeth at 1:1 (20 deg) vs 13 minimum
- Teeth take the servo's stall torque3.2 MPa at the tooth root (Lewis, Y 0.322) for half of 0.196 N m through the mesh; PLA allows 16.7 (teeth printed flat, along the layers)
- Jaws stay parallel (four-bar closes)frame pivots and finger pins both 31.4 mm apart, arm and idler both 31.7 mm: a parallelogram, so the finger only translates; idler end meets the finger pin within 0.0e+0 mm at 0/20/30/55 deg
- Jaw rangeopens to 60 mm at 55 deg, closes to 8 mm at 0 deg with the fingers clear of each other and the frame (overlap 0.00 mm3); 55 deg of servo travel
- Object fits between the open jaws15.0 mm each side round the 30 mm cube when open; the jaws meet it at 20.3 deg
- Pads close square on the objectclosed pads touch the cube at x = +-15 mm (overlap 0.00 mm3), 29 mm of pad along it; links and frame clear; open, nothing touches it (0.00 mm3)
- Grip holds the object3.3 N per jaw at stall (2.0 kg cm through 31.7 mm links at 20 deg); friction 3.3 N vs 0.56 N to hold a 19 g wooden cube at 3 g (a quick lift)
- Pivot pinsM3 screws as pins: finger loads 10.7 N (arm) and 11.4 N (idler); bore pressure 0.76 MPa (keep under ~5 in PLA), screw shear 1.6 MPa
- Arm root bending0.6 MPa at the 14 x 5 mm hub for 0.098 N m vs 16.7 along the layers
- Jaw root bending2.9 MPa at the jaw root (grip x3 for a bump) vs 16.7
- Horn screw drives the gearstall torque on the M2 horn screw 7.5 mm out: 26 N, 3.1 MPa bearing in the gear vs 16.7; the stock horn screw on the spline centres it
- Servo seated and screwedMG90S tabs rest on the plate, 2x M2 self-tappers 27.8 mm apart; body passes a window 0.3 mm clear (overlap 0.00 mm3)
- Pad retaineddovetail 2 mm deep, 1.0 mm undercut each side carries the object's weight; slides in from the tip against a closed back end
- MG90S servo goes in23 poses along its path clear of every part.
- 30 mm cube goes in40 poses along its path clear of every part.
- driver: finger pin goes in20 poses along its path clear of every part.
- driver: arm pin goes in20 poses along its path clear of every part.
- driver: gear-right axle goes in20 poses along its path clear of every part.
Ayarlanabilir ölçüler
| Ayar | Varsayılan | Aralık |
|---|---|---|
| Max jaw opening | 60 mm | 40–80 mm |
| Finger length | 36 mm | 24–56 mm |
| Object size | 30 mm | 15–50 mm |
| Held object | cube | — |
| Pivot screws | M3 | — |
Parça listesi
| Parça | Adet | Boyut (mm) | Filament | Süre |
|---|---|---|---|---|
| base | 1 | 42 × 77 × 21 | 11 g | 21 min |
| gear-left | 1 | 27 × 27 × 6 | 2 g | 7 min |
| gear-right | 1 | 27 × 27 × 6 | 2 g | 7 min |
| arm-left | 1 | 23 × 41 × 8 | 2 g | 7 min |
| arm-right | 1 | 23 × 41 × 8 | 2 g | 7 min |
| idler-left | 1 | 20 × 39 × 6 | 1 g | 6 min |
| idler-right | 1 | 20 × 39 × 6 | 1 g | 6 min |
| finger-left | 1 | 11 × 77 × 32 | 6 g | 14 min |
| finger-right | 1 | 11 × 77 × 32 | 6 g | 14 min |
| pad-left | 1 | 4 × 29 × 33 | 3 g | 11 min |
| pad-right | 1 | 4 × 29 × 33 | 3 g | 11 min |
Nasıl yapılır
- Almak istediğin şey için azami çene açıklığını ve nesne boyunu ayarla, sonra bir parmak uzunluğu seç.
- Tabanı, dişlileri, kolları ve aylak bağlantıları PLA ile düz, parmakları üst yüzü aşağıda, iki pedi de TPU ile bas.
- MG90S'i tabana yerleştirip kulaklarını vidala, servo kolunu sol dişlinin altına vidalayıp kanallı mile bastır, sonra dişlileri, kolları, aylak bağlantıları ve parmakları mafsal vidalarıyla tak.
- Pedleri uçtan parmak oluklarına kaydır, servoyu ortala ve tabanı dört M3 deliğiyle koluna bağla.
Baskı ipuçları
- Dişliler ve bağlantılar 3 duvarla düz basılır; kolları takmadan önce iki dişlinin birlikte serbestçe döndüğünü kontrol et.
- Kırlangıç kuyruğu ve kaburgalar temiz çıksın diye pedleri TPU 95A ile arka uçları üzerinde dik bas.
- Mafsal vidalarını hafifçe sık, kasma: bağlantılar kendi ağırlığıyla sallanmalı.
Sık sorulan sorular
MG90S yerine SG90 ile çalışır mı?
Bu hâliyle hayır. SG90 daha kısadır, bu yüzden kolu dişlinin altında kalır. Plaka, pencere ve dişli yüksekliği MG90S'e göre boyutlandırılmıştır ve kavrama değerleri onun torkunu kullanır.
Ne kadar ağır bir nesneyi tutabilir?
Durma anında 30 mm'lik bir küpe çene başına yaklaşık 3 N sıkar. TPU pedlerle bu, tahta blok ya da basılmış test küpü gibi küçük hafif parçaları tutar. Ağır aletler için tasarlanmamıştır.
Vida gerekiyor mu?
Evet: M3 vidalar (ya da kaydırıcıyla M2,5 / M4) mafsal pimi olarak çalışır, iki M2 vida servoyu tutar ve dört somunlu M3 vida tutucuyu bir kola bağlar.
Katalogda olmayan bir şekle mi ihtiyacın var? Metinden CAD ile kendi kelimelerinle tarif et
Comments