Parallelle servogrijper voor een robotarm
Een kleine grijper voor een robotarm die op één MG90S-servo draait. De servo draait een tandwiel met 20 tanden, dat een identiek tandwiel de andere kant op draait, zodat beide bekken samen open en dicht gaan. Elke vinger hangt aan twee even lange stangen (een parallellogram), zodat de pads tijdens de hele slag haaks op elkaar blijven in plaats van in een boog te zwaaien. In de Grip-animatie rollen de tandwielen in elkaar en gaan de vingers open, sluiten om het object en gaan weer open. De checks tonen dat de tanden op de juiste afstand ingrijpen, dat de bekken openen tot de maat die je instelt en sluiten tot 8 mm zonder elkaar te raken, dat de 2,0 kg cm van de servo ongeveer 3 N per bek geeft op een kubus van 30 mm en dat de TPU-pads een klein houten blokje met ruimte over vasthouden.
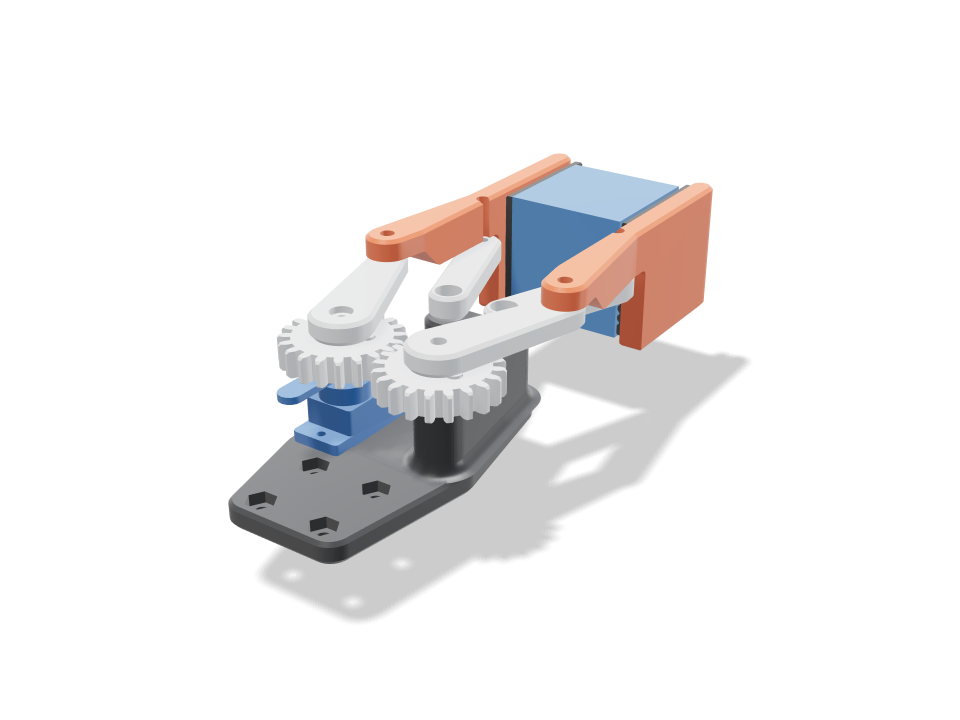
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Specificaties op standaardformaat
Gemeten aan de echte build op een Bambu Lab A1 in pla / TPU. Elk getal werkt live bij als je hierboven aan een schuifje trekt.
- Totale afmeting
- 57 × 139 × 38 mm
- Onderdelen
- 11
- Filament
- 38 g
- Printtijd
- 1 h 52 min
- Printplaten
- 1
- Support
- Niet nodig
Technische checks
Namen van checks en parameters komen rechtstreeks uit de CAD-engine en staan in het Engels.
- Gears mesh in phasecentre distance m(z1+z2)/2 = 25.00 mm, 20/20 teeth, module 1.25; overlap 0.000 / 0.000 mm3 at rest / turned 17 deg; contact ratio 1.45; backlash 0.21 mm at the pitch circle (0.1 mm flank gap each side)
- No tooth undercut20 teeth at 1:1 (20 deg) vs 13 minimum
- Teeth take the servo's stall torque3.2 MPa at the tooth root (Lewis, Y 0.322) for half of 0.196 N m through the mesh; PLA allows 16.7 (teeth printed flat, along the layers)
- Jaws stay parallel (four-bar closes)frame pivots and finger pins both 31.4 mm apart, arm and idler both 31.7 mm: a parallelogram, so the finger only translates; idler end meets the finger pin within 0.0e+0 mm at 0/20/30/55 deg
- Jaw rangeopens to 60 mm at 55 deg, closes to 8 mm at 0 deg with the fingers clear of each other and the frame (overlap 0.00 mm3); 55 deg of servo travel
- Object fits between the open jaws15.0 mm each side round the 30 mm cube when open; the jaws meet it at 20.3 deg
- Pads close square on the objectclosed pads touch the cube at x = +-15 mm (overlap 0.00 mm3), 29 mm of pad along it; links and frame clear; open, nothing touches it (0.00 mm3)
- Grip holds the object3.3 N per jaw at stall (2.0 kg cm through 31.7 mm links at 20 deg); friction 3.3 N vs 0.56 N to hold a 19 g wooden cube at 3 g (a quick lift)
- Pivot pinsM3 screws as pins: finger loads 10.7 N (arm) and 11.4 N (idler); bore pressure 0.76 MPa (keep under ~5 in PLA), screw shear 1.6 MPa
- Arm root bending0.6 MPa at the 14 x 5 mm hub for 0.098 N m vs 16.7 along the layers
- Jaw root bending2.9 MPa at the jaw root (grip x3 for a bump) vs 16.7
- Horn screw drives the gearstall torque on the M2 horn screw 7.5 mm out: 26 N, 3.1 MPa bearing in the gear vs 16.7; the stock horn screw on the spline centres it
- Servo seated and screwedMG90S tabs rest on the plate, 2x M2 self-tappers 27.8 mm apart; body passes a window 0.3 mm clear (overlap 0.00 mm3)
- Pad retaineddovetail 2 mm deep, 1.0 mm undercut each side carries the object's weight; slides in from the tip against a closed back end
- MG90S servo goes in23 poses along its path clear of every part.
- 30 mm cube goes in40 poses along its path clear of every part.
- driver: finger pin goes in20 poses along its path clear of every part.
- driver: arm pin goes in20 poses along its path clear of every part.
- driver: gear-right axle goes in20 poses along its path clear of every part.
Aanpasbare maten
| Instelling | Standaard | Bereik |
|---|---|---|
| Max jaw opening | 60 mm | 40–80 mm |
| Finger length | 36 mm | 24–56 mm |
| Object size | 30 mm | 15–50 mm |
| Held object | cube | — |
| Pivot screws | M3 | — |
Onderdelenlijst
| Onderdeel | Aantal | Afmeting (mm) | Filament | Tijd |
|---|---|---|---|---|
| base | 1 | 42 × 77 × 21 | 11 g | 21 min |
| gear-left | 1 | 27 × 27 × 6 | 2 g | 7 min |
| gear-right | 1 | 27 × 27 × 6 | 2 g | 7 min |
| arm-left | 1 | 23 × 41 × 8 | 2 g | 7 min |
| arm-right | 1 | 23 × 41 × 8 | 2 g | 7 min |
| idler-left | 1 | 20 × 39 × 6 | 1 g | 6 min |
| idler-right | 1 | 20 × 39 × 6 | 1 g | 6 min |
| finger-left | 1 | 11 × 77 × 32 | 6 g | 14 min |
| finger-right | 1 | 11 × 77 × 32 | 6 g | 14 min |
| pad-left | 1 | 4 × 29 × 33 | 3 g | 11 min |
| pad-right | 1 | 4 × 29 × 33 | 3 g | 11 min |
Zo maak je het
- Stel de maximale bekopening en de objectmaat in voor wat je wilt oppakken en kies dan een vingerlengte.
- Print de voet, tandwielen, armen en meelopers plat in PLA, de vingers met de bovenkant omlaag en de twee pads in TPU.
- Zet de MG90S in de voet en schroef zijn lipjes vast, schroef de hoorn onder het linkertandwiel en druk het op de spline, en monteer dan tandwielen, armen, meelopers en vingers met de draaipuntschroeven.
- Schuif de pads vanaf de punt in de groeven van de vingers, zet de servo in het midden en monteer de voet op je arm met de vier M3-gaten.
Printtips
- Tandwielen en stangen printen plat met 3 wanden; controleer dat de twee tandwielen soepel samen draaien voordat je de armen monteert.
- Print de pads in TPU 95A, staand op hun achterkant, zodat de zwaluwstaart en de ribbels er schoon uitkomen.
- Draai de draaipuntschroeven aan maar klem ze niet vast: de stangen moeten op hun eigen gewicht kunnen zwaaien.
Veelgestelde vragen
Werkt hij met een SG90 in plaats van een MG90S?
Niet zoals hij getekend is. De SG90 is korter, dus zijn hoorn zou onder het tandwiel zitten. Plaat, venster en tandwielhoogte zijn op de MG90S afgestemd, en de gripcijfers gebruiken zijn koppel.
Hoe zwaar mag een object zijn?
Bij blokkeren knijpt hij ongeveer 3 N per bek op een kubus van 30 mm. Met TPU-pads houdt dat kleine lichte dingen vast, zoals een houten blokje of een geprinte testkubus. Hij is niet bedoeld voor zwaar gereedschap.
Heb ik schroeven nodig?
Ja: M3-schroeven (of M2,5 / M4 met de schuifregelaar) dienen als draaipennen, twee M2-schroeven houden de servo vast en vier M3-schroeven met moeren monteren hem op een arm.
Een vorm nodig die niet in de catalogus staat? Beschrijf hem in je eigen woorden met tekst naar CAD
Comments