Chwytak równoległy na serwo do ramienia robota
Mały chwytak do ramienia robota, który działa na jednym serwie MG90S. Serwo obraca koło o 20 zębach, które obraca identyczne koło w przeciwną stronę, więc obie szczęki otwierają się i zamykają razem. Każdy palec wisi na dwóch ogniwach tej samej długości (równoległobok), więc nakładki zostają do siebie równoległe przez cały skok, zamiast zataczać łuk. W animacji chwytu koła toczą się w zazębieniu, a palce otwierają się, zamykają na obiekcie i otwierają ponownie. Testy pokazują, że zęby zazębiają się w prawidłowym rozstawie, że szczęki otwierają się na ustawiony rozmiar i zamykają do 8 mm bez dotykania, że 2,0 kg cm serwa daje około 3 N na szczękę na kostce 30 mm i że nakładki z TPU trzymają mały drewniany klocek z zapasem.
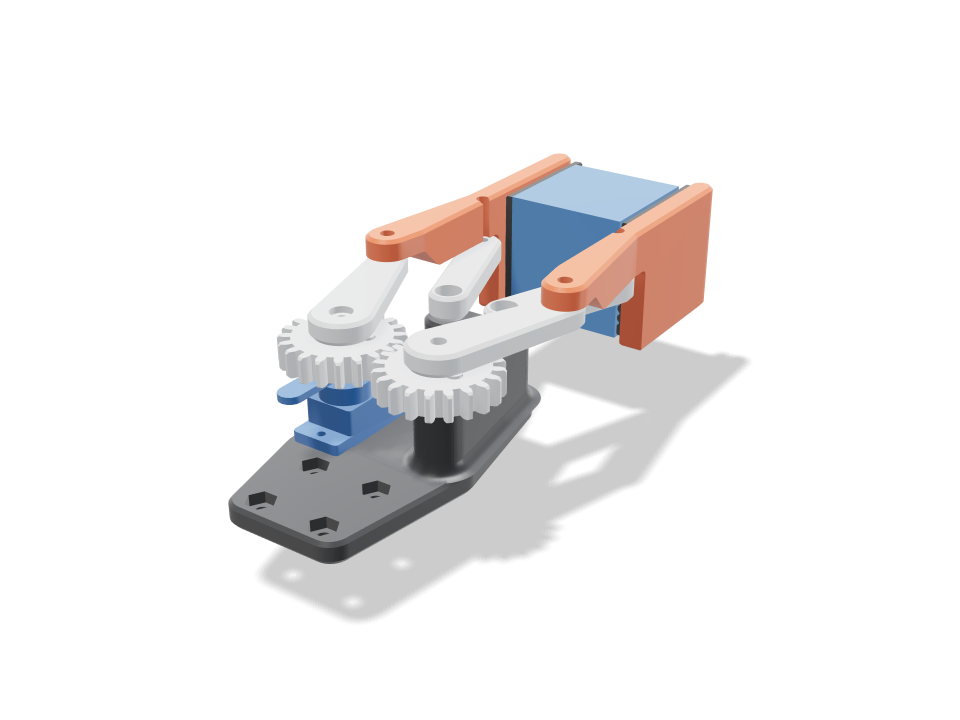
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Dane przy domyślnym rozmiarze
Zmierzone na rzeczywistym modelu na drukarce Bambu Lab A1 z pla / TPU. Każda liczba aktualizuje się na żywo, gdy przesuwasz suwak powyżej.
- Wymiary całkowite
- 57 × 139 × 38 mm
- Części
- 11
- Filament
- 38 g
- Czas druku
- 1 h 52 min
- Płyty
- 1
- Podpory
- Niepotrzebne
Testy inżynierskie
Nazwy testów i parametrów pochodzą prosto z silnika CAD i są po angielsku.
- Gears mesh in phasecentre distance m(z1+z2)/2 = 25.00 mm, 20/20 teeth, module 1.25; overlap 0.000 / 0.000 mm3 at rest / turned 17 deg; contact ratio 1.45; backlash 0.21 mm at the pitch circle (0.1 mm flank gap each side)
- No tooth undercut20 teeth at 1:1 (20 deg) vs 13 minimum
- Teeth take the servo's stall torque3.2 MPa at the tooth root (Lewis, Y 0.322) for half of 0.196 N m through the mesh; PLA allows 16.7 (teeth printed flat, along the layers)
- Jaws stay parallel (four-bar closes)frame pivots and finger pins both 31.4 mm apart, arm and idler both 31.7 mm: a parallelogram, so the finger only translates; idler end meets the finger pin within 0.0e+0 mm at 0/20/30/55 deg
- Jaw rangeopens to 60 mm at 55 deg, closes to 8 mm at 0 deg with the fingers clear of each other and the frame (overlap 0.00 mm3); 55 deg of servo travel
- Object fits between the open jaws15.0 mm each side round the 30 mm cube when open; the jaws meet it at 20.3 deg
- Pads close square on the objectclosed pads touch the cube at x = +-15 mm (overlap 0.00 mm3), 29 mm of pad along it; links and frame clear; open, nothing touches it (0.00 mm3)
- Grip holds the object3.3 N per jaw at stall (2.0 kg cm through 31.7 mm links at 20 deg); friction 3.3 N vs 0.56 N to hold a 19 g wooden cube at 3 g (a quick lift)
- Pivot pinsM3 screws as pins: finger loads 10.7 N (arm) and 11.4 N (idler); bore pressure 0.76 MPa (keep under ~5 in PLA), screw shear 1.6 MPa
- Arm root bending0.6 MPa at the 14 x 5 mm hub for 0.098 N m vs 16.7 along the layers
- Jaw root bending2.9 MPa at the jaw root (grip x3 for a bump) vs 16.7
- Horn screw drives the gearstall torque on the M2 horn screw 7.5 mm out: 26 N, 3.1 MPa bearing in the gear vs 16.7; the stock horn screw on the spline centres it
- Servo seated and screwedMG90S tabs rest on the plate, 2x M2 self-tappers 27.8 mm apart; body passes a window 0.3 mm clear (overlap 0.00 mm3)
- Pad retaineddovetail 2 mm deep, 1.0 mm undercut each side carries the object's weight; slides in from the tip against a closed back end
- MG90S servo goes in23 poses along its path clear of every part.
- 30 mm cube goes in40 poses along its path clear of every part.
- driver: finger pin goes in20 poses along its path clear of every part.
- driver: arm pin goes in20 poses along its path clear of every part.
- driver: gear-right axle goes in20 poses along its path clear of every part.
Regulowane wymiary
| Parametr | Domyślnie | Zakres |
|---|---|---|
| Max jaw opening | 60 mm | 40–80 mm |
| Finger length | 36 mm | 24–56 mm |
| Object size | 30 mm | 15–50 mm |
| Held object | cube | — |
| Pivot screws | M3 | — |
Lista części
| Część | Ilość | Wymiary (mm) | Filament | Czas |
|---|---|---|---|---|
| base | 1 | 42 × 77 × 21 | 11 g | 21 min |
| gear-left | 1 | 27 × 27 × 6 | 2 g | 7 min |
| gear-right | 1 | 27 × 27 × 6 | 2 g | 7 min |
| arm-left | 1 | 23 × 41 × 8 | 2 g | 7 min |
| arm-right | 1 | 23 × 41 × 8 | 2 g | 7 min |
| idler-left | 1 | 20 × 39 × 6 | 1 g | 6 min |
| idler-right | 1 | 20 × 39 × 6 | 1 g | 6 min |
| finger-left | 1 | 11 × 77 × 32 | 6 g | 14 min |
| finger-right | 1 | 11 × 77 × 32 | 6 g | 14 min |
| pad-left | 1 | 4 × 29 × 33 | 3 g | 11 min |
| pad-right | 1 | 4 × 29 × 33 | 3 g | 11 min |
Jak to zrobić
- Ustaw maksymalne rozwarcie szczęk i rozmiar obiektu pod rzecz, którą chcesz podnosić, a potem wybierz długość palców.
- Wydrukuj podstawę, koła zębate, ramiona i ogniwa prowadzące na płasko z PLA, palce wierzchem w dół, a dwie nakładki z TPU.
- Włóż MG90S do podstawy i przykręć jego uszy, przykręć orczyk pod lewym kołem i wciśnij je na wielowypust, a potem zamontuj koła, ramiona, ogniwa prowadzące i palce śrubami osiowymi.
- Wsuń nakładki w rowki palców od czubka, wycentruj serwo i przykręć podstawę do swojego ramienia przez cztery otwory M3.
Wskazówki do druku
- Koła i ogniwa drukuj na płasko z 3 ściankami; zanim założysz ramiona, sprawdź, czy oba koła swobodnie obracają się razem.
- Nakładki drukuj z TPU 95A na stojąco, na tylnym końcu, żeby jaskółczy ogon i żeberka wyszły czysto.
- Dokręć śruby osiowe lekko, nie zaciskaj ich: ogniwa powinny wahać się pod własnym ciężarem.
Częste pytania
Czy zadziała z SG90 zamiast MG90S?
Nie w tej wersji. SG90 jest niższe, więc jego orczyk siedziałby poniżej koła. Płyta, okno i wysokość koła są dobrane pod MG90S, a wartości chwytu korzystają z jego momentu.
Jak ciężki obiekt utrzyma?
Przy utyku ściska około 3 N na szczękę na kostce 30 mm. Z nakładkami z TPU to utrzyma małe, lekkie rzeczy, jak drewniany klocek albo wydrukowaną kostkę testową. Nie jest przeznaczony do ciężkich narzędzi.
Potrzebuję śrub?
Tak: śruby M3 (albo M2,5 / M4 suwakiem) służą jako sworznie przegubów, dwie śruby M2 trzymają serwo, a cztery śruby M3 z nakrętkami mocują chwytak do ramienia.
Potrzebujesz kształtu, którego nie ma w katalogu? Opisz go własnymi słowami dzięki funkcji tekst na CAD
Comments