Garra paralela com servo para um braço robótico
Uma pequena garra de braço robótico que funciona com um único servo MG90S. O servo gira uma engrenagem de 20 dentes, que gira uma igual no sentido contrário, então as duas mandíbulas abrem e fecham juntas. Cada dedo fica pendurado em duas bielas do mesmo comprimento (um paralelogramo), então as sapatas ficam paralelas uma à outra em todo o curso em vez de girar em arco. Na animação de pegada as engrenagens rolam engrenadas e os dedos abrem, fecham no objeto e abrem de novo. As verificações mostram que os dentes engrenam na distância certa, que as mandíbulas abrem no tamanho que você define e fecham até 8 mm sem se tocar, que os 2,0 kg cm do servo dão uns 3 N por mandíbula num cubo de 30 mm e que as sapatas de TPU seguram um bloquinho de madeira com folga.
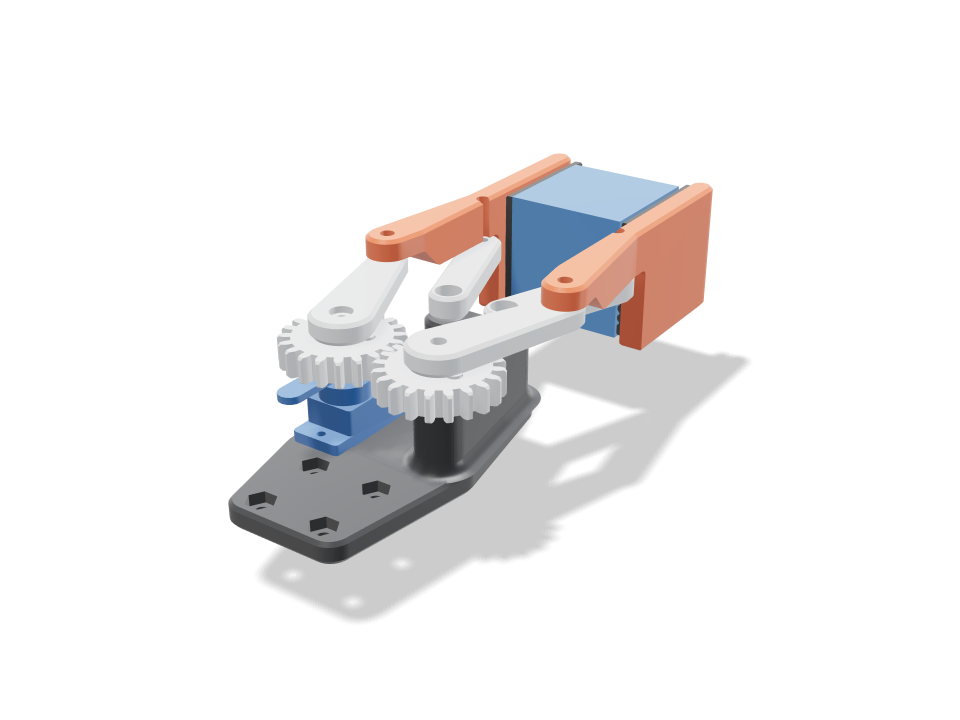
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Especificações no tamanho padrão
Medido na geração real em uma Bambu Lab A1 com pla / TPU. Cada número se atualiza ao vivo quando você arrasta um controle acima.
- Tamanho total
- 57 × 139 × 38 mm
- Peças
- 11
- Filamento
- 38 g
- Tempo de impressão
- 1 h 52 min
- Placas
- 1
- Suportes
- Não precisa
Verificações de engenharia
Os nomes das verificações e dos parâmetros vêm do motor de CAD e aparecem em inglês.
- Gears mesh in phasecentre distance m(z1+z2)/2 = 25.00 mm, 20/20 teeth, module 1.25; overlap 0.000 / 0.000 mm3 at rest / turned 17 deg; contact ratio 1.45; backlash 0.21 mm at the pitch circle (0.1 mm flank gap each side)
- No tooth undercut20 teeth at 1:1 (20 deg) vs 13 minimum
- Teeth take the servo's stall torque3.2 MPa at the tooth root (Lewis, Y 0.322) for half of 0.196 N m through the mesh; PLA allows 16.7 (teeth printed flat, along the layers)
- Jaws stay parallel (four-bar closes)frame pivots and finger pins both 31.4 mm apart, arm and idler both 31.7 mm: a parallelogram, so the finger only translates; idler end meets the finger pin within 0.0e+0 mm at 0/20/30/55 deg
- Jaw rangeopens to 60 mm at 55 deg, closes to 8 mm at 0 deg with the fingers clear of each other and the frame (overlap 0.00 mm3); 55 deg of servo travel
- Object fits between the open jaws15.0 mm each side round the 30 mm cube when open; the jaws meet it at 20.3 deg
- Pads close square on the objectclosed pads touch the cube at x = +-15 mm (overlap 0.00 mm3), 29 mm of pad along it; links and frame clear; open, nothing touches it (0.00 mm3)
- Grip holds the object3.3 N per jaw at stall (2.0 kg cm through 31.7 mm links at 20 deg); friction 3.3 N vs 0.56 N to hold a 19 g wooden cube at 3 g (a quick lift)
- Pivot pinsM3 screws as pins: finger loads 10.7 N (arm) and 11.4 N (idler); bore pressure 0.76 MPa (keep under ~5 in PLA), screw shear 1.6 MPa
- Arm root bending0.6 MPa at the 14 x 5 mm hub for 0.098 N m vs 16.7 along the layers
- Jaw root bending2.9 MPa at the jaw root (grip x3 for a bump) vs 16.7
- Horn screw drives the gearstall torque on the M2 horn screw 7.5 mm out: 26 N, 3.1 MPa bearing in the gear vs 16.7; the stock horn screw on the spline centres it
- Servo seated and screwedMG90S tabs rest on the plate, 2x M2 self-tappers 27.8 mm apart; body passes a window 0.3 mm clear (overlap 0.00 mm3)
- Pad retaineddovetail 2 mm deep, 1.0 mm undercut each side carries the object's weight; slides in from the tip against a closed back end
- MG90S servo goes in23 poses along its path clear of every part.
- 30 mm cube goes in40 poses along its path clear of every part.
- driver: finger pin goes in20 poses along its path clear of every part.
- driver: arm pin goes in20 poses along its path clear of every part.
- driver: gear-right axle goes in20 poses along its path clear of every part.
Medidas ajustáveis
| Parâmetro | Padrão | Faixa |
|---|---|---|
| Max jaw opening | 60 mm | 40–80 mm |
| Finger length | 36 mm | 24–56 mm |
| Object size | 30 mm | 15–50 mm |
| Held object | cube | — |
| Pivot screws | M3 | — |
Lista de peças
| Peça | Qtd. | Tamanho (mm) | Filamento | Tempo |
|---|---|---|---|---|
| base | 1 | 42 × 77 × 21 | 11 g | 21 min |
| gear-left | 1 | 27 × 27 × 6 | 2 g | 7 min |
| gear-right | 1 | 27 × 27 × 6 | 2 g | 7 min |
| arm-left | 1 | 23 × 41 × 8 | 2 g | 7 min |
| arm-right | 1 | 23 × 41 × 8 | 2 g | 7 min |
| idler-left | 1 | 20 × 39 × 6 | 1 g | 6 min |
| idler-right | 1 | 20 × 39 × 6 | 1 g | 6 min |
| finger-left | 1 | 11 × 77 × 32 | 6 g | 14 min |
| finger-right | 1 | 11 × 77 × 32 | 6 g | 14 min |
| pad-left | 1 | 4 × 29 × 33 | 3 g | 11 min |
| pad-right | 1 | 4 × 29 × 33 | 3 g | 11 min |
Como fazer
- Ajuste a abertura máxima das mandíbulas e o tamanho do objeto que você quer pegar, depois escolha um comprimento de dedo.
- Imprima a base, as engrenagens, as bielas e as polias intermediárias deitadas em PLA, os dedos com a face de cima para baixo e as duas sapatas em TPU.
- Coloque o MG90S na base e parafuse as abas, parafuse o braço do servo embaixo da engrenagem esquerda e pressione no estriado, depois monte engrenagens, bielas, intermediárias e dedos com os parafusos de pivô.
- Deslize as sapatas nas canaletas dos dedos pela ponta, centralize o servo e monte a base no seu braço pelos quatro furos M3.
Dicas de impressão
- Engrenagens e bielas são impressas deitadas com 3 paredes; confira se as duas engrenagens giram livres juntas antes de montar as bielas.
- Imprima as sapatas em TPU 95A em pé sobre a ponta de trás para o rabo de andorinha e as nervuras saírem limpos.
- Encoste os parafusos de pivô, não aperte: as bielas devem balançar com o próprio peso.
Perguntas frequentes
Funciona com um SG90 em vez de um MG90S?
Não do jeito que está desenhada. O SG90 é mais baixo, então o braço dele ficaria abaixo da engrenagem. A placa, a janela e a altura da engrenagem são dimensionadas para o MG90S, e os números de pegada usam o torque dele.
Quanto peso ela segura?
No travamento ela aperta uns 3 N por mandíbula num cubo de 30 mm. Com sapatas de TPU isso segura peças pequenas e leves como um bloco de madeira ou um cubo de teste impresso. Não é feita para ferramentas pesadas.
Preciso de parafusos?
Sim: parafusos M3 (ou M2.5 / M4 pelo controle) servem de pinos de pivô, dois parafusos M2 prendem o servo e quatro parafusos M3 com porcas montam a garra num braço.
Precisa de uma forma que não está no catálogo? Descreva com suas palavras usando texto para CAD
Comments