Servodriven parallellgripare för en robotarm
En liten robotarmsgripare som drivs av ett MG90S-servo. Servot vrider ett kugghjul med 20 kuggar, som vrider ett identiskt kugghjul åt andra hållet, så båda käftarna öppnas och stängs tillsammans. Varje finger hänger i två länkar av samma längd (ett parallellogram), så dynorna hålls parallella mot varandra genom hela slaget i stället för att svänga i en båge. I grepp-animationen rullar kugghjulen i ingrepp och fingrarna öppnas, stängs om objektet och öppnas igen. Kontrollerna visar att kuggarna går i ingrepp med rätt avstånd, att käftarna öppnar till storleken du ställt in och stänger till 8 mm utan att nudda, att servots 2,0 kg cm ger ungefär 3 N per käft på en 30 mm kub och att TPU-dynorna håller en liten träkloss med marginal.
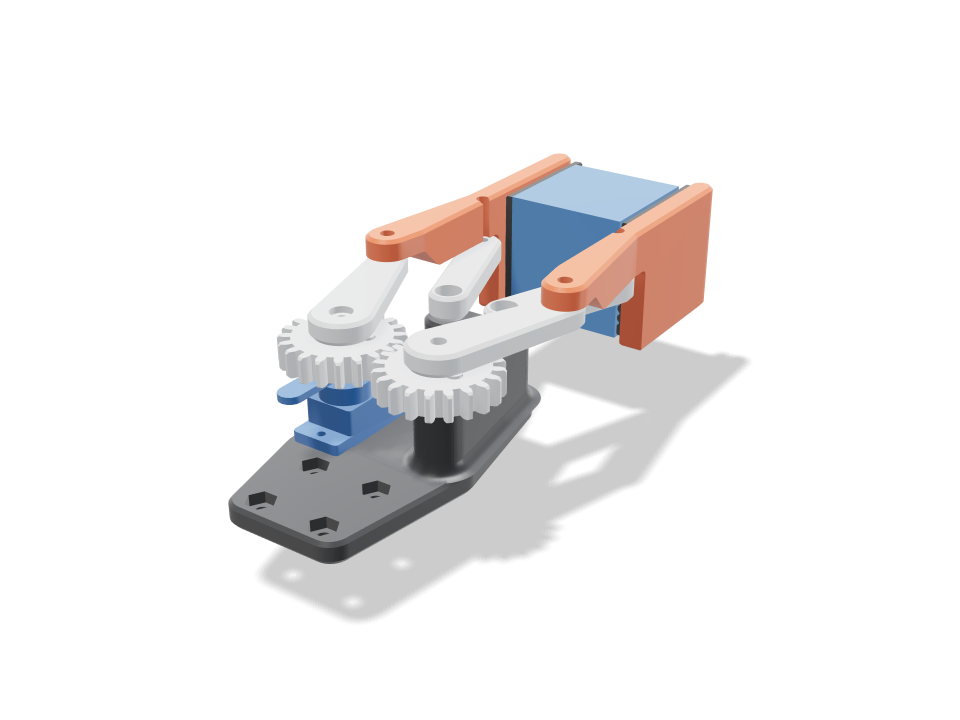
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Data i standardstorlek
Uppmätt från det verkliga bygget på en Bambu Lab A1 i pla / TPU. Varje siffra uppdateras direkt när du drar i ett reglage ovan.
- Total storlek
- 57 × 139 × 38 mm
- Delar
- 11
- Filament
- 38 g
- Utskriftstid
- 1 h 52 min
- Byggplattor
- 1
- Support
- Behövs inte
Tekniska kontroller
Namn på kontroller och parametrar kommer direkt från CAD-motorn och visas på engelska.
- Gears mesh in phasecentre distance m(z1+z2)/2 = 25.00 mm, 20/20 teeth, module 1.25; overlap 0.000 / 0.000 mm3 at rest / turned 17 deg; contact ratio 1.45; backlash 0.21 mm at the pitch circle (0.1 mm flank gap each side)
- No tooth undercut20 teeth at 1:1 (20 deg) vs 13 minimum
- Teeth take the servo's stall torque3.2 MPa at the tooth root (Lewis, Y 0.322) for half of 0.196 N m through the mesh; PLA allows 16.7 (teeth printed flat, along the layers)
- Jaws stay parallel (four-bar closes)frame pivots and finger pins both 31.4 mm apart, arm and idler both 31.7 mm: a parallelogram, so the finger only translates; idler end meets the finger pin within 0.0e+0 mm at 0/20/30/55 deg
- Jaw rangeopens to 60 mm at 55 deg, closes to 8 mm at 0 deg with the fingers clear of each other and the frame (overlap 0.00 mm3); 55 deg of servo travel
- Object fits between the open jaws15.0 mm each side round the 30 mm cube when open; the jaws meet it at 20.3 deg
- Pads close square on the objectclosed pads touch the cube at x = +-15 mm (overlap 0.00 mm3), 29 mm of pad along it; links and frame clear; open, nothing touches it (0.00 mm3)
- Grip holds the object3.3 N per jaw at stall (2.0 kg cm through 31.7 mm links at 20 deg); friction 3.3 N vs 0.56 N to hold a 19 g wooden cube at 3 g (a quick lift)
- Pivot pinsM3 screws as pins: finger loads 10.7 N (arm) and 11.4 N (idler); bore pressure 0.76 MPa (keep under ~5 in PLA), screw shear 1.6 MPa
- Arm root bending0.6 MPa at the 14 x 5 mm hub for 0.098 N m vs 16.7 along the layers
- Jaw root bending2.9 MPa at the jaw root (grip x3 for a bump) vs 16.7
- Horn screw drives the gearstall torque on the M2 horn screw 7.5 mm out: 26 N, 3.1 MPa bearing in the gear vs 16.7; the stock horn screw on the spline centres it
- Servo seated and screwedMG90S tabs rest on the plate, 2x M2 self-tappers 27.8 mm apart; body passes a window 0.3 mm clear (overlap 0.00 mm3)
- Pad retaineddovetail 2 mm deep, 1.0 mm undercut each side carries the object's weight; slides in from the tip against a closed back end
- MG90S servo goes in23 poses along its path clear of every part.
- 30 mm cube goes in40 poses along its path clear of every part.
- driver: finger pin goes in20 poses along its path clear of every part.
- driver: arm pin goes in20 poses along its path clear of every part.
- driver: gear-right axle goes in20 poses along its path clear of every part.
Justerbara mått
| Inställning | Standard | Intervall |
|---|---|---|
| Max jaw opening | 60 mm | 40–80 mm |
| Finger length | 36 mm | 24–56 mm |
| Object size | 30 mm | 15–50 mm |
| Held object | cube | — |
| Pivot screws | M3 | — |
Dellista
| Del | Antal | Storlek (mm) | Filament | Tid |
|---|---|---|---|---|
| base | 1 | 42 × 77 × 21 | 11 g | 21 min |
| gear-left | 1 | 27 × 27 × 6 | 2 g | 7 min |
| gear-right | 1 | 27 × 27 × 6 | 2 g | 7 min |
| arm-left | 1 | 23 × 41 × 8 | 2 g | 7 min |
| arm-right | 1 | 23 × 41 × 8 | 2 g | 7 min |
| idler-left | 1 | 20 × 39 × 6 | 1 g | 6 min |
| idler-right | 1 | 20 × 39 × 6 | 1 g | 6 min |
| finger-left | 1 | 11 × 77 × 32 | 6 g | 14 min |
| finger-right | 1 | 11 × 77 × 32 | 6 g | 14 min |
| pad-left | 1 | 4 × 29 × 33 | 3 g | 11 min |
| pad-right | 1 | 4 × 29 × 33 | 3 g | 11 min |
Så gör du
- Ställ in max käftöppning och objektstorlek för det du vill plocka upp, välj sedan en fingerlängd.
- Skriv ut basen, kugghjulen, armarna och medlöparlänkarna plant i PLA, fingrarna med ovansidan nedåt och de två dynorna i TPU.
- Sätt MG90S i basen och skruva fast dess flikar, skruva fast servoarmen under vänster kugghjul och tryck det på splinesaxeln, montera sedan kugghjul, armar, medlöparlänkar och fingrar med ledskruvarna.
- Skjut in dynorna i fingrarnas spår från spetsen, centrera servot och montera basen på din arm med de fyra M3-hålen.
Utskriftstips
- Kugghjul och länkar skrivs ut plant med 3 väggar; kolla att de två kugghjulen snurrar fritt tillsammans innan du monterar armarna.
- Skriv ut dynorna i TPU 95A stående på sin bakre ände så att laxstjärten och ribborna blir rena.
- Dra åt ledskruvarna lätt, kläm inte fast dem: länkarna ska svänga av sin egen vikt.
Vanliga frågor
Fungerar den med ett SG90 i stället för ett MG90S?
Inte som den är ritad. SG90 är kortare, så dess arm skulle hamna under kugghjulet. Plattan, fönstret och kugghjulshöjden är anpassade för MG90S, och greppsiffrorna använder dess vridmoment.
Hur tungt objekt kan den hålla?
Vid stall klämmer den med ungefär 3 N per käft på en 30 mm kub. Med TPU-dynor håller det små lätta delar som en träkloss eller en utskriven testkub. Den är inte gjord för tunga verktyg.
Behöver jag skruvar?
Ja: M3-skruvar (eller M2,5 / M4 med reglaget) fungerar som ledtappar, två M2-skruvar håller servot och fyra M3-skruvar med muttrar monterar den på en arm.
Behöver du en form som inte finns i katalogen? Beskriv den med egna ord med text till CAD
Comments