Pinza parallela a servo per braccio robotico
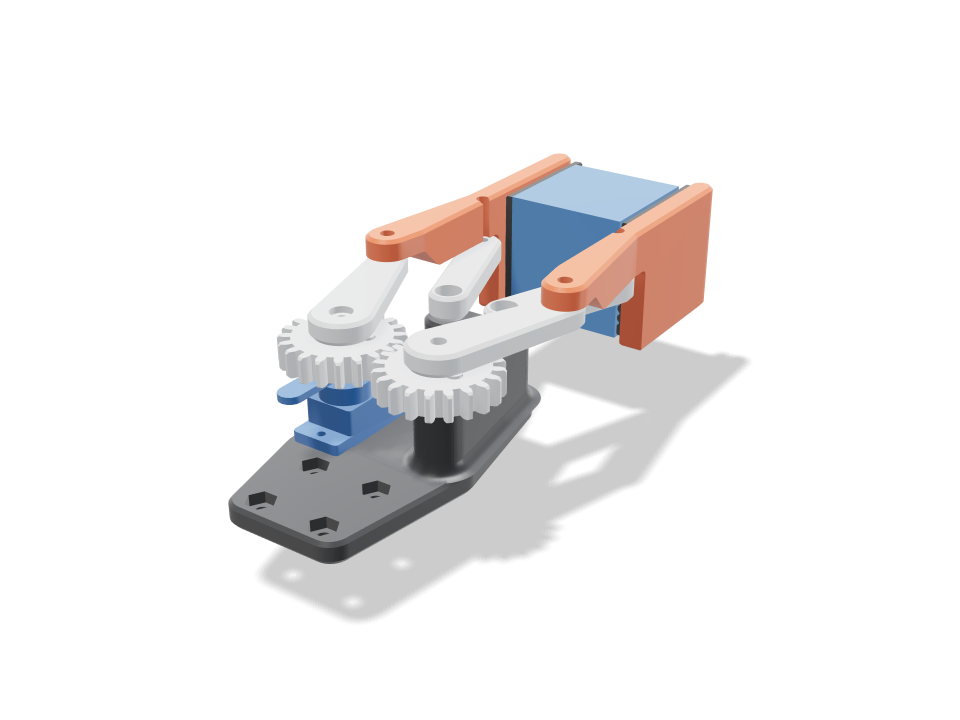
Una piccola pinza per braccio robotico che funziona con un solo servo MG90S. Il servo fa girare un ingranaggio da 20 denti, che fa girare un ingranaggio identico nel verso opposto, così entrambe le ganasce si aprono e si chiudono insieme. Ogni dito è appeso a due bielle della stessa lunghezza (un parallelogramma), così i pad restano paralleli tra loro per tutta la corsa invece di muoversi ad arco. Nell'animazione Presa gli ingranaggi ruotano in presa e le dita si aprono, si chiudono sull'oggetto e si riaprono. I controlli mostrano che i denti ingranano all'interasse giusto, che le ganasce si aprono alla misura impostata e si chiudono fino a 8 mm senza toccarsi, che i 2,0 kg cm del servo danno circa 3 N per ganascia su un cubo da 30 mm e che i pad in TPU tengono un piccolo blocchetto di legno con margine.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Specifiche alla dimensione predefinita
Misurate sulla generazione reale su una Bambu Lab A1 in pla / TPU. Ogni numero si aggiorna in tempo reale quando trascini un cursore qui sopra.
- Ingombro
- 57 × 139 × 38 mm
- Pezzi
- 11
- Filamento
- 38 g
- Tempo di stampa
- 1 h 52 min
- Piatti
- 1
- Supporti
- Non servono
Controlli ingegneristici
I nomi dei controlli e dei parametri arrivano dal motore CAD e sono mostrati in inglese.
- Gears mesh in phasecentre distance m(z1+z2)/2 = 25.00 mm, 20/20 teeth, module 1.25; overlap 0.000 / 0.000 mm3 at rest / turned 17 deg; contact ratio 1.45; backlash 0.21 mm at the pitch circle (0.1 mm flank gap each side)
- No tooth undercut20 teeth at 1:1 (20 deg) vs 13 minimum
- Teeth take the servo's stall torque3.2 MPa at the tooth root (Lewis, Y 0.322) for half of 0.196 N m through the mesh; PLA allows 16.7 (teeth printed flat, along the layers)
- Jaws stay parallel (four-bar closes)frame pivots and finger pins both 31.4 mm apart, arm and idler both 31.7 mm: a parallelogram, so the finger only translates; idler end meets the finger pin within 0.0e+0 mm at 0/20/30/55 deg
- Jaw rangeopens to 60 mm at 55 deg, closes to 8 mm at 0 deg with the fingers clear of each other and the frame (overlap 0.00 mm3); 55 deg of servo travel
- Object fits between the open jaws15.0 mm each side round the 30 mm cube when open; the jaws meet it at 20.3 deg
- Pads close square on the objectclosed pads touch the cube at x = +-15 mm (overlap 0.00 mm3), 29 mm of pad along it; links and frame clear; open, nothing touches it (0.00 mm3)
- Grip holds the object3.3 N per jaw at stall (2.0 kg cm through 31.7 mm links at 20 deg); friction 3.3 N vs 0.56 N to hold a 19 g wooden cube at 3 g (a quick lift)
- Pivot pinsM3 screws as pins: finger loads 10.7 N (arm) and 11.4 N (idler); bore pressure 0.76 MPa (keep under ~5 in PLA), screw shear 1.6 MPa
- Arm root bending0.6 MPa at the 14 x 5 mm hub for 0.098 N m vs 16.7 along the layers
- Jaw root bending2.9 MPa at the jaw root (grip x3 for a bump) vs 16.7
- Horn screw drives the gearstall torque on the M2 horn screw 7.5 mm out: 26 N, 3.1 MPa bearing in the gear vs 16.7; the stock horn screw on the spline centres it
- Servo seated and screwedMG90S tabs rest on the plate, 2x M2 self-tappers 27.8 mm apart; body passes a window 0.3 mm clear (overlap 0.00 mm3)
- Pad retaineddovetail 2 mm deep, 1.0 mm undercut each side carries the object's weight; slides in from the tip against a closed back end
- MG90S servo goes in23 poses along its path clear of every part.
- 30 mm cube goes in40 poses along its path clear of every part.
- driver: finger pin goes in20 poses along its path clear of every part.
- driver: arm pin goes in20 poses along its path clear of every part.
- driver: gear-right axle goes in20 poses along its path clear of every part.
Misure regolabili
| Parametro | Predefinito | Intervallo |
|---|---|---|
| Max jaw opening | 60 mm | 40–80 mm |
| Finger length | 36 mm | 24–56 mm |
| Object size | 30 mm | 15–50 mm |
| Held object | cube | — |
| Pivot screws | M3 | — |
Distinta dei pezzi
| Pezzo | Q.tà | Dimensioni (mm) | Filamento | Tempo |
|---|---|---|---|---|
| base | 1 | 42 × 77 × 21 | 11 g | 21 min |
| gear-left | 1 | 27 × 27 × 6 | 2 g | 7 min |
| gear-right | 1 | 27 × 27 × 6 | 2 g | 7 min |
| arm-left | 1 | 23 × 41 × 8 | 2 g | 7 min |
| arm-right | 1 | 23 × 41 × 8 | 2 g | 7 min |
| idler-left | 1 | 20 × 39 × 6 | 1 g | 6 min |
| idler-right | 1 | 20 × 39 × 6 | 1 g | 6 min |
| finger-left | 1 | 11 × 77 × 32 | 6 g | 14 min |
| finger-right | 1 | 11 × 77 × 32 | 6 g | 14 min |
| pad-left | 1 | 4 × 29 × 33 | 3 g | 11 min |
| pad-right | 1 | 4 × 29 × 33 | 3 g | 11 min |
Come realizzarlo
- Imposta l'apertura massima delle ganasce e la dimensione dell'oggetto che vuoi prendere, poi scegli una lunghezza delle dita.
- Stampa base, ingranaggi, bielle e rinvii in piano in PLA, le dita con la faccia superiore in giù e i due pad in TPU.
- Inserisci l'MG90S nella base e avvita le alette, avvita la squadretta sotto l'ingranaggio sinistro e premila sullo scanalato, poi monta ingranaggi, bielle, rinvii e dita con le viti dei perni.
- Fai scorrere i pad nelle scanalature delle dita dalla punta, centra il servo e monta la base sul tuo braccio con i quattro fori M3.
Consigli di stampa
- Ingranaggi e bielle si stampano in piano con 3 pareti; controlla che i due ingranaggi girino liberi insieme prima di montare le bielle.
- Stampa i pad in TPU 95A in piedi sull'estremità posteriore, così coda di rondine e nervature escono pulite.
- Accosta le viti dei perni senza serrarle: le bielle devono oscillare col proprio peso.
Domande frequenti
Funziona con un SG90 invece di un MG90S?
Non così com'è disegnata. L'SG90 è più basso, quindi la sua squadretta starebbe sotto l'ingranaggio. Piastra, finestra e altezza dell'ingranaggio sono dimensionate per l'MG90S, e i numeri di presa usano la sua coppia.
Quanto pesante può essere l'oggetto?
In stallo stringe circa 3 N per ganascia su un cubo da 30 mm. Con i pad in TPU tiene pezzi piccoli e leggeri come un blocchetto di legno o un cubo di prova stampato. Non è pensata per attrezzi pesanti.
Servono viti?
Sì: viti M3 (o M2.5 / M4 con il cursore) fanno da perni, due viti M2 tengono il servo e quattro viti M3 con dadi la montano su un braccio.
Ti serve una forma che non è nel catalogo? Descrivila a parole tue con il testo a CAD
Comments