Pince parallèle à servo pour bras robot
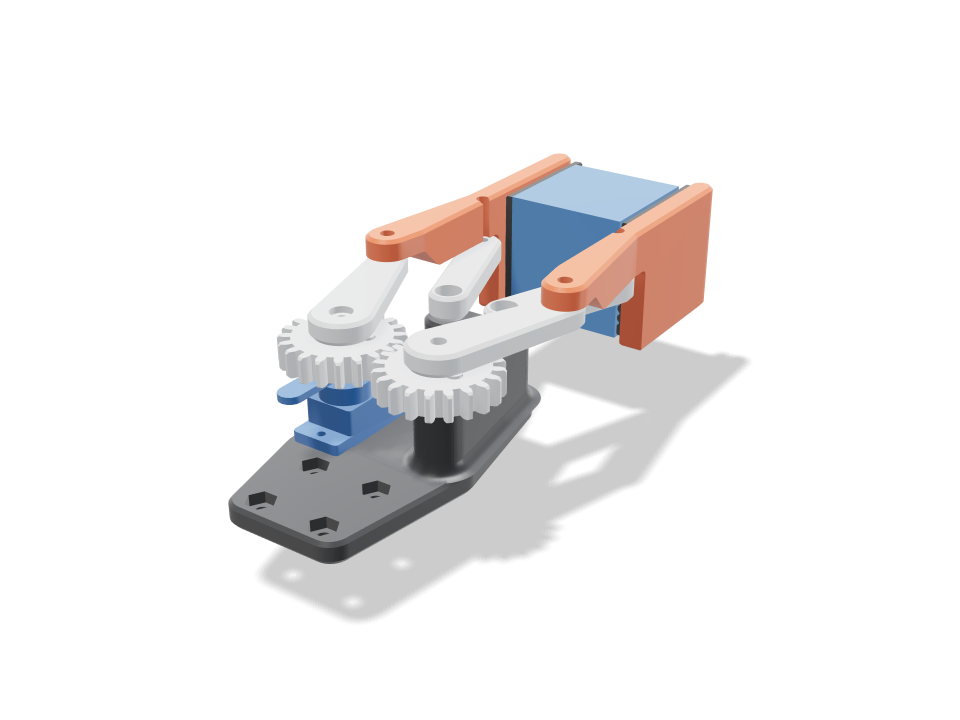
Une petite pince de bras robot qui fonctionne avec un seul servo MG90S. Le servo fait tourner un engrenage de 20 dents, qui entraîne un engrenage identique en sens inverse, donc les deux mors s’ouvrent et se ferment ensemble. Chaque doigt est suspendu à deux biellettes de même longueur (un parallélogramme), donc les patins restent face à face sur toute la course au lieu de décrire un arc. Dans l’animation Saisie, les engrenages roulent en prise et les doigts s’ouvrent, se ferment sur l’objet et se rouvrent. Les vérifications montrent que les dents engrènent au bon entraxe, que les mors s’ouvrent à la taille réglée et se ferment jusqu’à 8 mm sans se toucher, que les 2,0 kg cm du servo donnent environ 3 N par mors sur un cube de 30 mm et que les patins TPU tiennent un petit bloc de bois avec de la marge.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Caractéristiques à la taille par défaut
Mesuré sur la génération réelle, sur une Bambu Lab A1 en pla / TPU. Chaque chiffre se met à jour en direct quand vous bougez un curseur plus haut.
- Encombrement
- 57 × 139 × 38 mm
- Pièces
- 11
- Filament
- 38 g
- Temps d’impression
- 1 h 52 min
- Plateaux
- 1
- Supports
- Aucun
Vérifications d’ingénierie
Les noms des vérifications et des paramètres viennent du moteur de CAO et sont affichés en anglais.
- Gears mesh in phasecentre distance m(z1+z2)/2 = 25.00 mm, 20/20 teeth, module 1.25; overlap 0.000 / 0.000 mm3 at rest / turned 17 deg; contact ratio 1.45; backlash 0.21 mm at the pitch circle (0.1 mm flank gap each side)
- No tooth undercut20 teeth at 1:1 (20 deg) vs 13 minimum
- Teeth take the servo's stall torque3.2 MPa at the tooth root (Lewis, Y 0.322) for half of 0.196 N m through the mesh; PLA allows 16.7 (teeth printed flat, along the layers)
- Jaws stay parallel (four-bar closes)frame pivots and finger pins both 31.4 mm apart, arm and idler both 31.7 mm: a parallelogram, so the finger only translates; idler end meets the finger pin within 0.0e+0 mm at 0/20/30/55 deg
- Jaw rangeopens to 60 mm at 55 deg, closes to 8 mm at 0 deg with the fingers clear of each other and the frame (overlap 0.00 mm3); 55 deg of servo travel
- Object fits between the open jaws15.0 mm each side round the 30 mm cube when open; the jaws meet it at 20.3 deg
- Pads close square on the objectclosed pads touch the cube at x = +-15 mm (overlap 0.00 mm3), 29 mm of pad along it; links and frame clear; open, nothing touches it (0.00 mm3)
- Grip holds the object3.3 N per jaw at stall (2.0 kg cm through 31.7 mm links at 20 deg); friction 3.3 N vs 0.56 N to hold a 19 g wooden cube at 3 g (a quick lift)
- Pivot pinsM3 screws as pins: finger loads 10.7 N (arm) and 11.4 N (idler); bore pressure 0.76 MPa (keep under ~5 in PLA), screw shear 1.6 MPa
- Arm root bending0.6 MPa at the 14 x 5 mm hub for 0.098 N m vs 16.7 along the layers
- Jaw root bending2.9 MPa at the jaw root (grip x3 for a bump) vs 16.7
- Horn screw drives the gearstall torque on the M2 horn screw 7.5 mm out: 26 N, 3.1 MPa bearing in the gear vs 16.7; the stock horn screw on the spline centres it
- Servo seated and screwedMG90S tabs rest on the plate, 2x M2 self-tappers 27.8 mm apart; body passes a window 0.3 mm clear (overlap 0.00 mm3)
- Pad retaineddovetail 2 mm deep, 1.0 mm undercut each side carries the object's weight; slides in from the tip against a closed back end
- MG90S servo goes in23 poses along its path clear of every part.
- 30 mm cube goes in40 poses along its path clear of every part.
- driver: finger pin goes in20 poses along its path clear of every part.
- driver: arm pin goes in20 poses along its path clear of every part.
- driver: gear-right axle goes in20 poses along its path clear of every part.
Dimensions réglables
| Paramètre | Par défaut | Plage |
|---|---|---|
| Max jaw opening | 60 mm | 40–80 mm |
| Finger length | 36 mm | 24–56 mm |
| Object size | 30 mm | 15–50 mm |
| Held object | cube | — |
| Pivot screws | M3 | — |
Liste des pièces
| Pièce | Qté | Taille (mm) | Filament | Durée |
|---|---|---|---|---|
| base | 1 | 42 × 77 × 21 | 11 g | 21 min |
| gear-left | 1 | 27 × 27 × 6 | 2 g | 7 min |
| gear-right | 1 | 27 × 27 × 6 | 2 g | 7 min |
| arm-left | 1 | 23 × 41 × 8 | 2 g | 7 min |
| arm-right | 1 | 23 × 41 × 8 | 2 g | 7 min |
| idler-left | 1 | 20 × 39 × 6 | 1 g | 6 min |
| idler-right | 1 | 20 × 39 × 6 | 1 g | 6 min |
| finger-left | 1 | 11 × 77 × 32 | 6 g | 14 min |
| finger-right | 1 | 11 × 77 × 32 | 6 g | 14 min |
| pad-left | 1 | 4 × 29 × 33 | 3 g | 11 min |
| pad-right | 1 | 4 × 29 × 33 | 3 g | 11 min |
Comment la réaliser
- Réglez l’ouverture max des mors et la taille de l’objet à saisir, puis choisissez une longueur de doigt.
- Imprimez la base, les engrenages, les biellettes et les renvois à plat en PLA, les doigts face supérieure en bas et les deux patins en TPU.
- Posez le MG90S dans la base et vissez ses pattes, vissez le palonnier sous l’engrenage gauche et enfoncez-le sur les cannelures, puis montez engrenages, biellettes, renvois et doigts avec les vis de pivot.
- Glissez les patins dans les rainures des doigts par la pointe, centrez le servo et fixez la base sur votre bras par les quatre trous M3.
Conseils d’impression
- Les engrenages et biellettes s’impriment à plat avec 3 parois ; vérifiez que les deux engrenages tournent librement ensemble avant de monter les biellettes.
- Imprimez les patins en TPU 95A debout sur leur extrémité arrière pour que la queue d’aronde et les nervures sortent propres.
- Ajustez les vis de pivot sans les bloquer : les biellettes doivent pivoter sous leur propre poids.
FAQ
Ça marche avec un SG90 au lieu d’un MG90S ?
Pas tel quel. Le SG90 est moins haut, donc son palonnier se retrouverait sous l’engrenage. La platine, la fenêtre et la hauteur d’engrenage sont dimensionnées pour le MG90S, et les chiffres de serrage utilisent son couple.
Quel poids peut-elle tenir ?
Au blocage, elle serre environ 3 N par mors sur un cube de 30 mm. Avec des patins TPU, ça tient de petites pièces légères comme un bloc de bois ou un cube de test imprimé. Elle n’est pas faite pour des outils lourds.
Faut-il des vis ?
Oui : des vis M3 (ou M2.5 / M4 via le curseur) servent d’axes de pivot, deux vis M2 tiennent le servo et quatre vis M3 avec écrous la fixent à un bras.
Besoin d’une forme qui n’est pas dans le catalogue ? Décrivez-la avec vos mots grâce au texte vers CAO
Comments