Soporte pan-tilt de cámara para dos servos SG90
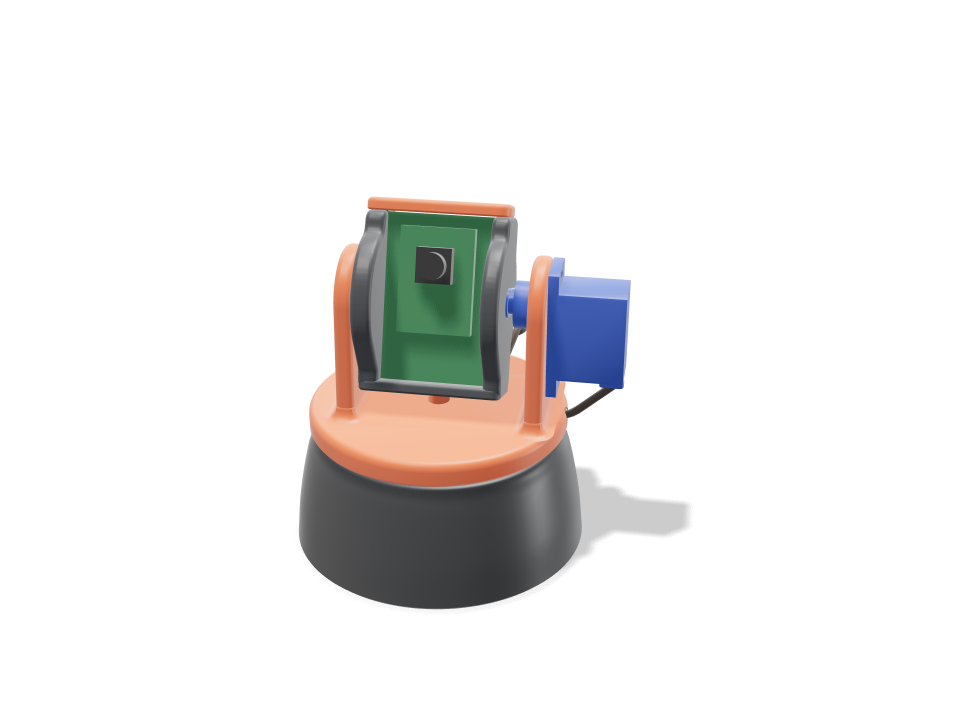
Un pequeño cabezal pan-tilt de kit de robótica para una ESP32-CAM. La base sujeta un SG90 por los tornillos de sus pestañas; el brazo de ese servo se asienta en un alojamiento con forma bajo la horquilla naranja y la gira hasta 90 grados a cada lado. La horquilla lleva el segundo SG90, cuyo brazo gira la cuna de la cámara. Por el otro lado la cuna descansa sobre un pivote impreso, así que queda sujeta por ambos lados y no se puede salir una vez atornillado el servo. La placa baja por unas ranuras laterales y una pequeña tapa se atornilla encima. El cable del servo de inclinación encaja en una ranura alrededor de la horquilla, pasa a la base en un bucle suelto y encaja en una ranura por la parte trasera, así que sigue el giro sin engancharse. La construcción comprueba que los dos servos tienen par de sobra para la cuna y la placa (muy por debajo de un cuarto del par de bloqueo de un SG90), que nada choca con nada en todo el recorrido de giro e inclinación, que el cable tiene holgura suficiente para un giro completo de 90 grados a cada lado, que cada pieza entra por un camino real y que se mantiene estable sin tornillos. Los ajustes impresos, el juego de los servos y su duración aún necesitan una impresión de prueba.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Especificaciones con el tamaño por defecto
Medido en la construcción real en una Bambu Lab A1 con PLA. Cada número se actualiza al momento cuando mueves un deslizador de arriba.
- Tamaño total
- 74 × 74 × 89 mm
- Piezas
- 4
- Filamento
- 59 g
- Tiempo de impresión
- 1 h 45 min
- Placas
- 1
- Soportes
- No hacen falta
Revisiones de ingeniería
Los nombres de las revisiones y de los parámetros vienen del motor de CAD y se muestran en inglés.
- Tilt servo has the torque8.44 N.mm worst case (24.8 g cradle + cap + 10 g board, CG 1.1 mm off the axis at up to 60 deg = 0.26, plus starting a full-speed move with all mass at the 28 mm sweep radius = 8.18) vs SG90 stall 177 N.mm: under a quarter
- Pan servo has the torque15.43 N.mm to start a full-speed pan (66 g turning, I = 368 g.cm2) vs 177 N.mm stall
- Yoke stays on the pan horn1.3 N pull on a horn screw (turning group CG 3.8 mm off the pan axis, bumped x2, levered over 8 mm) vs ~40 N for an M2 self-tapper 2.5 mm into PLA, derated; the horn is also keyed into its recess for torque
- Pivot stub carries a knock0.10 MPa bending at the 6 mm stub root (half the cradle at a 5 g knock, sharp-root factor 2.3) vs 16.7 along the layers; bearing 0.03 MPa vs ~5 MPa for PLA sliding
- Arms take a 5 N knock at the top2.3 MPa at the 4.3 x 28 mm arm root (39 mm tall, bending across the layers) vs 5.0
- Tilt SG90 seats in the arm windowcase 0.2 mm clear in the window, tabs flat on the arm, two M2 tab screws; horn keyed 2.0 mm into the cradle recess; overlap 0.00 mm3
- Pan SG90 hangs on its tabs in the basetabs on the pocket ledge with two M2 screws, horn keyed into the yoke floor; overlap 0.00 mm3
- Cradle is trapped between stub and horncradle can float 0.6 mm toward the stub: the stub stays 3.1 mm in its bore and the horn stays 3.0 mm on the spline; no glue
- Board slides in and is heldPCB edges 0.7 mm deep in 1.9 mm grooves with 45 deg lead-ins, 0.3 mm side play, lifts at most 0.3 mm under the cap; header pins reach through two back windows; overlap 0.00 mm3
- Tilt sweep is clearcradle, cap and board sampled every 10 deg: clear to +/-180 deg (no contact at all; the SG90's own +/-90 deg is the limit); set range +/-60
- Pan sweep is clearyoke, tilt servo and cradle sampled at +/-45 and +/-90 deg against the base: overlap 0.00 mm3; 0.8 mm seam under the yoke
- Leads route clear, exit low at the backpan lead in the drop-in slot under the base; tilt lead snaps into a groove round the yoke rim, crosses in a service loop and snaps into a groove down the back of the base; both leave at the back within 6 mm of the desk; tightest bend 7.0 mm (>= 6 mm, 5x the 1.2 mm ribbon it bends across); overlap 0.00 mm3
- Tilt lead has slack for the whole pan96 mm free loop vs 91 mm needed at 90 deg (worst of +/-90): wrapped round the base at 36 mm radius, plus the drop and 15 mm spare
- Tilt lead is long enough240 mm from the servo to 25 mm past the back exit (12 mm behind the base) vs the 250 mm SG90 lead
- Stands steady without screws or tapetips only past 53 deg (203 g, CG 27 mm up, 1.3 mm off centre, 74 mm foot)
- pan SG90 + horn goes in23 poses along its path clear of every part.
- tilt SG90 + horn goes in16 poses along its path clear of every part.
- ESP32-CAM board goes in26 poses along its path clear of every part.
- OV2640 camera + lens goes in26 poses along its path clear of every part.
- driver: tilt tab screws goes in20 poses along its path clear of every part.
- driver: cap screws goes in20 poses along its path clear of every part.
Medidas ajustables
| Parámetro | Por defecto | Rango |
|---|---|---|
| Camera board width | 27 mm | 24–32 mm |
| Camera board height | 40.5 mm | 36–48 mm |
| Tilt range (each way) | 60 deg | 20–90 deg |
| Pan range (each way) | 90 deg | 30–90 deg |
| Base mounting | screws | — |
Lista de piezas
| Pieza | Cant. | Tamaño (mm) | Filamento | Tiempo |
|---|---|---|---|---|
| base | 1 | 74 × 74 × 31 | 35 g | 52 min |
| yoke | 1 | 66 × 65 × 46 | 15 g | 28 min |
| cradle | 1 | 35 × 32 × 44 | 9 g | 19 min |
| top-cap | 1 | 35 × 11 × 3 | 1 g | 6 min |
Cómo hacerlo
- Ajusta el ancho y el alto de la placa de la cámara si la tuya no es la ESP32-CAM estándar de 27 × 40,5 mm, y luego elige cuánto debe girar e inclinar.
- Elige tornillos o cinta de doble cara para la base, e imprime las cuatro piezas en PLA sin soportes.
- Mete el servo de giro en la base y atornilla sus pestañas, luego atornilla su brazo en el alojamiento de la horquilla y presiona la horquilla sobre el servo.
- Atornilla el brazo de inclinación en la cuna, desliza la cuna sobre el pivote, mete el servo de inclinación desde fuera, presiona su cable en las ranuras del borde y de la base, y luego desliza la placa y atornilla la tapa.
Consejos de impresión
- Cada pieza se imprime tal como va, sobre una cara plana y sin soportes: unos 60 g y menos de 2 horas con 2 perímetros y 15% de relleno.
- Usa 3 perímetros para la horquilla y la cuna para que los pequeños tornillos autorroscantes M2 tengan plástico de sobra donde morder.
- Si la cuna se nota dura en el pivote, un ligero lijado del pivote o una gota de lubricante PTFE seco la suelta.
Preguntas frecuentes
¿Funciona con una webcam USB pequeña en lugar de una ESP32-CAM?
Sí, si la placa de circuito de la webcam entra en las ranuras. Ajusta los controles de ancho y alto de la placa a la tuya y comprueba que su grosor ronda 1,6 mm.
¿Puede la cámara inclinarse más de 90 grados?
La cuna en sí queda libre en toda la vuelta, así que el límite es el SG90, que gira unos 90 grados a cada lado. El control de inclinación llega hasta ahí.
¿Por dónde van los cables de los servos?
El cable de giro va en una ranura bajo la base. El de inclinación se presiona en una ranura alrededor del borde de la horquilla, cuelga en un bucle corto por detrás y se presiona en una ranura por la parte trasera de la base, así que los dos salen juntos por detrás. El bucle tiene holgura suficiente para el giro completo.
¿Necesitas una forma que no esté en el catálogo? Descríbela con tus propias palabras usando el texto a CAD
Comments