Pan-tilt кріплення камери для двох сервоприводів SG90
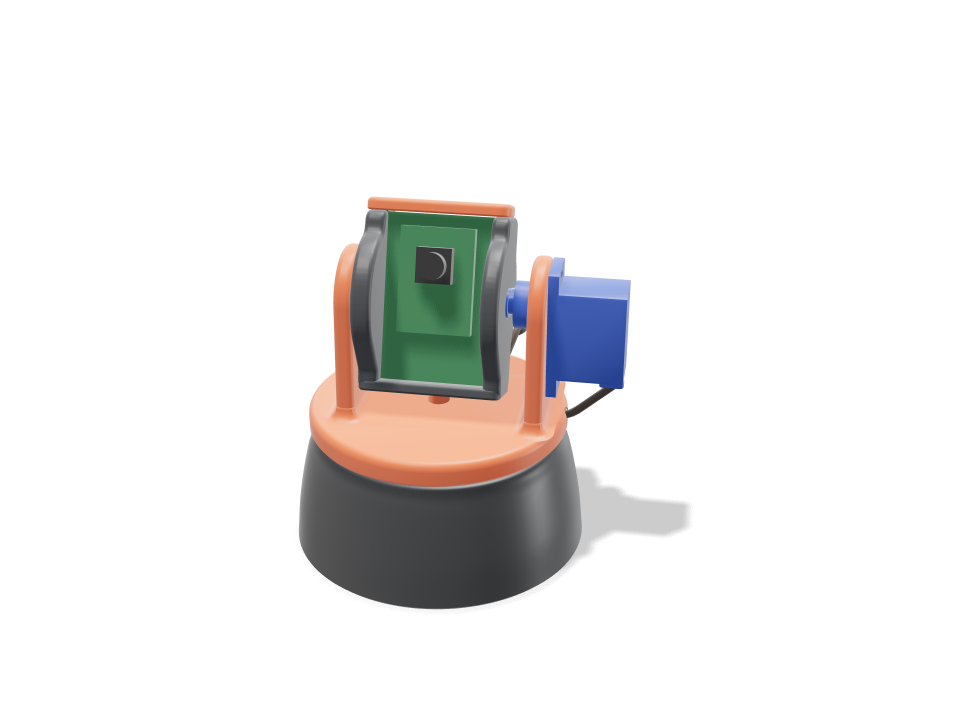
Невелика pan-tilt головка в стилі робототехнічного набору для ESP32-CAM. Основа тримає один SG90 гвинтами за вушка; качалка цього сервоприводу сидить у гнізді з ключем під помаранчевою вилкою й повертає її до 90 градусів у кожен бік. Вилка несе другий SG90, чия качалка повертає люльку камери. З іншого боку люлька сидить на надрукованій осі-штирі, тож вона тримається з обох боків і не зісковзне, щойно сервопривід прикручено. Плата вставляється вздовж пазів по краях, а зверху прикручується маленька кришка. Дріт сервоприводу нахилу защіпається в паз навколо вилки, переходить до основи вільною петлею й защіпається в паз уздовж задньої стінки, тож він іде за поворотом, не чіпляючись. Збірка перевіряє, що обидва сервоприводи мають достатньо моменту для люльки й плати (значно менше чверті моменту зупинки SG90), що ніщо ні в що не впирається на всьому ході повороту й нахилу, що дріт має достатній запас для повного повороту на 90 градусів у кожен бік, що кожна деталь заходить реальним шляхом і що кріплення стоїть стійко без гвинтів. Надруковані посадки, люфт сервоприводів і довговічність ще потребують тестового друку.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Характеристики за стандартного розміру
Виміряно на справжній збірці на Bambu Lab A1 з PLA. Кожне число оновлюється наживо, коли ви посуваєте повзунок вище.
- Габарити
- 74 × 74 × 89 mm
- Деталі
- 4
- Філамент
- 59 g
- Час друку
- 1 h 45 min
- Столи
- 1
- Підтримки
- Не потрібні
Інженерні перевірки
Назви перевірок і параметрів надходять напряму з CAD-рушія й показані англійською.
- Tilt servo has the torque8.44 N.mm worst case (24.8 g cradle + cap + 10 g board, CG 1.1 mm off the axis at up to 60 deg = 0.26, plus starting a full-speed move with all mass at the 28 mm sweep radius = 8.18) vs SG90 stall 177 N.mm: under a quarter
- Pan servo has the torque15.43 N.mm to start a full-speed pan (66 g turning, I = 368 g.cm2) vs 177 N.mm stall
- Yoke stays on the pan horn1.3 N pull on a horn screw (turning group CG 3.8 mm off the pan axis, bumped x2, levered over 8 mm) vs ~40 N for an M2 self-tapper 2.5 mm into PLA, derated; the horn is also keyed into its recess for torque
- Pivot stub carries a knock0.10 MPa bending at the 6 mm stub root (half the cradle at a 5 g knock, sharp-root factor 2.3) vs 16.7 along the layers; bearing 0.03 MPa vs ~5 MPa for PLA sliding
- Arms take a 5 N knock at the top2.3 MPa at the 4.3 x 28 mm arm root (39 mm tall, bending across the layers) vs 5.0
- Tilt SG90 seats in the arm windowcase 0.2 mm clear in the window, tabs flat on the arm, two M2 tab screws; horn keyed 2.0 mm into the cradle recess; overlap 0.00 mm3
- Pan SG90 hangs on its tabs in the basetabs on the pocket ledge with two M2 screws, horn keyed into the yoke floor; overlap 0.00 mm3
- Cradle is trapped between stub and horncradle can float 0.6 mm toward the stub: the stub stays 3.1 mm in its bore and the horn stays 3.0 mm on the spline; no glue
- Board slides in and is heldPCB edges 0.7 mm deep in 1.9 mm grooves with 45 deg lead-ins, 0.3 mm side play, lifts at most 0.3 mm under the cap; header pins reach through two back windows; overlap 0.00 mm3
- Tilt sweep is clearcradle, cap and board sampled every 10 deg: clear to +/-180 deg (no contact at all; the SG90's own +/-90 deg is the limit); set range +/-60
- Pan sweep is clearyoke, tilt servo and cradle sampled at +/-45 and +/-90 deg against the base: overlap 0.00 mm3; 0.8 mm seam under the yoke
- Leads route clear, exit low at the backpan lead in the drop-in slot under the base; tilt lead snaps into a groove round the yoke rim, crosses in a service loop and snaps into a groove down the back of the base; both leave at the back within 6 mm of the desk; tightest bend 7.0 mm (>= 6 mm, 5x the 1.2 mm ribbon it bends across); overlap 0.00 mm3
- Tilt lead has slack for the whole pan96 mm free loop vs 91 mm needed at 90 deg (worst of +/-90): wrapped round the base at 36 mm radius, plus the drop and 15 mm spare
- Tilt lead is long enough240 mm from the servo to 25 mm past the back exit (12 mm behind the base) vs the 250 mm SG90 lead
- Stands steady without screws or tapetips only past 53 deg (203 g, CG 27 mm up, 1.3 mm off centre, 74 mm foot)
- pan SG90 + horn goes in23 poses along its path clear of every part.
- tilt SG90 + horn goes in16 poses along its path clear of every part.
- ESP32-CAM board goes in26 poses along its path clear of every part.
- OV2640 camera + lens goes in26 poses along its path clear of every part.
- driver: tilt tab screws goes in20 poses along its path clear of every part.
- driver: cap screws goes in20 poses along its path clear of every part.
Налаштовувані розміри
| Параметр | Типово | Діапазон |
|---|---|---|
| Camera board width | 27 mm | 24–32 mm |
| Camera board height | 40.5 mm | 36–48 mm |
| Tilt range (each way) | 60 deg | 20–90 deg |
| Pan range (each way) | 90 deg | 30–90 deg |
| Base mounting | screws | — |
Список деталей
| Деталь | К-сть | Розмір (мм) | Філамент | Час |
|---|---|---|---|---|
| base | 1 | 74 × 74 × 31 | 35 g | 52 min |
| yoke | 1 | 66 × 65 × 46 | 15 g | 28 min |
| cradle | 1 | 35 × 32 × 44 | 9 g | 19 min |
| top-cap | 1 | 35 × 11 × 3 | 1 g | 6 min |
Як зробити
- Задайте ширину й висоту плати камери, якщо у вас не стандартна ESP32-CAM 27 x 40,5 мм, а потім виберіть, наскільки вона має повертатися й нахилятися.
- Виберіть гвинти або двосторонній скотч для основи й надрукуйте чотири деталі з PLA без підтримок.
- Вставте сервопривід повороту в основу й прикрутіть його вушка, потім прикрутіть його качалку в гніздо вилки й натисніть вилку на сервопривід.
- Прикрутіть качалку нахилу до люльки, насуньте люльку на вісь-штир, вставте сервопривід нахилу ззовні, втисніть його дріт у пази обідка й основи, а потім вставте плату й прикрутіть кришку.
Поради щодо друку
- Кожна деталь друкується так, як стоїть, на пласкій грані без підтримок: близько 60 г і менше 2 годин із 2 стінками й 15% заповнення.
- Для вилки й люльки використайте 3 стінки, щоб маленьким саморізам M2 було в що вгризтися.
- Якщо люлька туго ходить на осі-штирі, злегка пошліфуйте штир або капніть сухого PTFE-мастила.
Поширені запитання
Чи підійде маленька USB-вебкамера замість ESP32-CAM?
Так, якщо плата вебкамери входить у пази. Задайте повзунки ширини й висоти під свою плату й перевірте, що її товщина близька до 1,6 мм.
Чи може камера нахилятися більше ніж на 90 градусів?
Сама люлька обертається по колу без перешкод, тож обмеження — SG90, який повертається приблизно на 90 градусів у кожен бік. Повзунок нахилу доходить до цього значення.
Куди йдуть дроти сервоприводів?
Дріт повороту лежить у пазу під основою. Дріт нахилу втискається в паз навколо обідка вилки, звисає короткою петлею ззаду й втискається в паз уздовж задньої стінки основи, тож обидва виходять разом ззаду. Петля має достатній запас для повного повороту.
Потрібна форма, якої немає в каталозі? Опишіть її своїми словами за допомогою «текст у CAD»
Comments