Uchwyt kamery pan-tilt na dwa serwa SG90
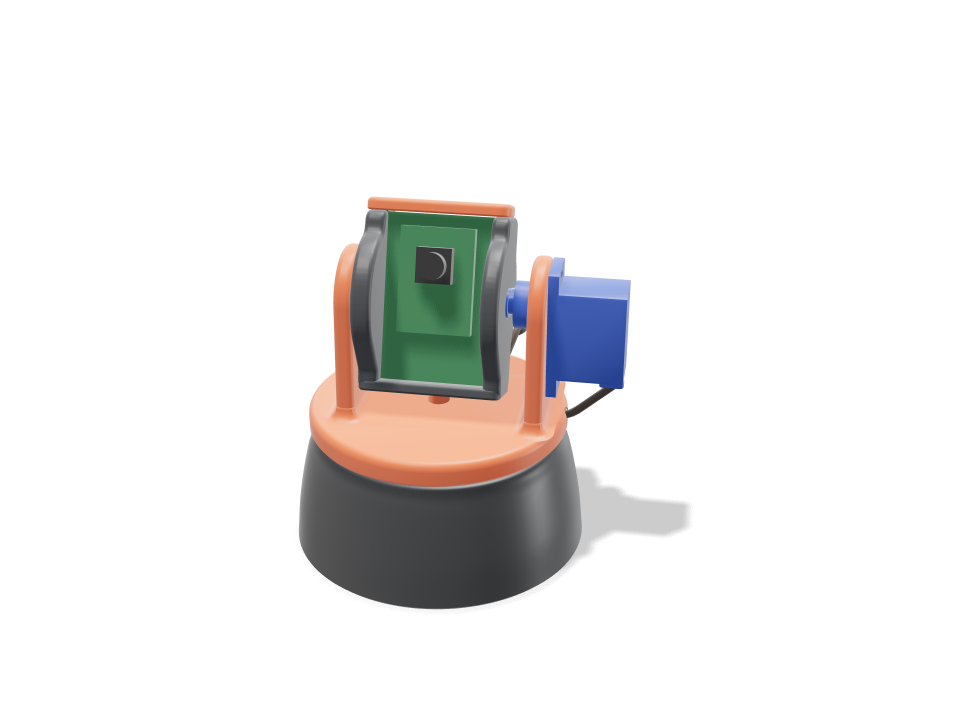
Mała głowica pan-tilt jak z zestawu robotycznego, do ESP32-CAM. Podstawa trzyma jedno SG90 za śruby w uszach; orczyk tego serwa siedzi w kształtowej kieszeni pod pomarańczowym jarzmem i obraca je do 90 stopni w każdą stronę. Jarzmo niesie drugie SG90, którego orczyk obraca kołyskę kamery. Z drugiej strony kołyska siedzi na drukowanym czopie, więc jest trzymana z obu stron i nie może się zsunąć, gdy serwo jest przykręcone. Płytka wsuwa się w rowki na krawędziach, a na górze przykręca się małą zaślepkę. Przewód serwa tilt wpina się w rowek wokół jarzma, przechodzi do podstawy luźną pętlą i wpina się w rowek z tyłu, więc podąża za obrotem bez zaczepiania. Build sprawdza, że oba serwa mają mnóstwo momentu na kołyskę i płytkę (dużo poniżej jednej czwartej momentu utyku SG90), że nic w nic nie uderza w całym zakresie pan i tilt, że przewód ma dość luzu na pełne 90 stopni obrotu w każdą stronę, że każda część wchodzi realną drogą i że całość stoi stabilnie bez śrub. Wydrukowane pasowania, luz serw i trwałość wciąż wymagają wydruku testowego.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Dane przy domyślnym rozmiarze
Zmierzone na rzeczywistym modelu na drukarce Bambu Lab A1 z PLA. Każda liczba aktualizuje się na żywo, gdy przesuwasz suwak powyżej.
- Wymiary całkowite
- 74 × 74 × 89 mm
- Części
- 4
- Filament
- 59 g
- Czas druku
- 1 h 45 min
- Płyty
- 1
- Podpory
- Niepotrzebne
Testy inżynierskie
Nazwy testów i parametrów pochodzą prosto z silnika CAD i są po angielsku.
- Tilt servo has the torque8.44 N.mm worst case (24.8 g cradle + cap + 10 g board, CG 1.1 mm off the axis at up to 60 deg = 0.26, plus starting a full-speed move with all mass at the 28 mm sweep radius = 8.18) vs SG90 stall 177 N.mm: under a quarter
- Pan servo has the torque15.43 N.mm to start a full-speed pan (66 g turning, I = 368 g.cm2) vs 177 N.mm stall
- Yoke stays on the pan horn1.3 N pull on a horn screw (turning group CG 3.8 mm off the pan axis, bumped x2, levered over 8 mm) vs ~40 N for an M2 self-tapper 2.5 mm into PLA, derated; the horn is also keyed into its recess for torque
- Pivot stub carries a knock0.10 MPa bending at the 6 mm stub root (half the cradle at a 5 g knock, sharp-root factor 2.3) vs 16.7 along the layers; bearing 0.03 MPa vs ~5 MPa for PLA sliding
- Arms take a 5 N knock at the top2.3 MPa at the 4.3 x 28 mm arm root (39 mm tall, bending across the layers) vs 5.0
- Tilt SG90 seats in the arm windowcase 0.2 mm clear in the window, tabs flat on the arm, two M2 tab screws; horn keyed 2.0 mm into the cradle recess; overlap 0.00 mm3
- Pan SG90 hangs on its tabs in the basetabs on the pocket ledge with two M2 screws, horn keyed into the yoke floor; overlap 0.00 mm3
- Cradle is trapped between stub and horncradle can float 0.6 mm toward the stub: the stub stays 3.1 mm in its bore and the horn stays 3.0 mm on the spline; no glue
- Board slides in and is heldPCB edges 0.7 mm deep in 1.9 mm grooves with 45 deg lead-ins, 0.3 mm side play, lifts at most 0.3 mm under the cap; header pins reach through two back windows; overlap 0.00 mm3
- Tilt sweep is clearcradle, cap and board sampled every 10 deg: clear to +/-180 deg (no contact at all; the SG90's own +/-90 deg is the limit); set range +/-60
- Pan sweep is clearyoke, tilt servo and cradle sampled at +/-45 and +/-90 deg against the base: overlap 0.00 mm3; 0.8 mm seam under the yoke
- Leads route clear, exit low at the backpan lead in the drop-in slot under the base; tilt lead snaps into a groove round the yoke rim, crosses in a service loop and snaps into a groove down the back of the base; both leave at the back within 6 mm of the desk; tightest bend 7.0 mm (>= 6 mm, 5x the 1.2 mm ribbon it bends across); overlap 0.00 mm3
- Tilt lead has slack for the whole pan96 mm free loop vs 91 mm needed at 90 deg (worst of +/-90): wrapped round the base at 36 mm radius, plus the drop and 15 mm spare
- Tilt lead is long enough240 mm from the servo to 25 mm past the back exit (12 mm behind the base) vs the 250 mm SG90 lead
- Stands steady without screws or tapetips only past 53 deg (203 g, CG 27 mm up, 1.3 mm off centre, 74 mm foot)
- pan SG90 + horn goes in23 poses along its path clear of every part.
- tilt SG90 + horn goes in16 poses along its path clear of every part.
- ESP32-CAM board goes in26 poses along its path clear of every part.
- OV2640 camera + lens goes in26 poses along its path clear of every part.
- driver: tilt tab screws goes in20 poses along its path clear of every part.
- driver: cap screws goes in20 poses along its path clear of every part.
Regulowane wymiary
| Parametr | Domyślnie | Zakres |
|---|---|---|
| Camera board width | 27 mm | 24–32 mm |
| Camera board height | 40.5 mm | 36–48 mm |
| Tilt range (each way) | 60 deg | 20–90 deg |
| Pan range (each way) | 90 deg | 30–90 deg |
| Base mounting | screws | — |
Lista części
| Część | Ilość | Wymiary (mm) | Filament | Czas |
|---|---|---|---|---|
| base | 1 | 74 × 74 × 31 | 35 g | 52 min |
| yoke | 1 | 66 × 65 × 46 | 15 g | 28 min |
| cradle | 1 | 35 × 32 × 44 | 9 g | 19 min |
| top-cap | 1 | 35 × 11 × 3 | 1 g | 6 min |
Jak to zrobić
- Ustaw szerokość i wysokość płytki kamery, jeśli twoja nie jest standardową ESP32-CAM 27 × 40,5 mm, a potem wybierz, jak daleko ma się obracać i przechylać.
- Wybierz śruby albo taśmę dwustronną do podstawy i wydrukuj cztery części z PLA bez podpór.
- Włóż serwo pan do podstawy i przykręć jego uszy, potem przykręć jego orczyk w kieszeni jarzma i wciśnij jarzmo na serwo.
- Przykręć orczyk tilt do kołyski, nasuń kołyskę na czop, wsuń serwo tilt od zewnątrz, wciśnij jego przewód w rowki na obrzeżu i w podstawie, a potem wsuń płytkę i przykręć zaślepkę.
Wskazówki do druku
- Każda część drukuje się tak, jak stoi, na płaskiej ściance bez podpór: około 60 g i poniżej 2 godzin przy 2 ściankach i 15% wypełnienia.
- Daj 3 ścianki na jarzmo i kołyskę, żeby małe wkręty samogwintujące M2 miały w co się wgryźć.
- Jeśli kołyska chodzi ciężko na czopie, lekko przeszlifuj czop albo daj kroplę suchego smaru PTFE.
Częste pytania
Czy działa z małą kamerką USB zamiast ESP32-CAM?
Tak, jeśli płytka kamerki wchodzi w rowki. Ustaw suwaki szerokości i wysokości płytki pod swoją i sprawdź, czy jej grubość jest bliska 1,6 mm.
Czy kamera może przechylić się dalej niż o 90 stopni?
Sama kołyska ma wolną drogę dookoła, więc limitem jest SG90, które obraca się o około 90 stopni w każdą stronę. Suwak tilt sięga właśnie do tej wartości.
Którędy idą przewody serw?
Przewód pan leży w szczelinie pod podstawą. Przewód tilt wciska się w rowek na obrzeżu jarzma, wisi z tyłu w krótkiej pętli i wciska się w rowek z tyłu podstawy, więc oba wychodzą razem z tyłu. Pętla ma dość luzu na pełny obrót.
Potrzebujesz kształtu, którego nie ma w katalogu? Opisz go własnymi słowami dzięki funkcji tekst na CAD
Comments