Pan-tilt camerahouder voor twee SG90-servo's
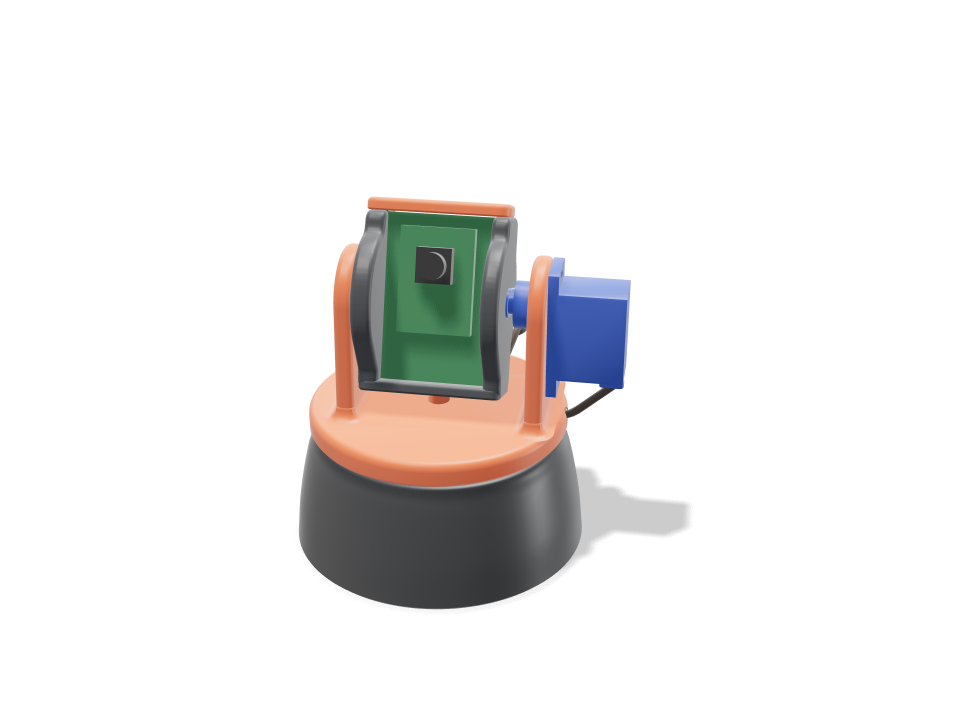
Een kleine pan-tiltkop in robotkit-stijl voor een ESP32-CAM. De voet houdt één SG90 vast met de schroeven door zijn lipjes; de hoorn van die servo zit in een gesleutelde kamer onder het oranje juk en draait het tot 90 graden naar elke kant. Het juk draagt de tweede SG90, waarvan de hoorn de camerawieg kantelt. Aan de andere kant rust de wieg op een geprinte draaipen, dus hij wordt aan beide kanten gedragen en kan er niet af schuiven zodra de servo vastgeschroefd is. Het bordje schuift in randgroeven naar beneden en een klein kapje schroef je erbovenop. De kabel van de tiltservo klikt in een groef rond het juk, loopt in een losse lus naar de voet en klikt in een groef langs de achterkant, zodat hij de pan volgt zonder te haken. De build checkt dat beide servo's ruim genoeg koppel hebben voor wieg en bordje (ruim onder een kwart van het blokkeerkoppel van een SG90), dat niets ergens tegenaan stoot in de hele pan- en tiltzwaai, dat de kabel genoeg speling heeft voor een volle pan van 90 graden naar elke kant, dat elk deel langs een echte weg naar binnen gaat en dat hij zonder schroeven stabiel staat. Geprinte passingen, speling in de servo's en de levensduur vragen nog om een testprint.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Specificaties op standaardformaat
Gemeten aan de echte build op een Bambu Lab A1 in PLA. Elk getal werkt live bij als je hierboven aan een schuifje trekt.
- Totale afmeting
- 74 × 74 × 89 mm
- Onderdelen
- 4
- Filament
- 59 g
- Printtijd
- 1 h 45 min
- Printplaten
- 1
- Support
- Niet nodig
Technische checks
Namen van checks en parameters komen rechtstreeks uit de CAD-engine en staan in het Engels.
- Tilt servo has the torque8.44 N.mm worst case (24.8 g cradle + cap + 10 g board, CG 1.1 mm off the axis at up to 60 deg = 0.26, plus starting a full-speed move with all mass at the 28 mm sweep radius = 8.18) vs SG90 stall 177 N.mm: under a quarter
- Pan servo has the torque15.43 N.mm to start a full-speed pan (66 g turning, I = 368 g.cm2) vs 177 N.mm stall
- Yoke stays on the pan horn1.3 N pull on a horn screw (turning group CG 3.8 mm off the pan axis, bumped x2, levered over 8 mm) vs ~40 N for an M2 self-tapper 2.5 mm into PLA, derated; the horn is also keyed into its recess for torque
- Pivot stub carries a knock0.10 MPa bending at the 6 mm stub root (half the cradle at a 5 g knock, sharp-root factor 2.3) vs 16.7 along the layers; bearing 0.03 MPa vs ~5 MPa for PLA sliding
- Arms take a 5 N knock at the top2.3 MPa at the 4.3 x 28 mm arm root (39 mm tall, bending across the layers) vs 5.0
- Tilt SG90 seats in the arm windowcase 0.2 mm clear in the window, tabs flat on the arm, two M2 tab screws; horn keyed 2.0 mm into the cradle recess; overlap 0.00 mm3
- Pan SG90 hangs on its tabs in the basetabs on the pocket ledge with two M2 screws, horn keyed into the yoke floor; overlap 0.00 mm3
- Cradle is trapped between stub and horncradle can float 0.6 mm toward the stub: the stub stays 3.1 mm in its bore and the horn stays 3.0 mm on the spline; no glue
- Board slides in and is heldPCB edges 0.7 mm deep in 1.9 mm grooves with 45 deg lead-ins, 0.3 mm side play, lifts at most 0.3 mm under the cap; header pins reach through two back windows; overlap 0.00 mm3
- Tilt sweep is clearcradle, cap and board sampled every 10 deg: clear to +/-180 deg (no contact at all; the SG90's own +/-90 deg is the limit); set range +/-60
- Pan sweep is clearyoke, tilt servo and cradle sampled at +/-45 and +/-90 deg against the base: overlap 0.00 mm3; 0.8 mm seam under the yoke
- Leads route clear, exit low at the backpan lead in the drop-in slot under the base; tilt lead snaps into a groove round the yoke rim, crosses in a service loop and snaps into a groove down the back of the base; both leave at the back within 6 mm of the desk; tightest bend 7.0 mm (>= 6 mm, 5x the 1.2 mm ribbon it bends across); overlap 0.00 mm3
- Tilt lead has slack for the whole pan96 mm free loop vs 91 mm needed at 90 deg (worst of +/-90): wrapped round the base at 36 mm radius, plus the drop and 15 mm spare
- Tilt lead is long enough240 mm from the servo to 25 mm past the back exit (12 mm behind the base) vs the 250 mm SG90 lead
- Stands steady without screws or tapetips only past 53 deg (203 g, CG 27 mm up, 1.3 mm off centre, 74 mm foot)
- pan SG90 + horn goes in23 poses along its path clear of every part.
- tilt SG90 + horn goes in16 poses along its path clear of every part.
- ESP32-CAM board goes in26 poses along its path clear of every part.
- OV2640 camera + lens goes in26 poses along its path clear of every part.
- driver: tilt tab screws goes in20 poses along its path clear of every part.
- driver: cap screws goes in20 poses along its path clear of every part.
Aanpasbare maten
| Instelling | Standaard | Bereik |
|---|---|---|
| Camera board width | 27 mm | 24–32 mm |
| Camera board height | 40.5 mm | 36–48 mm |
| Tilt range (each way) | 60 deg | 20–90 deg |
| Pan range (each way) | 90 deg | 30–90 deg |
| Base mounting | screws | — |
Onderdelenlijst
| Onderdeel | Aantal | Afmeting (mm) | Filament | Tijd |
|---|---|---|---|---|
| base | 1 | 74 × 74 × 31 | 35 g | 52 min |
| yoke | 1 | 66 × 65 × 46 | 15 g | 28 min |
| cradle | 1 | 35 × 32 × 44 | 9 g | 19 min |
| top-cap | 1 | 35 × 11 × 3 | 1 g | 6 min |
Zo maak je het
- Stel breedte en hoogte van het camerabordje in als het jouwe niet de standaard ESP32-CAM van 27 x 40,5 mm is, en kies dan hoe ver hij moet pannen en tilten.
- Kies schroeven of dubbelzijdige tape voor de voet en print de vier delen in PLA zonder support.
- Zet de panservo in de voet en schroef zijn lipjes vast, schroef dan zijn hoorn in de kamer van het juk en druk het juk op de servo.
- Schroef de tilthoorn in de wieg, schuif de wieg op de draaipen, duw de tiltservo er van buitenaf in, druk zijn kabel in de groeven van de rand en de voet, schuif dan het bordje erin en schroef het kapje erop.
Printtips
- Elk deel print zoals het staat, op een plat vlak zonder support: ongeveer 60 g en minder dan 2 uur bij 2 wanden en 15% infill.
- Gebruik 3 wanden voor het juk en de wieg, zodat de kleine M2-zelftappers genoeg plastic hebben om in te bijten.
- Loopt de wieg stroef op de draaipen, schuur de pen dan licht of geef een druppel droge PTFE-smering.
Veelgestelde vragen
Werkt hij met een kleine USB-webcam in plaats van een ESP32-CAM?
Ja, als de printplaat van de webcam in de groeven schuift. Zet de schuifregelaars voor breedte en hoogte op jouw bordje en controleer dat de dikte dicht bij 1,6 mm ligt.
Kan de camera verder kantelen dan 90 graden?
De wieg zelf kan helemaal rond, dus de grens is de SG90, die ongeveer 90 graden naar elke kant draait. De tiltregelaar gaat tot daar.
Waar gaan de servokabels heen?
De pankabel ligt in een sleuf onder de voet. De tiltkabel drukt in een groef rond de rand van het juk, hangt achter in een korte lus en drukt in een groef langs de achterkant van de voet, zodat beide samen achteraan uitkomen. De lus heeft genoeg speling voor de volle pan.
Een vorm nodig die niet in de catalogus staat? Beschrijf hem in je eigen woorden met tekst naar CAD
Comments