Support caméra pan-tilt pour deux servos SG90
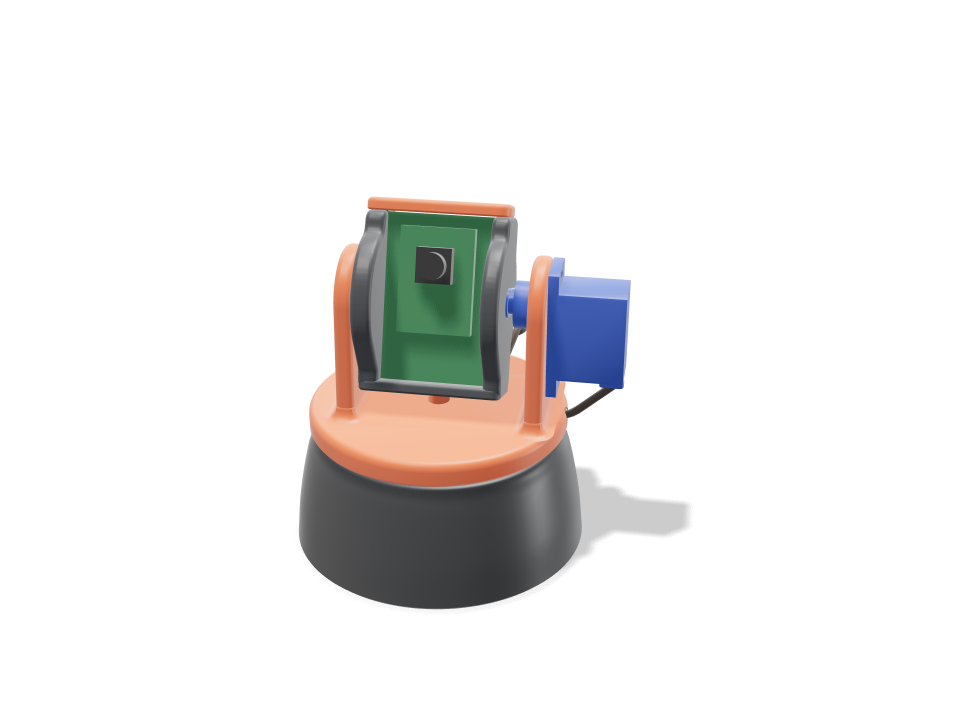
Une petite tête pan-tilt de kit robotique pour une ESP32-CAM. La base tient un SG90 par les vis de ses pattes ; le palonnier de ce servo se loge dans une empreinte indexée sous la chape orange et la fait tourner jusqu’à 90 degrés de chaque côté. La chape porte le second SG90, dont le palonnier fait basculer le berceau de la caméra. De l’autre côté, le berceau repose sur un pivot imprimé, donc il est tenu des deux côtés et ne peut pas glisser une fois le servo vissé. La carte descend dans des rainures latérales et un petit capot se visse dessus. Le câble du servo d’inclinaison se clipse dans une rainure autour de la chape, rejoint la base en une boucle lâche et se clipse dans une rainure à l’arrière, donc il suit la rotation sans accrocher. Le build vérifie que les deux servos ont largement assez de couple pour le berceau et la carte (bien moins d’un quart du couple de blocage d’un SG90), que rien ne touche rien sur toute la course de rotation et d’inclinaison, que le câble a assez de mou pour une rotation complète de 90 degrés de chaque côté, que chaque pièce entre par un vrai chemin et que l’ensemble tient debout sans vis. Les ajustements imprimés, le jeu des servos et la durée de vie demandent encore une impression test.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Caractéristiques à la taille par défaut
Mesuré sur la génération réelle, sur une Bambu Lab A1 en PLA. Chaque chiffre se met à jour en direct quand vous bougez un curseur plus haut.
- Encombrement
- 74 × 74 × 89 mm
- Pièces
- 4
- Filament
- 59 g
- Temps d’impression
- 1 h 45 min
- Plateaux
- 1
- Supports
- Aucun
Vérifications d’ingénierie
Les noms des vérifications et des paramètres viennent du moteur de CAO et sont affichés en anglais.
- Tilt servo has the torque8.44 N.mm worst case (24.8 g cradle + cap + 10 g board, CG 1.1 mm off the axis at up to 60 deg = 0.26, plus starting a full-speed move with all mass at the 28 mm sweep radius = 8.18) vs SG90 stall 177 N.mm: under a quarter
- Pan servo has the torque15.43 N.mm to start a full-speed pan (66 g turning, I = 368 g.cm2) vs 177 N.mm stall
- Yoke stays on the pan horn1.3 N pull on a horn screw (turning group CG 3.8 mm off the pan axis, bumped x2, levered over 8 mm) vs ~40 N for an M2 self-tapper 2.5 mm into PLA, derated; the horn is also keyed into its recess for torque
- Pivot stub carries a knock0.10 MPa bending at the 6 mm stub root (half the cradle at a 5 g knock, sharp-root factor 2.3) vs 16.7 along the layers; bearing 0.03 MPa vs ~5 MPa for PLA sliding
- Arms take a 5 N knock at the top2.3 MPa at the 4.3 x 28 mm arm root (39 mm tall, bending across the layers) vs 5.0
- Tilt SG90 seats in the arm windowcase 0.2 mm clear in the window, tabs flat on the arm, two M2 tab screws; horn keyed 2.0 mm into the cradle recess; overlap 0.00 mm3
- Pan SG90 hangs on its tabs in the basetabs on the pocket ledge with two M2 screws, horn keyed into the yoke floor; overlap 0.00 mm3
- Cradle is trapped between stub and horncradle can float 0.6 mm toward the stub: the stub stays 3.1 mm in its bore and the horn stays 3.0 mm on the spline; no glue
- Board slides in and is heldPCB edges 0.7 mm deep in 1.9 mm grooves with 45 deg lead-ins, 0.3 mm side play, lifts at most 0.3 mm under the cap; header pins reach through two back windows; overlap 0.00 mm3
- Tilt sweep is clearcradle, cap and board sampled every 10 deg: clear to +/-180 deg (no contact at all; the SG90's own +/-90 deg is the limit); set range +/-60
- Pan sweep is clearyoke, tilt servo and cradle sampled at +/-45 and +/-90 deg against the base: overlap 0.00 mm3; 0.8 mm seam under the yoke
- Leads route clear, exit low at the backpan lead in the drop-in slot under the base; tilt lead snaps into a groove round the yoke rim, crosses in a service loop and snaps into a groove down the back of the base; both leave at the back within 6 mm of the desk; tightest bend 7.0 mm (>= 6 mm, 5x the 1.2 mm ribbon it bends across); overlap 0.00 mm3
- Tilt lead has slack for the whole pan96 mm free loop vs 91 mm needed at 90 deg (worst of +/-90): wrapped round the base at 36 mm radius, plus the drop and 15 mm spare
- Tilt lead is long enough240 mm from the servo to 25 mm past the back exit (12 mm behind the base) vs the 250 mm SG90 lead
- Stands steady without screws or tapetips only past 53 deg (203 g, CG 27 mm up, 1.3 mm off centre, 74 mm foot)
- pan SG90 + horn goes in23 poses along its path clear of every part.
- tilt SG90 + horn goes in16 poses along its path clear of every part.
- ESP32-CAM board goes in26 poses along its path clear of every part.
- OV2640 camera + lens goes in26 poses along its path clear of every part.
- driver: tilt tab screws goes in20 poses along its path clear of every part.
- driver: cap screws goes in20 poses along its path clear of every part.
Dimensions réglables
| Paramètre | Par défaut | Plage |
|---|---|---|
| Camera board width | 27 mm | 24–32 mm |
| Camera board height | 40.5 mm | 36–48 mm |
| Tilt range (each way) | 60 deg | 20–90 deg |
| Pan range (each way) | 90 deg | 30–90 deg |
| Base mounting | screws | — |
Liste des pièces
| Pièce | Qté | Taille (mm) | Filament | Durée |
|---|---|---|---|---|
| base | 1 | 74 × 74 × 31 | 35 g | 52 min |
| yoke | 1 | 66 × 65 × 46 | 15 g | 28 min |
| cradle | 1 | 35 × 32 × 44 | 9 g | 19 min |
| top-cap | 1 | 35 × 11 × 3 | 1 g | 6 min |
Comment la réaliser
- Réglez la largeur et la hauteur de la carte caméra si la vôtre n’est pas l’ESP32-CAM standard de 27 × 40,5 mm, puis choisissez jusqu’où elle doit tourner et s’incliner.
- Choisissez des vis ou de l’adhésif double face pour la base, et imprimez les quatre pièces en PLA sans supports.
- Posez le servo de rotation dans la base et vissez ses pattes, puis vissez son palonnier dans l’empreinte de la chape et emboîtez la chape sur le servo.
- Vissez le palonnier d’inclinaison dans le berceau, glissez le berceau sur le pivot, poussez le servo d’inclinaison depuis l’extérieur, clipsez son câble dans les rainures du bord et de la base, puis glissez la carte et vissez le capot.
Conseils d’impression
- Chaque pièce s’imprime dans sa position d’usage, sur une face plane et sans supports : environ 60 g et moins de 2 heures avec 2 parois et 15 % de remplissage.
- Mettez 3 parois pour la chape et le berceau afin que les petites vis autotaraudeuses M2 aient assez de plastique où mordre.
- Si le berceau est dur sur le pivot, un léger ponçage du pivot ou une goutte de lubrifiant PTFE sec le libère.
FAQ
Ça marche avec une petite webcam USB au lieu d’une ESP32-CAM ?
Oui, si le circuit imprimé de la webcam glisse dans les rainures. Réglez les curseurs de largeur et de hauteur de carte sur la vôtre et vérifiez que son épaisseur est proche de 1,6 mm.
La caméra peut-elle s’incliner au-delà de 90 degrés ?
Le berceau lui-même passe librement sur un tour complet, donc la limite vient du SG90, qui tourne d’environ 90 degrés de chaque côté. Le curseur d’inclinaison va jusque-là.
Où passent les câbles des servos ?
Le câble de rotation passe dans une fente sous la base. Celui d’inclinaison se clipse dans une rainure autour du bord de la chape, pend en une courte boucle à l’arrière et se clipse dans une rainure le long de l’arrière de la base, donc les deux sortent ensemble à l’arrière. La boucle a assez de mou pour la rotation complète.
Besoin d’une forme qui n’est pas dans le catalogue ? Décrivez-la avec vos mots grâce au texte vers CAO
Comments