Supporto pan-tilt per fotocamera con due servo SG90
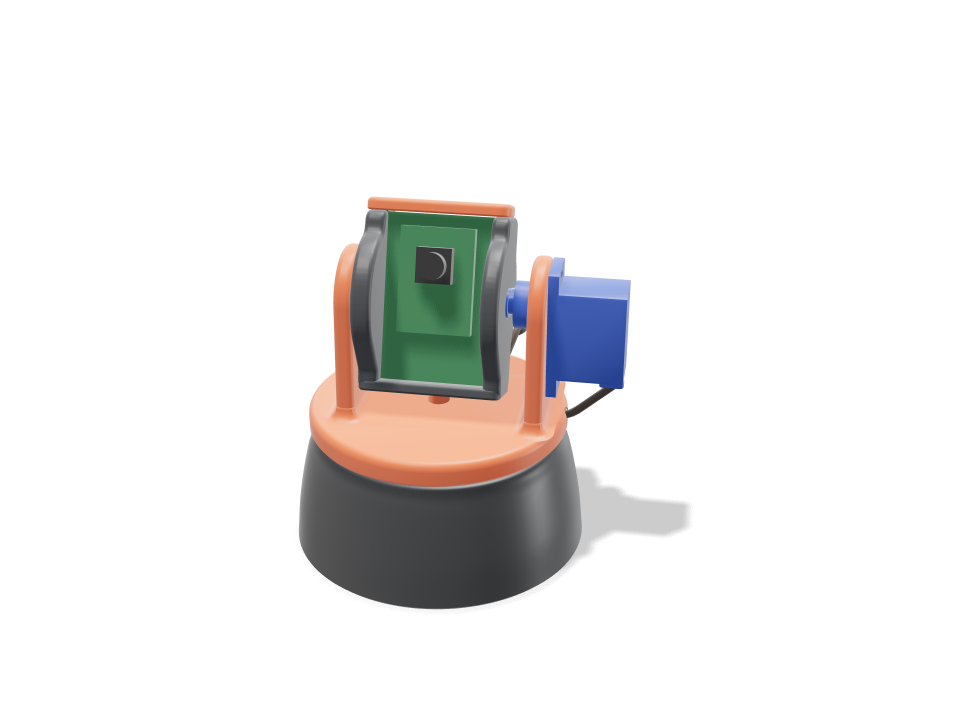
Una piccola testa pan-tilt da kit di robotica per una ESP32-CAM. La base tiene un SG90 con le viti delle alette; la squadretta di quel servo sta in una sede sagomata sotto la forcella arancione e la fa ruotare fino a 90 gradi per lato. La forcella porta il secondo SG90, la cui squadretta inclina la culla della fotocamera. Dall'altro lato la culla poggia su un perno stampato, quindi è tenuta su entrambi i lati e non può sfilarsi una volta avvitato il servo. La scheda scende in scanalature laterali e un piccolo coperchio si avvita sopra. Il cavo del servo di inclinazione si incastra in una scanalatura attorno alla forcella, passa alla base con un'ansa morbida e si incastra in una scanalatura sul retro, così segue la rotazione senza impigliarsi. La build verifica che entrambi i servo abbiano coppia in abbondanza per culla e scheda (ben sotto un quarto della coppia di stallo di un SG90), che niente tocchi niente per tutta la corsa di rotazione e inclinazione, che il cavo abbia abbastanza lasco per una rotazione completa di 90 gradi per lato, che ogni parte entri lungo un percorso reale e che stia in piedi stabile senza viti. Accoppiamenti stampati, gioco dei servo e durata richiedono comunque una stampa di prova.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Specifiche alla dimensione predefinita
Misurate sulla generazione reale su una Bambu Lab A1 in PLA. Ogni numero si aggiorna in tempo reale quando trascini un cursore qui sopra.
- Ingombro
- 74 × 74 × 89 mm
- Pezzi
- 4
- Filamento
- 59 g
- Tempo di stampa
- 1 h 45 min
- Piatti
- 1
- Supporti
- Non servono
Controlli ingegneristici
I nomi dei controlli e dei parametri arrivano dal motore CAD e sono mostrati in inglese.
- Tilt servo has the torque8.44 N.mm worst case (24.8 g cradle + cap + 10 g board, CG 1.1 mm off the axis at up to 60 deg = 0.26, plus starting a full-speed move with all mass at the 28 mm sweep radius = 8.18) vs SG90 stall 177 N.mm: under a quarter
- Pan servo has the torque15.43 N.mm to start a full-speed pan (66 g turning, I = 368 g.cm2) vs 177 N.mm stall
- Yoke stays on the pan horn1.3 N pull on a horn screw (turning group CG 3.8 mm off the pan axis, bumped x2, levered over 8 mm) vs ~40 N for an M2 self-tapper 2.5 mm into PLA, derated; the horn is also keyed into its recess for torque
- Pivot stub carries a knock0.10 MPa bending at the 6 mm stub root (half the cradle at a 5 g knock, sharp-root factor 2.3) vs 16.7 along the layers; bearing 0.03 MPa vs ~5 MPa for PLA sliding
- Arms take a 5 N knock at the top2.3 MPa at the 4.3 x 28 mm arm root (39 mm tall, bending across the layers) vs 5.0
- Tilt SG90 seats in the arm windowcase 0.2 mm clear in the window, tabs flat on the arm, two M2 tab screws; horn keyed 2.0 mm into the cradle recess; overlap 0.00 mm3
- Pan SG90 hangs on its tabs in the basetabs on the pocket ledge with two M2 screws, horn keyed into the yoke floor; overlap 0.00 mm3
- Cradle is trapped between stub and horncradle can float 0.6 mm toward the stub: the stub stays 3.1 mm in its bore and the horn stays 3.0 mm on the spline; no glue
- Board slides in and is heldPCB edges 0.7 mm deep in 1.9 mm grooves with 45 deg lead-ins, 0.3 mm side play, lifts at most 0.3 mm under the cap; header pins reach through two back windows; overlap 0.00 mm3
- Tilt sweep is clearcradle, cap and board sampled every 10 deg: clear to +/-180 deg (no contact at all; the SG90's own +/-90 deg is the limit); set range +/-60
- Pan sweep is clearyoke, tilt servo and cradle sampled at +/-45 and +/-90 deg against the base: overlap 0.00 mm3; 0.8 mm seam under the yoke
- Leads route clear, exit low at the backpan lead in the drop-in slot under the base; tilt lead snaps into a groove round the yoke rim, crosses in a service loop and snaps into a groove down the back of the base; both leave at the back within 6 mm of the desk; tightest bend 7.0 mm (>= 6 mm, 5x the 1.2 mm ribbon it bends across); overlap 0.00 mm3
- Tilt lead has slack for the whole pan96 mm free loop vs 91 mm needed at 90 deg (worst of +/-90): wrapped round the base at 36 mm radius, plus the drop and 15 mm spare
- Tilt lead is long enough240 mm from the servo to 25 mm past the back exit (12 mm behind the base) vs the 250 mm SG90 lead
- Stands steady without screws or tapetips only past 53 deg (203 g, CG 27 mm up, 1.3 mm off centre, 74 mm foot)
- pan SG90 + horn goes in23 poses along its path clear of every part.
- tilt SG90 + horn goes in16 poses along its path clear of every part.
- ESP32-CAM board goes in26 poses along its path clear of every part.
- OV2640 camera + lens goes in26 poses along its path clear of every part.
- driver: tilt tab screws goes in20 poses along its path clear of every part.
- driver: cap screws goes in20 poses along its path clear of every part.
Misure regolabili
| Parametro | Predefinito | Intervallo |
|---|---|---|
| Camera board width | 27 mm | 24–32 mm |
| Camera board height | 40.5 mm | 36–48 mm |
| Tilt range (each way) | 60 deg | 20–90 deg |
| Pan range (each way) | 90 deg | 30–90 deg |
| Base mounting | screws | — |
Distinta dei pezzi
| Pezzo | Q.tà | Dimensioni (mm) | Filamento | Tempo |
|---|---|---|---|---|
| base | 1 | 74 × 74 × 31 | 35 g | 52 min |
| yoke | 1 | 66 × 65 × 46 | 15 g | 28 min |
| cradle | 1 | 35 × 32 × 44 | 9 g | 19 min |
| top-cap | 1 | 35 × 11 × 3 | 1 g | 6 min |
Come realizzarlo
- Regola larghezza e altezza della scheda fotocamera se la tua non è la ESP32-CAM standard da 27 × 40,5 mm, poi scegli quanto deve ruotare e inclinarsi.
- Scegli viti o biadesivo per la base e stampa le quattro parti in PLA senza supporti.
- Inserisci il servo di rotazione nella base e avvita le alette, poi avvita la sua squadretta nella sede della forcella e premi la forcella sul servo.
- Avvita la squadretta di inclinazione nella culla, infila la culla sul perno, spingi il servo di inclinazione da fuori, premi il cavo nelle scanalature del bordo e della base, poi fai scorrere dentro la scheda e avvita il coperchio.
Consigli di stampa
- Ogni parte si stampa come sta montata, su una faccia piatta e senza supporti: circa 60 g e meno di 2 ore con 2 pareti e 15% di riempimento.
- Usa 3 pareti per forcella e culla, così le piccole viti autofilettanti M2 hanno plastica a sufficienza per fare presa.
- Se la culla è dura sul perno, una leggera carteggiata del perno o una goccia di lubrificante PTFE secco la libera.
Domande frequenti
Funziona con una piccola webcam USB invece di una ESP32-CAM?
Sì, se il circuito stampato della webcam scorre nelle scanalature. Regola i cursori di larghezza e altezza della scheda sulla tua e controlla che lo spessore sia vicino a 1,6 mm.
La fotocamera può inclinarsi oltre 90 gradi?
La culla in sé passa libera per tutto il giro, quindi il limite è l'SG90, che ruota di circa 90 gradi per lato. Il cursore di inclinazione arriva fin lì.
Dove passano i cavi dei servo?
Il cavo di rotazione sta in una fessura sotto la base. Quello di inclinazione si preme in una scanalatura attorno al bordo della forcella, pende in una breve ansa sul retro e si preme in una scanalatura lungo il retro della base, così escono entrambi insieme dietro. L'ansa ha abbastanza lasco per la rotazione completa.
Ti serve una forma che non è nel catalogo? Descrivila a parole tue con il testo a CAD
Comments