Generador de ala volante imprimible en 3D
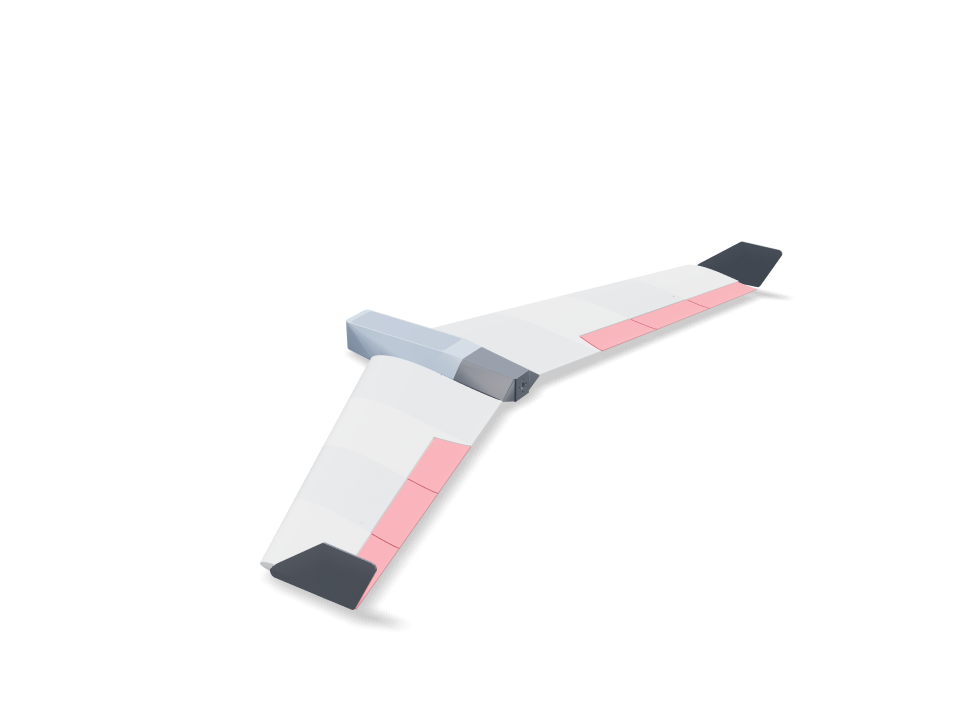
Diseñada alrededor de las piezas que ya tiene todo el mundo: un motor 2212 en configuración propulsora, un ESC de 30 A, una LiPo 4S de 1500 mAh (o 3S de 2200), dos servos MG90S y un receptor pequeño. El ala usa un perfil reflex de la clase MH45 con flecha, estrechamiento y torsión. Unos winglets en las puntas le dan estabilidad en guiñada. Los paneles de LW-PLA son pieles huecas reforzadas por una celosía cruzada modelada en el CAD, sobre un larguero de carbono y un conector. Cada componente está colocado en el modelo: la batería en una góndola bajo una tapa que encaja a presión; cada servo atornillado a un marco de PETG que se atornilla en un alojamiento bajo el ala, con un canal de cables hasta el receptor; el motor en un cono de cola que se desliza para que un destornillador llegue a sus tornillos, y el ESC en un hueco bajo el ala donde lo refrigera el aire. Cada pieza se pesa a partir de su volumen y material reales, junto con cada componente, y la revisión confirma que la batería puede deslizarse hasta el punto de centrado. Cada pieza se imprime en el material que pide su función: LW-PLA donde importa el peso; PETG para el cono de cola que lleva el motor y el ESC calientes, la tapa a presión y los marcos de servo; PLA para los winglets finos, y TPU para las bisagras flexibles. Pulsa «Úsalo» para ver los elevones moverse en cabeceo y alabeo; el montaje se reproduce en el orden real de construcción.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Especificaciones con el tamaño por defecto
Medido en la construcción real en una Bambu Lab A1 con PLA. Cada número se actualiza al momento cuando mueves un deslizador de arriba.
- Tamaño total
- 436 × 994 × 86 mm
- Piezas
- 36
- Filamento
- 427 g
- Tiempo de impresión
- 21 h 50 min
- Placas
- 3
- Soportes
- Algunas piezas
Revisiones de ingeniería
Los nombres de las revisiones y de los parámetros vienen del motor de CAD y se muestran en inglés.
- Modeled lattice in panel 1 R13342.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in panel 2 R11146.3 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 2 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 3 R9231.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 3 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 4 R6908.2 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 4 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 1 L13342.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in panel 2 L11146.3 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 2 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 3 L9231.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 3 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 4 L6908.2 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 4 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Battery trims the balance pointbalance at 18% MAC = 128 mm behind the root LE (static margin ~7% to a ~25% MAC neutral point); the battery reaches it with its front -35 mm behind the root LE (trim range 123-134 mm)
- Hatch snaps without cracking0.75% peak strain in a 12 mm PETG arm over a 0.6 mm hook (keep under half of PETG's 10% elongation)
- Wing loading ≤ 45 g/dm²44.8 g/dm² at 794 g all-up (printed parts 452 g from their volumes; 4S 1500 175 g)
- Stall speed ≤ 10 m/s (CL 0.8)9.5 m/s — hand-launchable
- Thrust for a hand launchthrust/weight 1.13 with 900 g static thrust (typical of a 2212 ~1000 KV on 4S with an 8x4.5 prop; read your motor's chart and set it)
- Winglets give yaw stabilitytwo tip plates, 7.0% of the wing area
- Elevons have authority16% of the wing area, ±15 deg throw on TPU hinges
- Pushrods run clear under the wing1.2 mm wire from each servo horn to its control horn, straight and level
- Linkage gives the full elevon throwcontrol horn 15.4 mm under the hinge line, servo horn 16 mm: +/-15 deg of elevon needs +/-14 deg of servo travel (under 45)
- TPU hinges bend within TPU's range21% peak bending strain in the 0.8 mm strip at +/-15 deg, bending across a 0.5 mm gap on the pivot line (keep under a tenth of TPU's 400%)
- Winglet pegs fit the tip airfoiltip airfoil 11.6 mm thick at the pegs for 5 mm square pegs (1.2 mm wall each side)
- Servos screwed down, not gluedeach MG90S: two M2 tab screws into 6 mm PETG ears (2 x screw diameter of thread), frame held by two M2 screws into heat-set inserts in wing columns
- Servos fit under the top skinMG90S (catalog proxy) on its side in a pocket opening under the wing; at least 1 mm of top skin left above it
- Servo plugs pass the wire channel10.2 mm channel from each servo to the receiver bay for a 8 x 4.2 mm plug
- Prop clears the trailing edge22 mm between the 8 inch prop and the nearest trailing edge; use a folding prop or land on grass (a pusher prop sits below the belly)
- receiver goes in30 poses along its path clear of every part.
- servo lead R goes in87 poses along its path clear of every part.
- servo lead L goes in87 poses along its path clear of every part.
- ESC goes in15 poses along its path clear of every part.
- 2212 motor + 8x4.5 prop goes in20 poses along its path clear of every part.
- driver: motor screws (bench) goes in30 poses along its path clear of every part.
- driver: tail cone screws goes in20 poses along its path clear of every part.
- MG90S servos goes in20 poses along its path clear of every part.
- MG90S onto its frame (bench) R goes in15 poses along its path clear of every part.
- driver: servo tab screws (bench) R goes in20 poses along its path clear of every part.
- MG90S onto its frame (bench) L goes in15 poses along its path clear of every part.
- driver: servo tab screws (bench) L goes in20 poses along its path clear of every part.
- driver: servo frame screws goes in20 poses along its path clear of every part.
- carbon joiner 8 mm goes in125 poses along its path clear of every part.
- carbon spar R goes in245 poses along its path clear of every part.
- carbon spar L goes in245 poses along its path clear of every part.
- battery goes in30 poses along its path clear of every part.
Medidas ajustables
| Parámetro | Por defecto | Rango |
|---|---|---|
| Half-span (per wing) | 450 mm | 250–500 mm |
| Root chord | 220 mm | 140–240 mm |
| Tip chord | 130 mm | 80–180 mm |
| LE sweep | 25 ° | 15–35 ° |
| Washout | 3 ° | 0–5 ° |
| Skin thickness | 0.9 mm | 0.6–1.6 mm |
| Lattice web thickness | 1 mm | 1–2 mm |
| Diagonal lattice pitch | 60 mm | 30–90 mm |
| Panels per wing | 4 | 2–6 |
| Carbon spar OD | 8 mm | 5–10 mm |
| Battery | 4S 1500 | — |
| Motor static thrust (from its chart) | 900 g | 400–1600 g |
Lista de piezas
| Pieza | Cant. | Tamaño (mm) | Filamento | Tiempo |
|---|---|---|---|---|
| centre-section | 1 | 129 × 45 × 90 | 32 g | 1 h 36 min |
| nose | 1 | 44 × 90 × 77 | 17 g | 54 min |
| tail cone | 1 | 43 × 90 × 93 | 43 g | 1 h 8 min |
| hatch | 1 | 162 × 47 × 14 | 16 g | 25 min |
| servo frame R | 1 | 47 × 24 × 14 | 2 g | 8 min |
| panel-1-R | 1 | 250 × 23 × 113 | 42 g | 2 h 3 min |
| panel-2-R | 1 | 198 × 21 × 113 | 31 g | 1 h 34 min |
| elevon-2-R | 1 | 75 × 10 × 108 | 7 g | 32 min |
| control horn R | 1 | 21 × 16 × 2 | 0 g | 5 min |
| panel-3-R | 1 | 165 × 20 × 113 | 27 g | 1 h 24 min |
| elevon-3-R | 1 | 75 × 9 × 111 | 7 g | 32 min |
| panel-4-R | 1 | 148 × 18 × 113 | 23 g | 1 h 14 min |
| elevon-4-R | 1 | 68 × 8 × 108 | 5 g | 29 min |
| servo frame L | 1 | 47 × 24 × 14 | 2 g | 8 min |
| panel-1-L | 1 | 250 × 23 × 113 | 42 g | 2 h 3 min |
| panel-2-L | 1 | 198 × 21 × 113 | 31 g | 1 h 34 min |
| elevon-2-L | 1 | 75 × 10 × 108 | 7 g | 32 min |
| control horn L | 1 | 21 × 16 × 2 | 0 g | 5 min |
| panel-3-L | 1 | 165 × 20 × 113 | 27 g | 1 h 24 min |
| elevon-3-L | 1 | 75 × 9 × 111 | 7 g | 32 min |
| panel-4-L | 1 | 148 × 18 × 113 | 23 g | 1 h 14 min |
| elevon-4-L | 1 | 68 × 8 × 108 | 5 g | 29 min |
| winglet-R | 1 | 145 × 72 × 8 | 15 g | 24 min |
| winglet-L | 1 | 145 × 72 × 8 | 15 g | 24 min |
| hinge strip (TPU) | 12 | 22 × 24 × 1 | 0 g | 5 min |
Cómo hacerlo
- Elige tu impresora y ajusta la envergadura, las cuerdas y la flecha. Las revisiones de centrado, carga alar, velocidad de pérdida y empuje se recalculan mientras arrastras.
- Introduce el empuje estático de tu motor según su tabla y elige la batería.
- Imprime los paneles, elevones, centro y morro en LW-PLA; el cono de cola, la tapa y los marcos de servo en PETG; los winglets en PLA, y las tiras de bisagra en TPU.
- Pega los paneles sobre el larguero de carbono y el conector, usando filamento de 1,75 mm como pines de alineación. Pega el morro. Cada winglet tiene dos espigas cuadradas: una gota de pegamento en los alojamientos de la costilla de la punta y presiónalo hasta el fondo.
- Bisagras: cada cara de bisagra tiene dos alojamientos finos en el centro de la pared. Pon una gota de cianoacrilato en un alojamiento del ala y en el del elevón, mete una tira de TPU hasta la mitad en el ala, desliza el elevón por encima y mantén la holgura de 0,5 mm mientras fragua. La tira se dobla en la holgura como la bisagra de una puerta.
- Transmisiones: pega cada cuerno de mando de PETG en la ranura bajo su elevón, coloca el brazo del servo apuntando hacia abajo y únelos con varilla de 1,2 mm con un doblez en Z en cada extremo. El agujero del cuerno queda bajo la línea de bisagra, así que el recorrido es igual arriba y abajo.
- En el banco, atornilla las pestañas de cada servo a su marco de PETG, luego mete marco y servo en el alojamiento desde abajo y pon dos tornillos M2 hacia arriba en insertos térmicos colocados en las columnas del ala. Pasa los cables por el canal hasta la bahía.
- Atornilla el motor al cono de cola por su frente abierto con un destornillador largo, coloca dos insertos térmicos M3 en la lengüeta del cono, deslízalo en el fuselaje y pon dos tornillos M3 desde abajo.
- Presiona la tapa hasta que hagan clic ambos lados y desliza la batería hasta alcanzar la posición que indica la revisión de centrado.
Consejos de impresión
- El LW-PLA a 230–250 °C espuma hasta más o menos la mitad de peso: calibra primero el flujo.
- Imprime los paneles de pie sobre la costilla raíz con 0 % de relleno: la celosía interna ya está modelada en la pieza, así que el laminador la imprime como paredes.
- Imprime las tiras de bisagra de TPU planas y despacio; con 0,8 mm de grosor flexan fácilmente y no se rasgan.
- Deja el tubo de carbono con ajuste deslizante: el alojamiento se modela 0,3 mm por encima del diámetro exterior del tubo.
Preguntas frecuentes
¿Vuela de verdad?
Está diseñada para ello: la batería alcanza un punto de centrado al 18 % de la cuerda media (un margen estático del 7 %), y se revisan la carga alar, la velocidad de pérdida, la relación empuje/peso, el área de los winglets y el área de los elevones. Son revisiones de diseño, no pruebas de vuelo. Equilíbrala sobre las yemas de los dedos en el punto marcado, comprueba que los elevones se mueven en el sentido correcto y haz el primer lanzamiento suave y contra el viento.
¿Qué electrónica admite?
Un motor 2212 (unos 1000 KV) con hélice 8x4,5, un ESC de 30 A, una LiPo 4S de 1500 mAh o 3S de 2200 mAh, dos servos MG90S y cualquier receptor pequeño. Comprueba que tu 2212 admite 4S y esa hélice, e introduce su empuje estático según la tabla del motor.
¿Cómo funcionan las bisagras de TPU?
Cada elevón se une al ala con dos tiras finas de TPU pegadas sobre la parte superior de la holgura. El TPU se dobla pero no se agrieta, así que las tiras funcionan como bisagras de puerta. La holgura tiene forma de V por debajo para que el elevón pueda bajar además de subir.
¿Y el aterrizaje?
La hélice es propulsora y queda por debajo de la panza. Usa una hélice plegable o aterriza en hierba, y corta el gas antes de tocar el suelo.
Comments