Generator latających skrzydeł do druku 3D
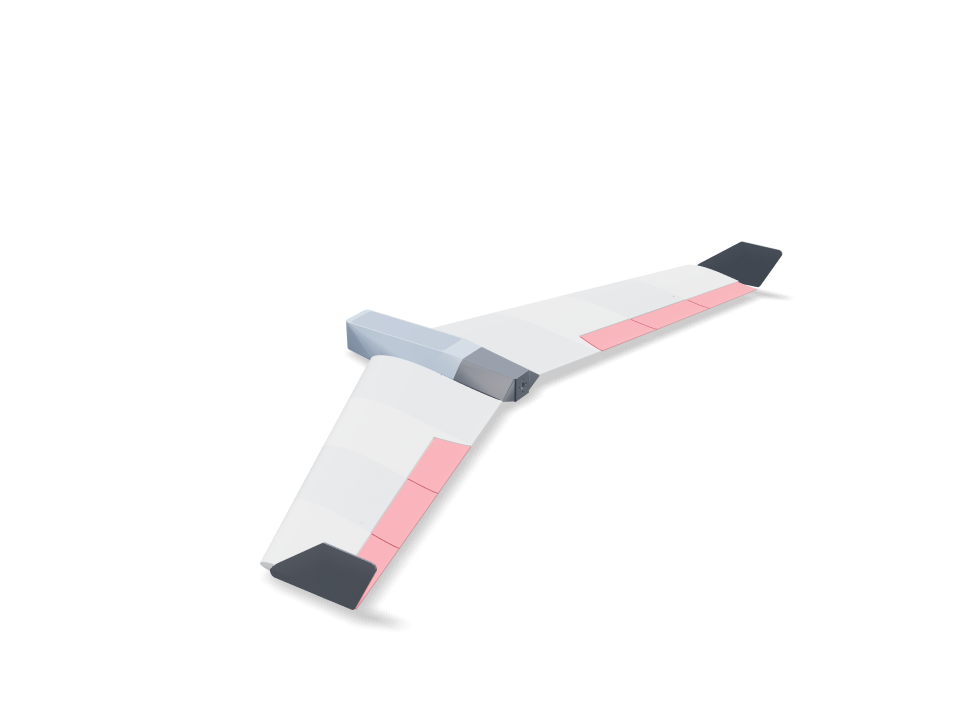
Zbudowane wokół części, które każdy już ma: silnik 2212 jako napęd pchający, regulator 30 A, LiPo 4S 1500 mAh (albo 3S 2200), dwa serwa MG90S i mały odbiornik. Skrzydło ma profil z wygiętym spływem klasy MH45 ze skosem, zbieżnością i skręceniem. Winglety na końcach dają stateczność w odchyleniu. Panele z LW-PLA to puste powłoki usztywnione krzyżową kratownicą wymodelowaną w CAD, na dźwigarze węglowym i łączniku. Każdy komponent jest umieszczony w modelu: akumulator w gondoli pod zatrzaskiwaną klapką; każde serwo przykręcone do ramki z PETG, która przykręca się w kieszeni pod skrzydłem, z kanałem na przewody do odbiornika; silnik na stożku ogonowym, który się zsuwa, żeby śrubokręt sięgnął do śrub; regulator we wnęce pod skrzydłem, gdzie chłodzi go powietrze. Każda część jest ważona na podstawie rzeczywistej objętości i materiału, razem z każdym komponentem, a test potwierdza, że akumulator da się przesunąć do punktu wyważenia. Każda część drukuje się z materiału, jakiego wymaga jej zadanie: LW-PLA tam, gdzie liczy się masa; PETG na stożek ogonowy z ciepłym silnikiem i regulatorem, zatrzaskiwaną klapkę i ramki serw; PLA na cienkie winglety i TPU na elastyczne zawiasy. Naciśnij „Użyj”, żeby zobaczyć ruch elewonów w pochyleniu i przechyleniu; montaż odtwarza się w prawdziwej kolejności budowy.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Dane przy domyślnym rozmiarze
Zmierzone na rzeczywistym modelu na drukarce Bambu Lab A1 z PLA. Każda liczba aktualizuje się na żywo, gdy przesuwasz suwak powyżej.
- Wymiary całkowite
- 436 × 994 × 86 mm
- Części
- 36
- Filament
- 427 g
- Czas druku
- 21 h 50 min
- Płyty
- 3
- Podpory
- Niektóre części
Testy inżynierskie
Nazwy testów i parametrów pochodzą prosto z silnika CAD i są po angielsku.
- Modeled lattice in panel 1 R13342.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in panel 2 R11146.3 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 2 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 3 R9231.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 3 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 4 R6908.2 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 4 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 1 L13342.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in panel 2 L11146.3 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 2 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 3 L9231.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 3 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 4 L6908.2 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 4 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Battery trims the balance pointbalance at 18% MAC = 128 mm behind the root LE (static margin ~7% to a ~25% MAC neutral point); the battery reaches it with its front -35 mm behind the root LE (trim range 123-134 mm)
- Hatch snaps without cracking0.75% peak strain in a 12 mm PETG arm over a 0.6 mm hook (keep under half of PETG's 10% elongation)
- Wing loading ≤ 45 g/dm²44.8 g/dm² at 794 g all-up (printed parts 452 g from their volumes; 4S 1500 175 g)
- Stall speed ≤ 10 m/s (CL 0.8)9.5 m/s — hand-launchable
- Thrust for a hand launchthrust/weight 1.13 with 900 g static thrust (typical of a 2212 ~1000 KV on 4S with an 8x4.5 prop; read your motor's chart and set it)
- Winglets give yaw stabilitytwo tip plates, 7.0% of the wing area
- Elevons have authority16% of the wing area, ±15 deg throw on TPU hinges
- Pushrods run clear under the wing1.2 mm wire from each servo horn to its control horn, straight and level
- Linkage gives the full elevon throwcontrol horn 15.4 mm under the hinge line, servo horn 16 mm: +/-15 deg of elevon needs +/-14 deg of servo travel (under 45)
- TPU hinges bend within TPU's range21% peak bending strain in the 0.8 mm strip at +/-15 deg, bending across a 0.5 mm gap on the pivot line (keep under a tenth of TPU's 400%)
- Winglet pegs fit the tip airfoiltip airfoil 11.6 mm thick at the pegs for 5 mm square pegs (1.2 mm wall each side)
- Servos screwed down, not gluedeach MG90S: two M2 tab screws into 6 mm PETG ears (2 x screw diameter of thread), frame held by two M2 screws into heat-set inserts in wing columns
- Servos fit under the top skinMG90S (catalog proxy) on its side in a pocket opening under the wing; at least 1 mm of top skin left above it
- Servo plugs pass the wire channel10.2 mm channel from each servo to the receiver bay for a 8 x 4.2 mm plug
- Prop clears the trailing edge22 mm between the 8 inch prop and the nearest trailing edge; use a folding prop or land on grass (a pusher prop sits below the belly)
- receiver goes in30 poses along its path clear of every part.
- servo lead R goes in87 poses along its path clear of every part.
- servo lead L goes in87 poses along its path clear of every part.
- ESC goes in15 poses along its path clear of every part.
- 2212 motor + 8x4.5 prop goes in20 poses along its path clear of every part.
- driver: motor screws (bench) goes in30 poses along its path clear of every part.
- driver: tail cone screws goes in20 poses along its path clear of every part.
- MG90S servos goes in20 poses along its path clear of every part.
- MG90S onto its frame (bench) R goes in15 poses along its path clear of every part.
- driver: servo tab screws (bench) R goes in20 poses along its path clear of every part.
- MG90S onto its frame (bench) L goes in15 poses along its path clear of every part.
- driver: servo tab screws (bench) L goes in20 poses along its path clear of every part.
- driver: servo frame screws goes in20 poses along its path clear of every part.
- carbon joiner 8 mm goes in125 poses along its path clear of every part.
- carbon spar R goes in245 poses along its path clear of every part.
- carbon spar L goes in245 poses along its path clear of every part.
- battery goes in30 poses along its path clear of every part.
Regulowane wymiary
| Parametr | Domyślnie | Zakres |
|---|---|---|
| Half-span (per wing) | 450 mm | 250–500 mm |
| Root chord | 220 mm | 140–240 mm |
| Tip chord | 130 mm | 80–180 mm |
| LE sweep | 25 ° | 15–35 ° |
| Washout | 3 ° | 0–5 ° |
| Skin thickness | 0.9 mm | 0.6–1.6 mm |
| Lattice web thickness | 1 mm | 1–2 mm |
| Diagonal lattice pitch | 60 mm | 30–90 mm |
| Panels per wing | 4 | 2–6 |
| Carbon spar OD | 8 mm | 5–10 mm |
| Battery | 4S 1500 | — |
| Motor static thrust (from its chart) | 900 g | 400–1600 g |
Lista części
| Część | Ilość | Wymiary (mm) | Filament | Czas |
|---|---|---|---|---|
| centre-section | 1 | 129 × 45 × 90 | 32 g | 1 h 36 min |
| nose | 1 | 44 × 90 × 77 | 17 g | 54 min |
| tail cone | 1 | 43 × 90 × 93 | 43 g | 1 h 8 min |
| hatch | 1 | 162 × 47 × 14 | 16 g | 25 min |
| servo frame R | 1 | 47 × 24 × 14 | 2 g | 8 min |
| panel-1-R | 1 | 250 × 23 × 113 | 42 g | 2 h 3 min |
| panel-2-R | 1 | 198 × 21 × 113 | 31 g | 1 h 34 min |
| elevon-2-R | 1 | 75 × 10 × 108 | 7 g | 32 min |
| control horn R | 1 | 21 × 16 × 2 | 0 g | 5 min |
| panel-3-R | 1 | 165 × 20 × 113 | 27 g | 1 h 24 min |
| elevon-3-R | 1 | 75 × 9 × 111 | 7 g | 32 min |
| panel-4-R | 1 | 148 × 18 × 113 | 23 g | 1 h 14 min |
| elevon-4-R | 1 | 68 × 8 × 108 | 5 g | 29 min |
| servo frame L | 1 | 47 × 24 × 14 | 2 g | 8 min |
| panel-1-L | 1 | 250 × 23 × 113 | 42 g | 2 h 3 min |
| panel-2-L | 1 | 198 × 21 × 113 | 31 g | 1 h 34 min |
| elevon-2-L | 1 | 75 × 10 × 108 | 7 g | 32 min |
| control horn L | 1 | 21 × 16 × 2 | 0 g | 5 min |
| panel-3-L | 1 | 165 × 20 × 113 | 27 g | 1 h 24 min |
| elevon-3-L | 1 | 75 × 9 × 111 | 7 g | 32 min |
| panel-4-L | 1 | 148 × 18 × 113 | 23 g | 1 h 14 min |
| elevon-4-L | 1 | 68 × 8 × 108 | 5 g | 29 min |
| winglet-R | 1 | 145 × 72 × 8 | 15 g | 24 min |
| winglet-L | 1 | 145 × 72 × 8 | 15 g | 24 min |
| hinge strip (TPU) | 12 | 22 × 24 × 1 | 0 g | 5 min |
Jak to zrobić
- Wybierz drukarkę, a potem ustaw rozpiętość, cięciwy i skos. Testy wyważenia, obciążenia powierzchni, przeciągnięcia i ciągu przeliczają się podczas przesuwania.
- Wpisz ciąg statyczny silnika z jego tabeli i wybierz akumulator.
- Drukuj panele, elewony, centropłat i nos z LW-PLA; stożek ogonowy, klapkę i ramki serw z PETG; winglety z PLA, a paski zawiasów z TPU.
- Przyklej panele na dźwigarze węglowym i łączniku, używając filamentu 1,75 mm jako kołków ustalających. Przyklej nos. Każdy winglet ma dwa kwadratowe czopy: kropla kleju w pasujące gniazda w żebrze końcowym i dociśnij do końca.
- Zawiasy: każda powierzchnia zawiasu ma dwie cienkie kieszenie pośrodku ścianki. Daj kroplę cyjanoakrylu do kieszeni w skrzydle i w elewonie, wsuń pasek TPU do połowy w skrzydło, nasuń elewon i trzymaj szczelinę 0,5 mm, aż klej zwiąże. Pasek gnie się w szczelinie jak zawias drzwi.
- Popychacze: wklej każdą dźwignię z PETG w szczelinę pod elewonem, załóż orczyk serwa skierowany w dół i połącz je drutem 1,2 mm z zagięciem Z na obu końcach. Otwór dźwigni jest pod linią zawiasu, więc wychylenie w górę i w dół jest równe.
- Na warsztacie przykręć uszy każdego serwa do jego ramki z PETG, potem włóż ramkę z serwem do kieszeni od spodu i wkręć dwie śruby M2 w wkładki wtopione w kolumny skrzydła. Przeprowadź przewody kanałem do komory.
- Przykręć silnik do stożka ogonowego przez otwarty przód długim śrubokrętem, wtop dwie wkładki M3 w język stożka, wsuń go w kadłub i wkręć dwie śruby M3 od spodu.
- Dociśnij klapkę, aż obie strony klikną, i przesuń akumulator do pozycji z testu wyważenia.
Wskazówki do druku
- LW-PLA w 230–250 °C spienia się do mniej więcej połowy masy — najpierw skalibruj przepływ.
- Drukuj panele na stojąco na żebrze przykadłubowym z 0% wypełnienia: wewnętrzna kratownica jest już wymodelowana w części, więc slicer drukuje ją jako ścianki.
- Paski zawiasów z TPU drukuj na płasko i powoli; przy grubości 0,8 mm łatwo się gną i nie rwą.
- Zostaw rurkę węglową na pasowanie suwliwe: otwór jest wymodelowany 0,3 mm ponad średnicę zewnętrzną rurki.
Częste pytania
Czy naprawdę poleci?
Tak zostało zaprojektowane: akumulator osiąga środek ciężkości na 18% średniej cięciwy (7% zapasu stateczności), a obciążenie powierzchni, prędkość przeciągnięcia, stosunek ciągu do masy, powierzchnia wingletów i elewonów są sprawdzane. To kontrole projektu, nie testy w locie. Wyważ je na opuszkach palców w zaznaczonym punkcie, sprawdź kierunki wychyleń elewonów i pierwszy start zrób łagodnie, pod wiatr.
Jaka elektronika pasuje?
Silnik 2212 (około 1000 KV) ze śmigłem 8x4,5, regulator 30 A, LiPo 4S 1500 mAh lub 3S 2200 mAh, dwa serwa MG90S i dowolny mały odbiornik. Sprawdź, czy twój 2212 obsługuje 4S i to śmigło, i wpisz jego ciąg statyczny z tabeli silnika.
Jak działają zawiasy z TPU?
Każdy elewon trzyma się skrzydła na dwóch cienkich paskach TPU przyklejonych w poprzek szczeliny od góry. TPU się gnie, ale nie pęka, więc paski działają jak zawiasy drzwi. Szczelina ma od spodu kształt litery V, więc elewon wychyla się w dół tak samo jak w górę.
A lądowanie?
Śmigło jest pchające i znajduje się pod brzuchem. Użyj składanego śmigła albo ląduj na trawie i zdejmij gaz przed przyziemieniem.
Comments