Generatore di ali volanti stampabili in 3D
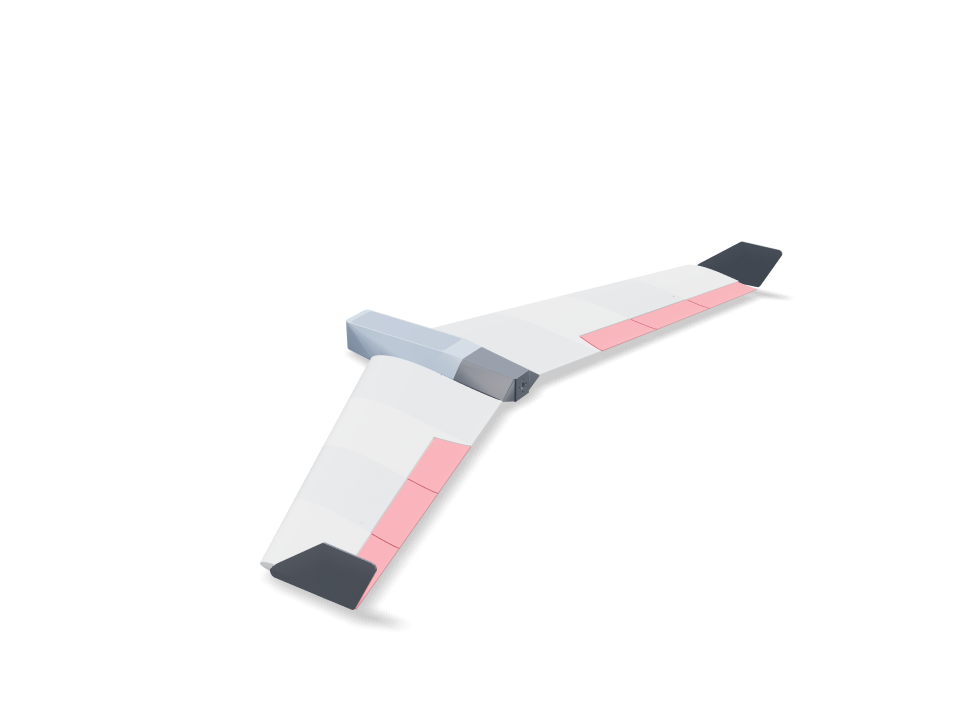
Costruita attorno ai componenti che tutti hanno già: un motore 2212 in configurazione spingente, un ESC da 30 A, una LiPo 4S da 1500 mAh (o 3S da 2200), due servo MG90S e una piccola ricevente. L'ala usa un profilo autostabile della classe MH45 con freccia, rastremazione e svergolamento. Le winglet alle estremità danno stabilità in imbardata. I pannelli in LW-PLA sono gusci cavi irrigiditi da un reticolo incrociato modellato nel CAD, su un longherone in carbonio e un giunto. Ogni componente è posizionato nel modello: la batteria in una gondola sotto un portello a scatto; ogni servo avvitato in un telaio in PETG che si avvita in un alloggio sotto l'ala, con un canale per i cavi fino alla ricevente; il motore su un cono di coda che si sfila perché il cacciavite arrivi alle viti; l'ESC in una nicchia sotto l'ala dove l'aria lo raffredda. Ogni pezzo è pesato dal suo volume e materiale reali, insieme a ogni componente, e il controllo conferma che la batteria può scorrere fino al baricentro. Ogni pezzo si stampa nel materiale che il suo compito richiede: LW-PLA dove conta il peso; PETG per il cono di coda che porta motore ed ESC caldi, il portello a scatto e i telai dei servo; PLA per le winglet sottili e TPU per le cerniere flessibili. Premi “Usalo” per vedere gli elevoni muoversi in beccheggio e rollio; il montaggio si riproduce nel vero ordine di costruzione.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Specifiche alla dimensione predefinita
Misurate sulla generazione reale su una Bambu Lab A1 in PLA. Ogni numero si aggiorna in tempo reale quando trascini un cursore qui sopra.
- Ingombro
- 436 × 994 × 86 mm
- Pezzi
- 36
- Filamento
- 427 g
- Tempo di stampa
- 21 h 50 min
- Piatti
- 3
- Supporti
- Alcuni pezzi
Controlli ingegneristici
I nomi dei controlli e dei parametri arrivano dal motore CAD e sono mostrati in inglese.
- Modeled lattice in panel 1 R13342.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in panel 2 R11146.3 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 2 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 3 R9231.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 3 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 4 R6908.2 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 4 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 1 L13342.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in panel 2 L11146.3 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 2 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 3 L9231.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 3 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 4 L6908.2 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 4 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Battery trims the balance pointbalance at 18% MAC = 128 mm behind the root LE (static margin ~7% to a ~25% MAC neutral point); the battery reaches it with its front -35 mm behind the root LE (trim range 123-134 mm)
- Hatch snaps without cracking0.75% peak strain in a 12 mm PETG arm over a 0.6 mm hook (keep under half of PETG's 10% elongation)
- Wing loading ≤ 45 g/dm²44.8 g/dm² at 794 g all-up (printed parts 452 g from their volumes; 4S 1500 175 g)
- Stall speed ≤ 10 m/s (CL 0.8)9.5 m/s — hand-launchable
- Thrust for a hand launchthrust/weight 1.13 with 900 g static thrust (typical of a 2212 ~1000 KV on 4S with an 8x4.5 prop; read your motor's chart and set it)
- Winglets give yaw stabilitytwo tip plates, 7.0% of the wing area
- Elevons have authority16% of the wing area, ±15 deg throw on TPU hinges
- Pushrods run clear under the wing1.2 mm wire from each servo horn to its control horn, straight and level
- Linkage gives the full elevon throwcontrol horn 15.4 mm under the hinge line, servo horn 16 mm: +/-15 deg of elevon needs +/-14 deg of servo travel (under 45)
- TPU hinges bend within TPU's range21% peak bending strain in the 0.8 mm strip at +/-15 deg, bending across a 0.5 mm gap on the pivot line (keep under a tenth of TPU's 400%)
- Winglet pegs fit the tip airfoiltip airfoil 11.6 mm thick at the pegs for 5 mm square pegs (1.2 mm wall each side)
- Servos screwed down, not gluedeach MG90S: two M2 tab screws into 6 mm PETG ears (2 x screw diameter of thread), frame held by two M2 screws into heat-set inserts in wing columns
- Servos fit under the top skinMG90S (catalog proxy) on its side in a pocket opening under the wing; at least 1 mm of top skin left above it
- Servo plugs pass the wire channel10.2 mm channel from each servo to the receiver bay for a 8 x 4.2 mm plug
- Prop clears the trailing edge22 mm between the 8 inch prop and the nearest trailing edge; use a folding prop or land on grass (a pusher prop sits below the belly)
- receiver goes in30 poses along its path clear of every part.
- servo lead R goes in87 poses along its path clear of every part.
- servo lead L goes in87 poses along its path clear of every part.
- ESC goes in15 poses along its path clear of every part.
- 2212 motor + 8x4.5 prop goes in20 poses along its path clear of every part.
- driver: motor screws (bench) goes in30 poses along its path clear of every part.
- driver: tail cone screws goes in20 poses along its path clear of every part.
- MG90S servos goes in20 poses along its path clear of every part.
- MG90S onto its frame (bench) R goes in15 poses along its path clear of every part.
- driver: servo tab screws (bench) R goes in20 poses along its path clear of every part.
- MG90S onto its frame (bench) L goes in15 poses along its path clear of every part.
- driver: servo tab screws (bench) L goes in20 poses along its path clear of every part.
- driver: servo frame screws goes in20 poses along its path clear of every part.
- carbon joiner 8 mm goes in125 poses along its path clear of every part.
- carbon spar R goes in245 poses along its path clear of every part.
- carbon spar L goes in245 poses along its path clear of every part.
- battery goes in30 poses along its path clear of every part.
Misure regolabili
| Parametro | Predefinito | Intervallo |
|---|---|---|
| Half-span (per wing) | 450 mm | 250–500 mm |
| Root chord | 220 mm | 140–240 mm |
| Tip chord | 130 mm | 80–180 mm |
| LE sweep | 25 ° | 15–35 ° |
| Washout | 3 ° | 0–5 ° |
| Skin thickness | 0.9 mm | 0.6–1.6 mm |
| Lattice web thickness | 1 mm | 1–2 mm |
| Diagonal lattice pitch | 60 mm | 30–90 mm |
| Panels per wing | 4 | 2–6 |
| Carbon spar OD | 8 mm | 5–10 mm |
| Battery | 4S 1500 | — |
| Motor static thrust (from its chart) | 900 g | 400–1600 g |
Distinta dei pezzi
| Pezzo | Q.tà | Dimensioni (mm) | Filamento | Tempo |
|---|---|---|---|---|
| centre-section | 1 | 129 × 45 × 90 | 32 g | 1 h 36 min |
| nose | 1 | 44 × 90 × 77 | 17 g | 54 min |
| tail cone | 1 | 43 × 90 × 93 | 43 g | 1 h 8 min |
| hatch | 1 | 162 × 47 × 14 | 16 g | 25 min |
| servo frame R | 1 | 47 × 24 × 14 | 2 g | 8 min |
| panel-1-R | 1 | 250 × 23 × 113 | 42 g | 2 h 3 min |
| panel-2-R | 1 | 198 × 21 × 113 | 31 g | 1 h 34 min |
| elevon-2-R | 1 | 75 × 10 × 108 | 7 g | 32 min |
| control horn R | 1 | 21 × 16 × 2 | 0 g | 5 min |
| panel-3-R | 1 | 165 × 20 × 113 | 27 g | 1 h 24 min |
| elevon-3-R | 1 | 75 × 9 × 111 | 7 g | 32 min |
| panel-4-R | 1 | 148 × 18 × 113 | 23 g | 1 h 14 min |
| elevon-4-R | 1 | 68 × 8 × 108 | 5 g | 29 min |
| servo frame L | 1 | 47 × 24 × 14 | 2 g | 8 min |
| panel-1-L | 1 | 250 × 23 × 113 | 42 g | 2 h 3 min |
| panel-2-L | 1 | 198 × 21 × 113 | 31 g | 1 h 34 min |
| elevon-2-L | 1 | 75 × 10 × 108 | 7 g | 32 min |
| control horn L | 1 | 21 × 16 × 2 | 0 g | 5 min |
| panel-3-L | 1 | 165 × 20 × 113 | 27 g | 1 h 24 min |
| elevon-3-L | 1 | 75 × 9 × 111 | 7 g | 32 min |
| panel-4-L | 1 | 148 × 18 × 113 | 23 g | 1 h 14 min |
| elevon-4-L | 1 | 68 × 8 × 108 | 5 g | 29 min |
| winglet-R | 1 | 145 × 72 × 8 | 15 g | 24 min |
| winglet-L | 1 | 145 × 72 × 8 | 15 g | 24 min |
| hinge strip (TPU) | 12 | 22 × 24 × 1 | 0 g | 5 min |
Come realizzarlo
- Scegli la stampante, poi imposta apertura, corde e freccia. I controlli di baricentro, carico alare, velocità di stallo e spinta si ricalcolano mentre trascini.
- Inserisci la spinta statica del motore dalla sua tabella e scegli la batteria.
- Stampa pannelli, elevoni, centrale e muso in LW-PLA; cono di coda, portello e telai dei servo in PETG; winglet in PLA e strisce di cerniera in TPU.
- Incolla i pannelli sul longherone in carbonio e sul giunto, con filamento da 1,75 mm come perni di allineamento. Incolla il muso. Ogni winglet ha due tenoni quadrati: una goccia di colla negli alloggi della centina d'estremità e premila fino in fondo.
- Cerniere: ogni faccia di cerniera ha due tasche sottili al centro della parete. Metti una goccia di ciano in una tasca dell'ala e in quella dell'elevone, infila una striscia di TPU a metà nell'ala, fai scorrere l'elevone sopra e mantieni la fessura di 0,5 mm mentre fa presa. La striscia si piega nella fessura come la cerniera di una porta.
- Rinvii: incolla ogni squadretta in PETG nella fessura sotto il suo elevone, monta la squadretta del servo rivolta verso il basso e collegale con filo da 1,2 mm piegato a Z a ogni estremità. Il foro della squadretta è sotto la linea di cerniera, quindi l'escursione è uguale in su e in giù.
- Al banco, avvita le alette di ogni servo al suo telaio in PETG, poi inserisci telaio e servo nell'alloggio da sotto e monta due viti M2 negli inserti filettati a caldo nelle colonne dell'ala. Fai passare i cavi nel canale fino al vano.
- Avvita il motore al cono di coda dal fronte aperto con un cacciavite lungo, inserisci a caldo due inserti M3 nella linguetta del cono, infilalo nella fusoliera e monta due viti M3 da sotto.
- Premi il portello finché entrambi i lati fanno clic e fai scorrere la batteria fino alla posizione indicata dal controllo del baricentro.
Consigli di stampa
- Il LW-PLA a 230–250 °C schiuma fino a circa metà del peso: calibra prima il flusso.
- Stampa i pannelli in piedi sulla centina di radice con riempimento allo 0%: il reticolo interno è già modellato nel pezzo, quindi lo slicer lo stampa come pareti.
- Stampa le strisce di cerniera in TPU in piano e lentamente; con 0,8 mm di spessore si flettono facilmente e non si strappano.
- Lascia il tubo in carbonio scorrevole: l'alloggio è modellato 0,3 mm sopra il diametro esterno del tubo.
Domande frequenti
Vola davvero?
È progettata per farlo: la batteria raggiunge un baricentro al 18% della corda media (margine statico del 7%), e vengono verificati carico alare, velocità di stallo, rapporto spinta/peso, superficie delle winglet e degli elevoni. Sono verifiche di progetto, non prove di volo. Bilanciala sui polpastrelli nel punto segnato, controlla che gli elevoni si muovano nel verso giusto e fai il primo lancio dolce e controvento.
Quale elettronica monta?
Un motore 2212 (circa 1000 KV) con elica 8x4,5, un ESC da 30 A, una LiPo 4S da 1500 mAh o 3S da 2200 mAh, due servo MG90S e qualsiasi piccola ricevente. Controlla che il tuo 2212 supporti 4S e quell'elica, e inserisci la spinta statica dalla tabella del motore.
Come funzionano le cerniere in TPU?
Ogni elevone è unito all'ala da due sottili strisce di TPU incollate a cavallo della fessura, sul lato superiore. Il TPU si piega ma non si crepa, quindi le strisce funzionano come cerniere di una porta. La fessura è a V sul lato inferiore, così l'elevone può scendere oltre che salire.
E l'atterraggio?
L'elica è spingente e sta sotto la pancia. Usa un'elica ripiegabile o atterra sull'erba, e togli motore prima del contatto.
Comments