Generátor létajících křídel pro 3D tisk
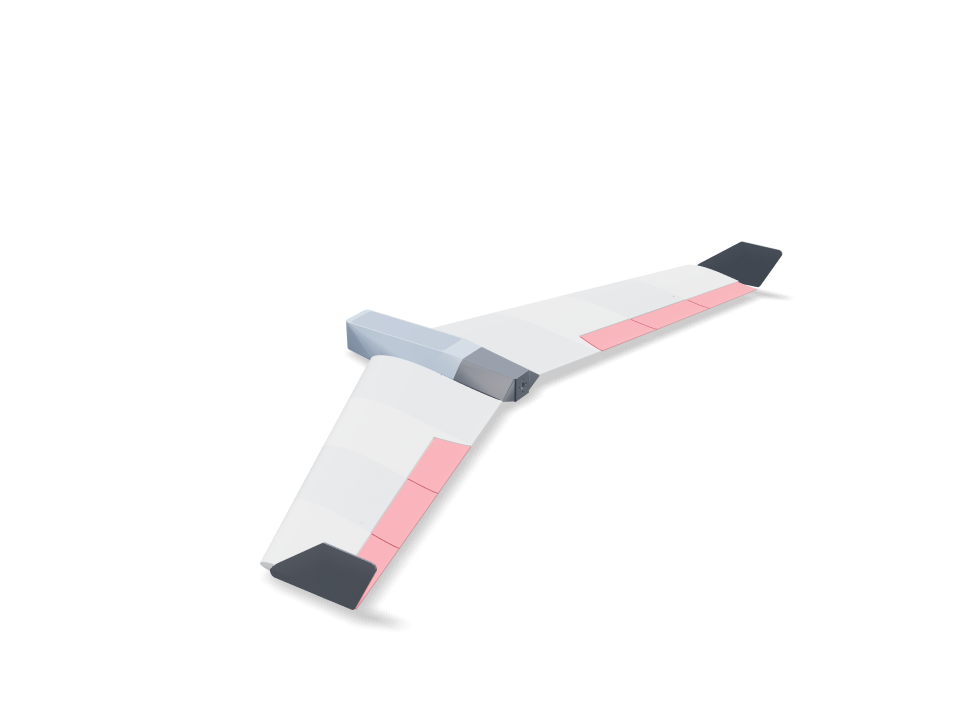
Postavené kolem dílů, které má každý doma: motor 2212 jako tlačný, regulátor 30 A, LiPo 4S 1500 mAh (nebo 3S 2200), dvě serva MG90S a malý přijímač. Křídlo má profil s esovou střední čarou třídy MH45 se šípem, zúžením a kroucením. Winglety na koncích dávají stabilitu v bočení. Panely z LW-PLA jsou duté skořepiny vyztužené křížovou mříží modelovanou v CAD, na karbonovém nosníku a spojce. Každá komponenta je v modelu umístěná: baterie v gondole pod zaklapávacím víčkem; každé servo přišroubované do rámečku z PETG, který se šroubuje do kapsy pod křídlem, s kanálem na kabely k přijímači; motor na ocasním kuželu, který se vysune, aby se šroubovák dostal ke šroubům; regulátor v prohlubni pod křídlem, kde ho chladí vzduch. Každý díl se váží podle skutečného objemu a materiálu spolu s každou komponentou a kontrola potvrdí, že baterii jde posunout do těžiště. Každý díl se tiskne z materiálu, který jeho úkol vyžaduje: LW-PLA tam, kde záleží na hmotnosti; PETG na ocasní kužel s teplým motorem a regulátorem, zaklapávací víčko a rámečky serv; PLA na tenké winglety a TPU na pružné panty. Stiskni „Použít“ a uvidíš pohyb elevonů v klopení a klonění; sestavení se přehraje ve skutečném pořadí stavby.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Parametry ve výchozí velikosti
Změřeno na skutečném sestavení na tiskárně Bambu Lab A1 z PLA. Každé číslo se živě aktualizuje, když posuneš posuvník nahoře.
- Celkové rozměry
- 436 × 994 × 86 mm
- Díly
- 36
- Filament
- 427 g
- Doba tisku
- 21 h 50 min
- Podložky
- 3
- Podpěry
- U některých dílů
Inženýrské kontroly
Názvy kontrol a parametrů pocházejí přímo z CAD enginu a jsou anglicky.
- Modeled lattice in panel 1 R13342.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in panel 2 R11146.3 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 2 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 3 R9231.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 3 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 4 R6908.2 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 4 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 1 L13342.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in panel 2 L11146.3 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 2 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 3 L9231.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 3 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 4 L6908.2 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 4 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Battery trims the balance pointbalance at 18% MAC = 128 mm behind the root LE (static margin ~7% to a ~25% MAC neutral point); the battery reaches it with its front -35 mm behind the root LE (trim range 123-134 mm)
- Hatch snaps without cracking0.75% peak strain in a 12 mm PETG arm over a 0.6 mm hook (keep under half of PETG's 10% elongation)
- Wing loading ≤ 45 g/dm²44.8 g/dm² at 794 g all-up (printed parts 452 g from their volumes; 4S 1500 175 g)
- Stall speed ≤ 10 m/s (CL 0.8)9.5 m/s — hand-launchable
- Thrust for a hand launchthrust/weight 1.13 with 900 g static thrust (typical of a 2212 ~1000 KV on 4S with an 8x4.5 prop; read your motor's chart and set it)
- Winglets give yaw stabilitytwo tip plates, 7.0% of the wing area
- Elevons have authority16% of the wing area, ±15 deg throw on TPU hinges
- Pushrods run clear under the wing1.2 mm wire from each servo horn to its control horn, straight and level
- Linkage gives the full elevon throwcontrol horn 15.4 mm under the hinge line, servo horn 16 mm: +/-15 deg of elevon needs +/-14 deg of servo travel (under 45)
- TPU hinges bend within TPU's range21% peak bending strain in the 0.8 mm strip at +/-15 deg, bending across a 0.5 mm gap on the pivot line (keep under a tenth of TPU's 400%)
- Winglet pegs fit the tip airfoiltip airfoil 11.6 mm thick at the pegs for 5 mm square pegs (1.2 mm wall each side)
- Servos screwed down, not gluedeach MG90S: two M2 tab screws into 6 mm PETG ears (2 x screw diameter of thread), frame held by two M2 screws into heat-set inserts in wing columns
- Servos fit under the top skinMG90S (catalog proxy) on its side in a pocket opening under the wing; at least 1 mm of top skin left above it
- Servo plugs pass the wire channel10.2 mm channel from each servo to the receiver bay for a 8 x 4.2 mm plug
- Prop clears the trailing edge22 mm between the 8 inch prop and the nearest trailing edge; use a folding prop or land on grass (a pusher prop sits below the belly)
- receiver goes in30 poses along its path clear of every part.
- servo lead R goes in87 poses along its path clear of every part.
- servo lead L goes in87 poses along its path clear of every part.
- ESC goes in15 poses along its path clear of every part.
- 2212 motor + 8x4.5 prop goes in20 poses along its path clear of every part.
- driver: motor screws (bench) goes in30 poses along its path clear of every part.
- driver: tail cone screws goes in20 poses along its path clear of every part.
- MG90S servos goes in20 poses along its path clear of every part.
- MG90S onto its frame (bench) R goes in15 poses along its path clear of every part.
- driver: servo tab screws (bench) R goes in20 poses along its path clear of every part.
- MG90S onto its frame (bench) L goes in15 poses along its path clear of every part.
- driver: servo tab screws (bench) L goes in20 poses along its path clear of every part.
- driver: servo frame screws goes in20 poses along its path clear of every part.
- carbon joiner 8 mm goes in125 poses along its path clear of every part.
- carbon spar R goes in245 poses along its path clear of every part.
- carbon spar L goes in245 poses along its path clear of every part.
- battery goes in30 poses along its path clear of every part.
Nastavitelné rozměry
| Parametr | Výchozí | Rozsah |
|---|---|---|
| Half-span (per wing) | 450 mm | 250–500 mm |
| Root chord | 220 mm | 140–240 mm |
| Tip chord | 130 mm | 80–180 mm |
| LE sweep | 25 ° | 15–35 ° |
| Washout | 3 ° | 0–5 ° |
| Skin thickness | 0.9 mm | 0.6–1.6 mm |
| Lattice web thickness | 1 mm | 1–2 mm |
| Diagonal lattice pitch | 60 mm | 30–90 mm |
| Panels per wing | 4 | 2–6 |
| Carbon spar OD | 8 mm | 5–10 mm |
| Battery | 4S 1500 | — |
| Motor static thrust (from its chart) | 900 g | 400–1600 g |
Seznam dílů
| Díl | Ks | Rozměry (mm) | Filament | Čas |
|---|---|---|---|---|
| centre-section | 1 | 129 × 45 × 90 | 32 g | 1 h 36 min |
| nose | 1 | 44 × 90 × 77 | 17 g | 54 min |
| tail cone | 1 | 43 × 90 × 93 | 43 g | 1 h 8 min |
| hatch | 1 | 162 × 47 × 14 | 16 g | 25 min |
| servo frame R | 1 | 47 × 24 × 14 | 2 g | 8 min |
| panel-1-R | 1 | 250 × 23 × 113 | 42 g | 2 h 3 min |
| panel-2-R | 1 | 198 × 21 × 113 | 31 g | 1 h 34 min |
| elevon-2-R | 1 | 75 × 10 × 108 | 7 g | 32 min |
| control horn R | 1 | 21 × 16 × 2 | 0 g | 5 min |
| panel-3-R | 1 | 165 × 20 × 113 | 27 g | 1 h 24 min |
| elevon-3-R | 1 | 75 × 9 × 111 | 7 g | 32 min |
| panel-4-R | 1 | 148 × 18 × 113 | 23 g | 1 h 14 min |
| elevon-4-R | 1 | 68 × 8 × 108 | 5 g | 29 min |
| servo frame L | 1 | 47 × 24 × 14 | 2 g | 8 min |
| panel-1-L | 1 | 250 × 23 × 113 | 42 g | 2 h 3 min |
| panel-2-L | 1 | 198 × 21 × 113 | 31 g | 1 h 34 min |
| elevon-2-L | 1 | 75 × 10 × 108 | 7 g | 32 min |
| control horn L | 1 | 21 × 16 × 2 | 0 g | 5 min |
| panel-3-L | 1 | 165 × 20 × 113 | 27 g | 1 h 24 min |
| elevon-3-L | 1 | 75 × 9 × 111 | 7 g | 32 min |
| panel-4-L | 1 | 148 × 18 × 113 | 23 g | 1 h 14 min |
| elevon-4-L | 1 | 68 × 8 × 108 | 5 g | 29 min |
| winglet-R | 1 | 145 × 72 × 8 | 15 g | 24 min |
| winglet-L | 1 | 145 × 72 × 8 | 15 g | 24 min |
| hinge strip (TPU) | 12 | 22 × 24 × 1 | 0 g | 5 min |
Jak na to
- Vyber tiskárnu a nastav rozpětí, hloubky a šíp. Kontroly těžiště, plošného zatížení, pádové rychlosti a tahu se při posouvání přepočítávají.
- Zadej statický tah motoru z jeho tabulky a vyber baterii.
- Panely, elevony, střed a nos tiskni z LW-PLA; ocasní kužel, víčko a rámečky serv z PETG; winglety z PLA a pásky pantů z TPU.
- Slep panely přes karbonový nosník a spojku, s filamentem 1,75 mm jako vodicími kolíky. Přilep nos. Každý winglet má dva čtvercové čepy: kapka lepidla do odpovídajících kapes v koncovém žebru a zatlač nadoraz.
- Panty: každá plocha pantu má dvě tenké kapsy uprostřed stěny. Kápni vteřinové lepidlo do kapsy v křídle a v elevonu, zasuň pásek TPU do poloviny do křídla, přesuň přes něj elevon a drž mezeru 0,5 mm, dokud lepidlo nezatuhne. Pásek se v mezeře ohýbá jako pant u dveří.
- Táhla: vlep každou páku z PETG do drážky pod elevonem, nasaď páku serva směrem dolů a spoj je drátem 1,2 mm se Z ohybem na každém konci. Otvor páky je pod osou pantu, takže výchylka nahoru i dolů je stejná.
- Na ponku přišroubuj oka každého serva k jeho rámečku z PETG, pak vlož rámeček se servem zespodu do kapsy a zašroubuj dva šrouby M2 do závitových vložek zatavených ve sloupcích křídla. Protáhni kabely kanálem do šachty.
- Přišroubuj motor k ocasnímu kuželu otevřenou přední stranou dlouhým šroubovákem, zataví dvě vložky M3 do jazýčku kužele, zasuň ho do trupu a zespodu zašroubuj dva šrouby M3.
- Zatlač víčko, dokud nezacvakne na obou stranách, a posuň baterii do polohy z kontroly těžiště.
Tipy pro tisk
- LW-PLA při 230–250 °C napění zhruba na poloviční hmotnost — nejdřív zkalibruj průtok.
- Panely tiskni nastojato na kořenovém žebru s 0% výplní: vnitřní mříž už je v dílu vymodelovaná, takže ji slicer tiskne jako stěny.
- Pásky pantů z TPU tiskni naplocho a pomalu; při tloušťce 0,8 mm se snadno ohýbají a netrhají.
- Nech karbonovou trubku v posuvném uložení: otvor je vymodelovaný o 0,3 mm větší než vnější průměr trubky.
Časté otázky
Opravdu poletí?
Je na to navržené: baterie dosáhne těžiště v 18 % střední aerodynamické tětivy (statická zásoba 7 %) a ověřuje se plošné zatížení, pádová rychlost, poměr tahu k hmotnosti, plocha wingletů i elevonů. Jsou to kontroly návrhu, ne letové zkoušky. Vyvaž ho na konečcích prstů v označeném bodě, zkontroluj směr výchylek elevonů a první start udělej jemně proti větru.
Jaká elektronika se vejde?
Motor 2212 (asi 1000 KV) s vrtulí 8x4,5, regulátor 30 A, LiPo 4S 1500 mAh nebo 3S 2200 mAh, dvě serva MG90S a jakýkoli malý přijímač. Ověř, že tvůj 2212 zvládne 4S a tuhle vrtuli, a zadej jeho statický tah z tabulky motoru.
Jak fungují panty z TPU?
Každý elevon drží na křídle dvěma tenkými pásky TPU přilepenými přes horní stranu mezery. TPU se ohýbá, ale nepraská, takže pásky fungují jako panty u dveří. Mezera má zespodu tvar V, aby se elevon mohl vychýlit dolů stejně jako nahoru.
A přistání?
Vrtule je tlačná a sedí pod břichem. Použij sklopnou vrtuli nebo přistávej do trávy a před dosednutím uber plyn.
Comments