Generator für 3D-druckbare Nurflügler
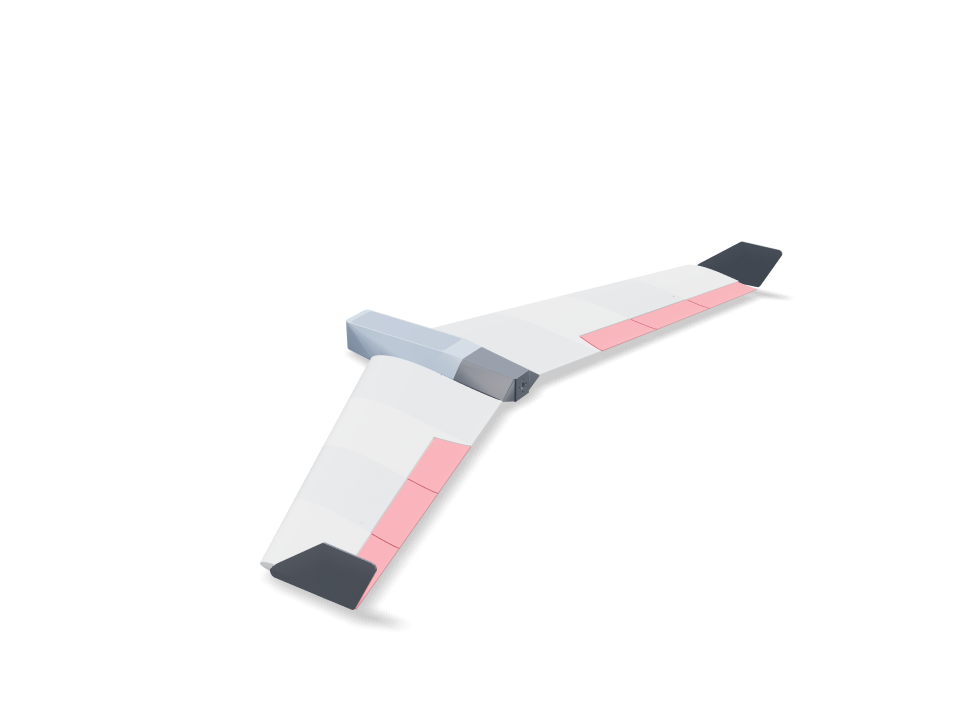
Gebaut um Teile, die jeder schon hat: ein 2212-Motor als Druckantrieb, ein 30-A-Regler, ein 4S-LiPo mit 1500 mAh (oder 3S 2200), zwei MG90S-Servos und ein kleiner Empfänger. Der Flügel ist ein S-Schlag-Profil der MH45-Klasse mit Pfeilung, Zuspitzung und Schränkung. Winglets an den Spitzen sorgen für Gierstabilität. Die LW-PLA-Segmente sind hohle Schalen, versteift durch ein im CAD modelliertes Kreuzgitter, über einem Carbonholm und einem Verbinder. Jede Komponente ist im Modell platziert: der Akku in einer Gondel unter einer einrastenden Klappe; jedes Servo in einen PETG-Rahmen geschraubt, der in eine Tasche unter dem Flügel geschraubt wird, mit Kabelkanal zum Empfänger; der Motor auf einem Heckkonus, der sich abziehen lässt, damit ein Schraubendreher an die Schrauben kommt; der Regler in einer Mulde unter dem Flügel, wo ihn der Fahrtwind kühlt. Jedes Teil wird aus echtem Volumen und Material gewogen, zusammen mit jeder Komponente, und die Prüfung bestätigt, dass sich der Akku zum Schwerpunkt schieben lässt. Jedes Teil wird im Material gedruckt, das seine Aufgabe verlangt: LW-PLA, wo Gewicht zählt; PETG für den Heckkonus mit warmem Motor und Regler, die Rastklappe und die Servorahmen; PLA für die dünnen Winglets und TPU für die flexiblen Scharniere. Drück auf „Benutzen“, um die Elevons für Nicken und Rollen zu sehen; die Montage läuft in der echten Bau-Reihenfolge ab.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Daten bei Standardgröße
Gemessen am echten Build auf einem Bambu Lab A1 in PLA. Jede Zahl aktualisiert sich live, wenn du oben an einem Regler ziehst.
- Gesamtgröße
- 436 × 994 × 86 mm
- Teile
- 36
- Filament
- 427 g
- Druckzeit
- 21 h 50 min
- Druckplatten
- 3
- Stützstrukturen
- Bei einigen Teilen
Technische Prüfungen
Namen von Prüfungen und Parametern kommen direkt aus der CAD-Engine und sind auf Englisch.
- Modeled lattice in panel 1 R13342.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in panel 2 R11146.3 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 2 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 3 R9231.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 3 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 4 R6908.2 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 4 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 1 L13342.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in panel 2 L11146.3 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 2 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 3 L9231.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 3 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 4 L6908.2 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 4 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Battery trims the balance pointbalance at 18% MAC = 128 mm behind the root LE (static margin ~7% to a ~25% MAC neutral point); the battery reaches it with its front -35 mm behind the root LE (trim range 123-134 mm)
- Hatch snaps without cracking0.75% peak strain in a 12 mm PETG arm over a 0.6 mm hook (keep under half of PETG's 10% elongation)
- Wing loading ≤ 45 g/dm²44.8 g/dm² at 794 g all-up (printed parts 452 g from their volumes; 4S 1500 175 g)
- Stall speed ≤ 10 m/s (CL 0.8)9.5 m/s — hand-launchable
- Thrust for a hand launchthrust/weight 1.13 with 900 g static thrust (typical of a 2212 ~1000 KV on 4S with an 8x4.5 prop; read your motor's chart and set it)
- Winglets give yaw stabilitytwo tip plates, 7.0% of the wing area
- Elevons have authority16% of the wing area, ±15 deg throw on TPU hinges
- Pushrods run clear under the wing1.2 mm wire from each servo horn to its control horn, straight and level
- Linkage gives the full elevon throwcontrol horn 15.4 mm under the hinge line, servo horn 16 mm: +/-15 deg of elevon needs +/-14 deg of servo travel (under 45)
- TPU hinges bend within TPU's range21% peak bending strain in the 0.8 mm strip at +/-15 deg, bending across a 0.5 mm gap on the pivot line (keep under a tenth of TPU's 400%)
- Winglet pegs fit the tip airfoiltip airfoil 11.6 mm thick at the pegs for 5 mm square pegs (1.2 mm wall each side)
- Servos screwed down, not gluedeach MG90S: two M2 tab screws into 6 mm PETG ears (2 x screw diameter of thread), frame held by two M2 screws into heat-set inserts in wing columns
- Servos fit under the top skinMG90S (catalog proxy) on its side in a pocket opening under the wing; at least 1 mm of top skin left above it
- Servo plugs pass the wire channel10.2 mm channel from each servo to the receiver bay for a 8 x 4.2 mm plug
- Prop clears the trailing edge22 mm between the 8 inch prop and the nearest trailing edge; use a folding prop or land on grass (a pusher prop sits below the belly)
- receiver goes in30 poses along its path clear of every part.
- servo lead R goes in87 poses along its path clear of every part.
- servo lead L goes in87 poses along its path clear of every part.
- ESC goes in15 poses along its path clear of every part.
- 2212 motor + 8x4.5 prop goes in20 poses along its path clear of every part.
- driver: motor screws (bench) goes in30 poses along its path clear of every part.
- driver: tail cone screws goes in20 poses along its path clear of every part.
- MG90S servos goes in20 poses along its path clear of every part.
- MG90S onto its frame (bench) R goes in15 poses along its path clear of every part.
- driver: servo tab screws (bench) R goes in20 poses along its path clear of every part.
- MG90S onto its frame (bench) L goes in15 poses along its path clear of every part.
- driver: servo tab screws (bench) L goes in20 poses along its path clear of every part.
- driver: servo frame screws goes in20 poses along its path clear of every part.
- carbon joiner 8 mm goes in125 poses along its path clear of every part.
- carbon spar R goes in245 poses along its path clear of every part.
- carbon spar L goes in245 poses along its path clear of every part.
- battery goes in30 poses along its path clear of every part.
Anpassbare Maße
| Einstellung | Standard | Bereich |
|---|---|---|
| Half-span (per wing) | 450 mm | 250–500 mm |
| Root chord | 220 mm | 140–240 mm |
| Tip chord | 130 mm | 80–180 mm |
| LE sweep | 25 ° | 15–35 ° |
| Washout | 3 ° | 0–5 ° |
| Skin thickness | 0.9 mm | 0.6–1.6 mm |
| Lattice web thickness | 1 mm | 1–2 mm |
| Diagonal lattice pitch | 60 mm | 30–90 mm |
| Panels per wing | 4 | 2–6 |
| Carbon spar OD | 8 mm | 5–10 mm |
| Battery | 4S 1500 | — |
| Motor static thrust (from its chart) | 900 g | 400–1600 g |
Teileliste
| Teil | Anz. | Größe (mm) | Filament | Zeit |
|---|---|---|---|---|
| centre-section | 1 | 129 × 45 × 90 | 32 g | 1 h 36 min |
| nose | 1 | 44 × 90 × 77 | 17 g | 54 min |
| tail cone | 1 | 43 × 90 × 93 | 43 g | 1 h 8 min |
| hatch | 1 | 162 × 47 × 14 | 16 g | 25 min |
| servo frame R | 1 | 47 × 24 × 14 | 2 g | 8 min |
| panel-1-R | 1 | 250 × 23 × 113 | 42 g | 2 h 3 min |
| panel-2-R | 1 | 198 × 21 × 113 | 31 g | 1 h 34 min |
| elevon-2-R | 1 | 75 × 10 × 108 | 7 g | 32 min |
| control horn R | 1 | 21 × 16 × 2 | 0 g | 5 min |
| panel-3-R | 1 | 165 × 20 × 113 | 27 g | 1 h 24 min |
| elevon-3-R | 1 | 75 × 9 × 111 | 7 g | 32 min |
| panel-4-R | 1 | 148 × 18 × 113 | 23 g | 1 h 14 min |
| elevon-4-R | 1 | 68 × 8 × 108 | 5 g | 29 min |
| servo frame L | 1 | 47 × 24 × 14 | 2 g | 8 min |
| panel-1-L | 1 | 250 × 23 × 113 | 42 g | 2 h 3 min |
| panel-2-L | 1 | 198 × 21 × 113 | 31 g | 1 h 34 min |
| elevon-2-L | 1 | 75 × 10 × 108 | 7 g | 32 min |
| control horn L | 1 | 21 × 16 × 2 | 0 g | 5 min |
| panel-3-L | 1 | 165 × 20 × 113 | 27 g | 1 h 24 min |
| elevon-3-L | 1 | 75 × 9 × 111 | 7 g | 32 min |
| panel-4-L | 1 | 148 × 18 × 113 | 23 g | 1 h 14 min |
| elevon-4-L | 1 | 68 × 8 × 108 | 5 g | 29 min |
| winglet-R | 1 | 145 × 72 × 8 | 15 g | 24 min |
| winglet-L | 1 | 145 × 72 × 8 | 15 g | 24 min |
| hinge strip (TPU) | 12 | 22 × 24 × 1 | 0 g | 5 min |
So wird’s gemacht
- Wähl deinen Drucker und stell Spannweite, Flächentiefen und Pfeilung ein. Schwerpunkt-, Flächenbelastungs-, Stallgeschwindigkeits- und Schubprüfung laufen beim Ziehen neu.
- Trag den Standschub deines Motors laut Datenblatt ein und wähl deinen Akku.
- Segmente, Elevons, Mittelteil und Nase in LW-PLA drucken, Heckkonus, Klappe und Servorahmen in PETG, Winglets in PLA und die Scharnierstreifen in TPU.
- Die Segmente über Carbonholm und Verbinder kleben, mit 1,75-mm-Filament als Ausrichtstiften. Die Nase ankleben. Jedes Winglet hat zwei Vierkantzapfen: ein Tropfen Kleber in die passenden Taschen der Endrippe, dann fest eindrücken.
- Scharniere: Jede Scharnierfläche hat zwei dünne Taschen in der Wandmitte. Einen Tropfen Sekundenkleber in eine Flügeltasche und die passende Elevontasche geben, einen TPU-Streifen zur Hälfte in den Flügel schieben, das Elevon darüberschieben und den Spalt von 0,5 mm halten, bis es abbindet. Der Streifen biegt sich im Spalt wie ein Türscharnier.
- Anlenkung: Jedes PETG-Ruderhorn in den Schlitz unter seinem Elevon kleben, den Servoarm nach unten zeigend aufsetzen und beides mit 1,2-mm-Draht mit Z-Kröpfung an jedem Ende verbinden. Das Hornloch liegt unter der Scharnierlinie, deshalb ist der Ausschlag oben und unten gleich.
- Auf der Werkbank die Laschen jedes Servos an seinen PETG-Rahmen schrauben, dann Rahmen und Servo von unten in die Tasche setzen und zwei M2-Schrauben von unten in Gewindeeinsätze drehen, die in die Säulen des Flügels eingeschmolzen sind. Kabel durch den Kanal in den Schacht führen.
- Den Motor mit einem langen Schraubendreher durch die offene Front an den Heckkonus schrauben, zwei M3-Gewindeeinsätze in die Zunge des Konus einschmelzen, ihn in den Rumpf schieben und zwei M3-Schrauben von unten eindrehen.
- Die Klappe andrücken, bis beide Seiten klicken, und den Akku schieben, bis die Position der Schwerpunktprüfung erreicht ist.
Drucktipps
- LW-PLA schäumt bei 230–250 °C auf etwa das halbe Gewicht auf – zuerst den Fluss kalibrieren.
- Segmente stehend auf der Wurzelrippe mit 0 % Infill drucken: Das Innengitter ist bereits im Teil modelliert, der Slicer druckt es als Wände.
- TPU-Scharnierstreifen flach und langsam drucken; 0,8 mm dick biegen sie sich leicht und reißen nicht.
- Das Carbonrohr als Schiebepassung lassen: Die Bohrung ist 0,3 mm über dem Rohr-Außendurchmesser modelliert.
Häufige Fragen
Fliegt er wirklich?
Er ist dafür ausgelegt: Der Akku erreicht einen Schwerpunkt bei 18 % der mittleren Flächentiefe (7 % Stabilitätsmaß), und Flächenbelastung, Stallgeschwindigkeit, Schub-Gewicht-Verhältnis, Winglet-Fläche und Elevon-Fläche werden geprüft. Das sind Konstruktionsprüfungen, keine Flugtests. Auf den Fingerspitzen am markierten Punkt auswiegen, die Ruderrichtungen prüfen und den ersten Start sanft und gegen den Wind machen.
Welche Elektronik passt?
Ein 2212-Motor (etwa 1000 KV) mit 8x4,5-Propeller, ein 30-A-Regler, ein 4S-LiPo mit 1500 mAh oder 3S mit 2200 mAh, zwei MG90S-Servos und jeder kleine Empfänger. Prüf, dass dein 2212 für 4S und diesen Propeller freigegeben ist, und trag seinen Standschub laut Motordatenblatt ein.
Wie funktionieren die TPU-Scharniere?
Jedes Elevon hängt mit zwei dünnen TPU-Streifen am Flügel, die oben über den Spalt geklebt sind. TPU biegt sich, bricht aber nicht, deshalb wirken die Streifen wie Türscharniere. Der Spalt ist unten V-förmig, damit das Elevon nach unten wie nach oben ausschlagen kann.
Und die Landung?
Der Propeller ist ein Druckpropeller und sitzt unterhalb des Bauchs. Nimm einen Klapppropeller oder lande auf Gras und nimm vor dem Aufsetzen das Gas weg.
Comments