Gerador de asa voadora imprimível em 3D
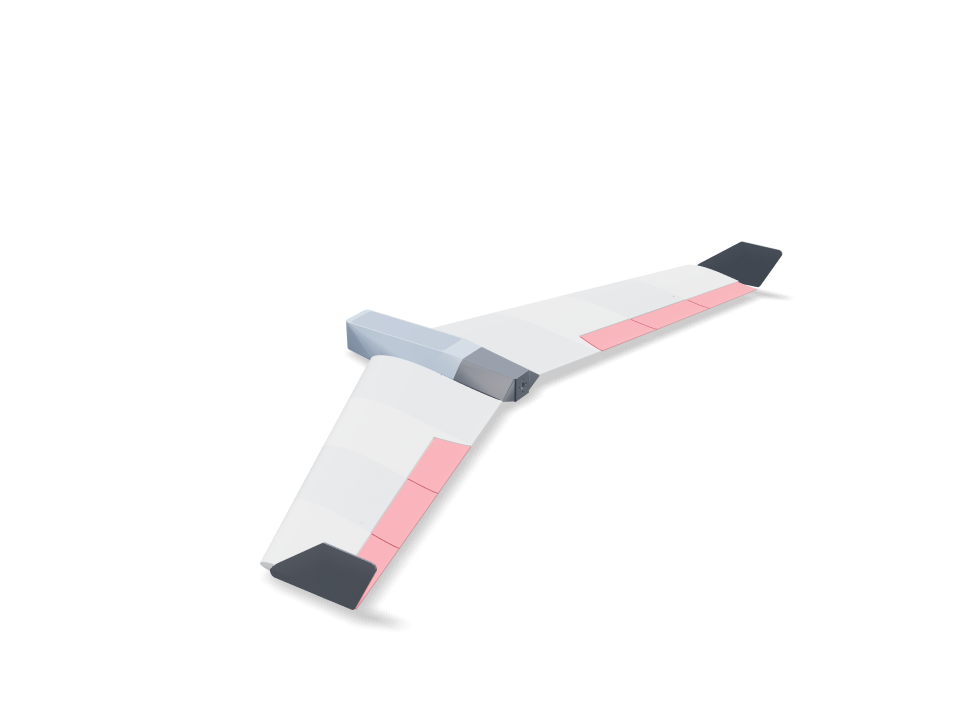
Feita em volta das peças que todo mundo já tem: um motor 2212 como propulsor (pusher), um ESC de 30 A, uma LiPo 4S de 1500 mAh (ou 3S de 2200), dois servos MG90S e um receptor pequeno. A asa usa um perfil reflex da classe MH45, com enflechamento, afilamento e torção. Winglets nas pontas dão estabilidade de guinada. Os painéis de LW-PLA são cascas ocas reforçadas por uma treliça cruzada modelada no CAD, sobre uma longarina de carbono e um conector. Cada componente está posicionado no modelo: a bateria numa nacele sob uma tampa de encaixe; cada servo parafusado num quadro de PETG que se parafusa num alojamento sob a asa, com canal de fios até o receptor; o motor num cone de cauda que desliza para fora para a chave alcançar os parafusos; o ESC num rebaixo sob a asa onde o ar o resfria. Cada peça é pesada pelo volume e material reais, junto com cada componente, e a verificação confirma que a bateria pode deslizar até o ponto de CG. Cada peça é impressa no material que sua função pede: LW-PLA onde o peso importa; PETG para o cone de cauda com motor e ESC quentes, a tampa de encaixe e os quadros dos servos; PLA para os winglets finos e TPU para as dobradiças flexíveis. Aperte “Usar” para ver os elevons se moverem em arfagem e rolagem; a montagem roda na ordem real de construção.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Especificações no tamanho padrão
Medido na geração real em uma Bambu Lab A1 com PLA. Cada número se atualiza ao vivo quando você arrasta um controle acima.
- Tamanho total
- 436 × 994 × 86 mm
- Peças
- 36
- Filamento
- 427 g
- Tempo de impressão
- 21 h 50 min
- Placas
- 3
- Suportes
- Algumas peças
Verificações de engenharia
Os nomes das verificações e dos parâmetros vêm do motor de CAD e aparecem em inglês.
- Modeled lattice in panel 1 R13342.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in panel 2 R11146.3 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 2 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 3 R9231.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 3 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 4 R6908.2 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 4 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 1 L13342.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in panel 2 L11146.3 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 2 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 3 L9231.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 3 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 4 L6908.2 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 4 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Battery trims the balance pointbalance at 18% MAC = 128 mm behind the root LE (static margin ~7% to a ~25% MAC neutral point); the battery reaches it with its front -35 mm behind the root LE (trim range 123-134 mm)
- Hatch snaps without cracking0.75% peak strain in a 12 mm PETG arm over a 0.6 mm hook (keep under half of PETG's 10% elongation)
- Wing loading ≤ 45 g/dm²44.8 g/dm² at 794 g all-up (printed parts 452 g from their volumes; 4S 1500 175 g)
- Stall speed ≤ 10 m/s (CL 0.8)9.5 m/s — hand-launchable
- Thrust for a hand launchthrust/weight 1.13 with 900 g static thrust (typical of a 2212 ~1000 KV on 4S with an 8x4.5 prop; read your motor's chart and set it)
- Winglets give yaw stabilitytwo tip plates, 7.0% of the wing area
- Elevons have authority16% of the wing area, ±15 deg throw on TPU hinges
- Pushrods run clear under the wing1.2 mm wire from each servo horn to its control horn, straight and level
- Linkage gives the full elevon throwcontrol horn 15.4 mm under the hinge line, servo horn 16 mm: +/-15 deg of elevon needs +/-14 deg of servo travel (under 45)
- TPU hinges bend within TPU's range21% peak bending strain in the 0.8 mm strip at +/-15 deg, bending across a 0.5 mm gap on the pivot line (keep under a tenth of TPU's 400%)
- Winglet pegs fit the tip airfoiltip airfoil 11.6 mm thick at the pegs for 5 mm square pegs (1.2 mm wall each side)
- Servos screwed down, not gluedeach MG90S: two M2 tab screws into 6 mm PETG ears (2 x screw diameter of thread), frame held by two M2 screws into heat-set inserts in wing columns
- Servos fit under the top skinMG90S (catalog proxy) on its side in a pocket opening under the wing; at least 1 mm of top skin left above it
- Servo plugs pass the wire channel10.2 mm channel from each servo to the receiver bay for a 8 x 4.2 mm plug
- Prop clears the trailing edge22 mm between the 8 inch prop and the nearest trailing edge; use a folding prop or land on grass (a pusher prop sits below the belly)
- receiver goes in30 poses along its path clear of every part.
- servo lead R goes in87 poses along its path clear of every part.
- servo lead L goes in87 poses along its path clear of every part.
- ESC goes in15 poses along its path clear of every part.
- 2212 motor + 8x4.5 prop goes in20 poses along its path clear of every part.
- driver: motor screws (bench) goes in30 poses along its path clear of every part.
- driver: tail cone screws goes in20 poses along its path clear of every part.
- MG90S servos goes in20 poses along its path clear of every part.
- MG90S onto its frame (bench) R goes in15 poses along its path clear of every part.
- driver: servo tab screws (bench) R goes in20 poses along its path clear of every part.
- MG90S onto its frame (bench) L goes in15 poses along its path clear of every part.
- driver: servo tab screws (bench) L goes in20 poses along its path clear of every part.
- driver: servo frame screws goes in20 poses along its path clear of every part.
- carbon joiner 8 mm goes in125 poses along its path clear of every part.
- carbon spar R goes in245 poses along its path clear of every part.
- carbon spar L goes in245 poses along its path clear of every part.
- battery goes in30 poses along its path clear of every part.
Medidas ajustáveis
| Parâmetro | Padrão | Faixa |
|---|---|---|
| Half-span (per wing) | 450 mm | 250–500 mm |
| Root chord | 220 mm | 140–240 mm |
| Tip chord | 130 mm | 80–180 mm |
| LE sweep | 25 ° | 15–35 ° |
| Washout | 3 ° | 0–5 ° |
| Skin thickness | 0.9 mm | 0.6–1.6 mm |
| Lattice web thickness | 1 mm | 1–2 mm |
| Diagonal lattice pitch | 60 mm | 30–90 mm |
| Panels per wing | 4 | 2–6 |
| Carbon spar OD | 8 mm | 5–10 mm |
| Battery | 4S 1500 | — |
| Motor static thrust (from its chart) | 900 g | 400–1600 g |
Lista de peças
| Peça | Qtd. | Tamanho (mm) | Filamento | Tempo |
|---|---|---|---|---|
| centre-section | 1 | 129 × 45 × 90 | 32 g | 1 h 36 min |
| nose | 1 | 44 × 90 × 77 | 17 g | 54 min |
| tail cone | 1 | 43 × 90 × 93 | 43 g | 1 h 8 min |
| hatch | 1 | 162 × 47 × 14 | 16 g | 25 min |
| servo frame R | 1 | 47 × 24 × 14 | 2 g | 8 min |
| panel-1-R | 1 | 250 × 23 × 113 | 42 g | 2 h 3 min |
| panel-2-R | 1 | 198 × 21 × 113 | 31 g | 1 h 34 min |
| elevon-2-R | 1 | 75 × 10 × 108 | 7 g | 32 min |
| control horn R | 1 | 21 × 16 × 2 | 0 g | 5 min |
| panel-3-R | 1 | 165 × 20 × 113 | 27 g | 1 h 24 min |
| elevon-3-R | 1 | 75 × 9 × 111 | 7 g | 32 min |
| panel-4-R | 1 | 148 × 18 × 113 | 23 g | 1 h 14 min |
| elevon-4-R | 1 | 68 × 8 × 108 | 5 g | 29 min |
| servo frame L | 1 | 47 × 24 × 14 | 2 g | 8 min |
| panel-1-L | 1 | 250 × 23 × 113 | 42 g | 2 h 3 min |
| panel-2-L | 1 | 198 × 21 × 113 | 31 g | 1 h 34 min |
| elevon-2-L | 1 | 75 × 10 × 108 | 7 g | 32 min |
| control horn L | 1 | 21 × 16 × 2 | 0 g | 5 min |
| panel-3-L | 1 | 165 × 20 × 113 | 27 g | 1 h 24 min |
| elevon-3-L | 1 | 75 × 9 × 111 | 7 g | 32 min |
| panel-4-L | 1 | 148 × 18 × 113 | 23 g | 1 h 14 min |
| elevon-4-L | 1 | 68 × 8 × 108 | 5 g | 29 min |
| winglet-R | 1 | 145 × 72 × 8 | 15 g | 24 min |
| winglet-L | 1 | 145 × 72 × 8 | 15 g | 24 min |
| hinge strip (TPU) | 12 | 22 × 24 × 1 | 0 g | 5 min |
Como fazer
- Escolha a impressora e ajuste envergadura, cordas e enflechamento. As verificações de CG, carga alar, estol e empuxo são refeitas enquanto você arrasta.
- Informe o empuxo estático do motor pela tabela dele e escolha a bateria.
- Imprima painéis, elevons, centro e nariz em LW-PLA; cone de cauda, tampa e quadros dos servos em PETG; winglets em PLA; e as tiras de dobradiça em TPU.
- Cole os painéis sobre a longarina de carbono e o conector, usando filamento de 1,75 mm como pinos de alinhamento. Cole o nariz. Cada winglet tem dois pinos quadrados: uma gota de cola nos encaixes da nervura da ponta e pressione até o fim.
- Dobradiças: cada face de dobradiça tem dois encaixes finos no meio da parede. Pingue cola instantânea num encaixe da asa e no do elevon, enfie uma tira de TPU até a metade na asa, deslize o elevon por cima e mantenha a fresta de 0,5 mm enquanto a cola seca. A tira dobra na fresta como a dobradiça de uma porta.
- Comandos: cole cada horn de PETG no rasgo sob o seu elevon, encaixe o braço do servo apontando para baixo e ligue os dois com arame de 1,2 mm com dobra em Z em cada ponta. O furo do horn fica abaixo da linha da dobradiça, então o curso é igual para cima e para baixo.
- Na bancada, parafuse as abas de cada servo no quadro de PETG, encaixe quadro e servo no alojamento por baixo e coloque dois parafusos M2 em insertos térmicos cravados nas colunas da asa. Passe os fios pelo canal até a baia.
- Parafuse o motor no cone de cauda pela frente aberta com uma chave comprida, crave dois insertos térmicos M3 na lingueta do cone, deslize-o na fuselagem e coloque dois parafusos M3 por baixo.
- Pressione a tampa até os dois lados estalarem e deslize a bateria até atingir a posição da verificação de CG.
Dicas de impressão
- LW-PLA a 230–250 °C espuma até cerca de metade do peso: calibre o fluxo antes.
- Imprima os painéis em pé sobre a nervura da raiz com 0% de preenchimento: a treliça interna já está modelada na peça, então o fatiador a imprime como paredes.
- Imprima as tiras de TPU deitadas e devagar; com 0,8 mm de espessura elas dobram fácil e não rasgam.
- Deixe o tubo de carbono com ajuste deslizante: o furo é modelado 0,3 mm acima do diâmetro externo do tubo.
Perguntas frequentes
Ela voa mesmo?
Foi projetada para isso: a bateria alcança um CG a 18% da corda média (margem estática de 7%), e carga alar, velocidade de estol, relação empuxo/peso, área dos winglets e área dos elevons são conferidas. São verificações de projeto, não testes de voo. Equilibre nas pontas dos dedos no ponto marcado, confira se os elevons mexem para o lado certo e faça o primeiro lançamento suave e contra o vento.
Que eletrônica ela aceita?
Um motor 2212 (cerca de 1000 KV) com hélice 8x4,5, um ESC de 30 A, uma LiPo 4S de 1500 mAh ou 3S de 2200 mAh, dois servos MG90S e qualquer receptor pequeno. Confira se o seu 2212 aceita 4S e essa hélice, e informe o empuxo estático pela tabela do motor.
Como funcionam as dobradiças de TPU?
Cada elevon se prende à asa por duas tiras finas de TPU coladas por cima da fresta. O TPU dobra mas não trinca, então as tiras funcionam como dobradiças de porta. A fresta tem forma de V por baixo para o elevon descer além de subir.
E o pouso?
A hélice é propulsora e fica abaixo da barriga. Use hélice dobrável ou pouse na grama, e corte o motor antes de tocar o chão.
Comments