Generator för 3D-utskrivbara flygande vingar
Byggd kring delar som alla redan har: en 2212-motor som påskjutare, ett 30 A-fartreglage, ett 4S LiPo på 1500 mAh (eller 3S 2200), två MG90S-servon och en liten mottagare. Vingen har en reflexprofil i MH45-klassen med pilform, avsmalning och vridning. Winglets i spetsarna ger girstabilitet. LW-PLA-panelerna är ihåliga skal förstärkta med ett korsat gitter modellerat i CAD, över en kolfiberbalk och en skarv. Varje komponent är placerad i modellen: batteriet i en gondol under en lucka som snäpper fast; varje servo skruvat i en PETG-ram som skruvas i en ficka under vingen, med kabelkanal till mottagaren; motorn på en stjärtkon som glider av så att en skruvmejsel når skruvarna; fartreglaget i en fördjupning under vingen där luften kyler det. Varje del vägs utifrån verklig volym och material, tillsammans med varje komponent, och kontrollen bekräftar att batteriet kan skjutas till balanspunkten. Varje del skrivs ut i det material uppgiften kräver: LW-PLA där vikten spelar roll; PETG för stjärtkonen som bär den varma motorn och fartreglaget, snäpp-luckan och servoramarna; PLA för de tunna wingletsen och TPU för de flexibla gångjärnen. Tryck på ”Använd” för att se elevonerna röra sig i tipp och roll; monteringen spelas upp i verklig byggordning.
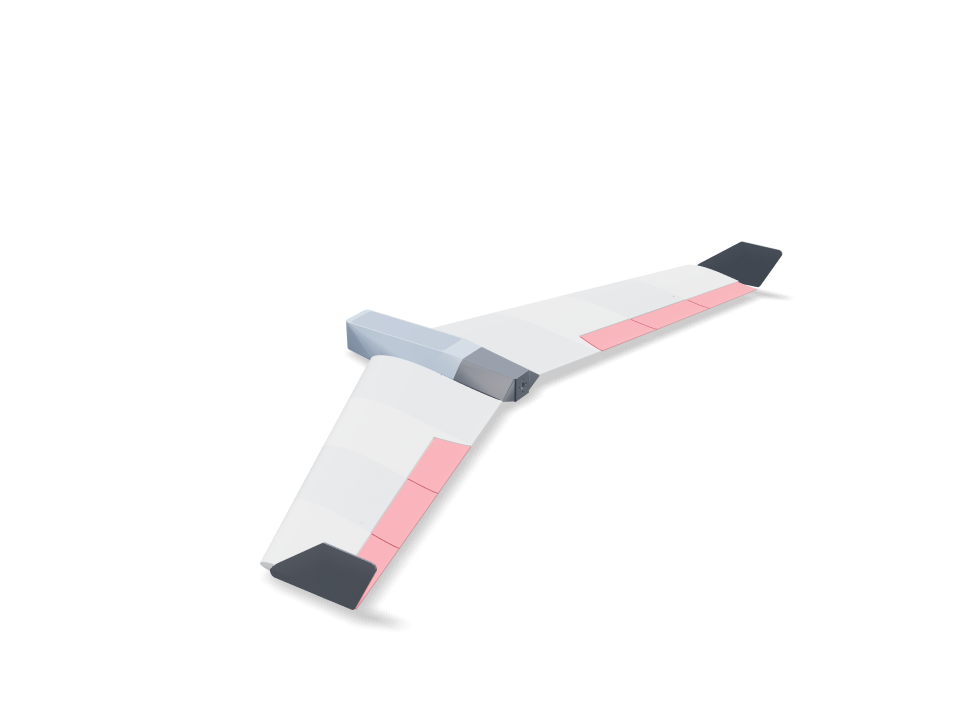
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Data i standardstorlek
Uppmätt från det verkliga bygget på en Bambu Lab A1 i PLA. Varje siffra uppdateras direkt när du drar i ett reglage ovan.
- Total storlek
- 436 × 994 × 86 mm
- Delar
- 36
- Filament
- 427 g
- Utskriftstid
- 21 h 50 min
- Byggplattor
- 3
- Support
- Vissa delar
Tekniska kontroller
Namn på kontroller och parametrar kommer direkt från CAD-motorn och visas på engelska.
- Modeled lattice in panel 1 R13342.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in panel 2 R11146.3 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 2 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 3 R9231.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 3 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 4 R6908.2 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 4 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 1 L13342.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in panel 2 L11146.3 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 2 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 3 L9231.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 3 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 4 L6908.2 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 4 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Battery trims the balance pointbalance at 18% MAC = 128 mm behind the root LE (static margin ~7% to a ~25% MAC neutral point); the battery reaches it with its front -35 mm behind the root LE (trim range 123-134 mm)
- Hatch snaps without cracking0.75% peak strain in a 12 mm PETG arm over a 0.6 mm hook (keep under half of PETG's 10% elongation)
- Wing loading ≤ 45 g/dm²44.8 g/dm² at 794 g all-up (printed parts 452 g from their volumes; 4S 1500 175 g)
- Stall speed ≤ 10 m/s (CL 0.8)9.5 m/s — hand-launchable
- Thrust for a hand launchthrust/weight 1.13 with 900 g static thrust (typical of a 2212 ~1000 KV on 4S with an 8x4.5 prop; read your motor's chart and set it)
- Winglets give yaw stabilitytwo tip plates, 7.0% of the wing area
- Elevons have authority16% of the wing area, ±15 deg throw on TPU hinges
- Pushrods run clear under the wing1.2 mm wire from each servo horn to its control horn, straight and level
- Linkage gives the full elevon throwcontrol horn 15.4 mm under the hinge line, servo horn 16 mm: +/-15 deg of elevon needs +/-14 deg of servo travel (under 45)
- TPU hinges bend within TPU's range21% peak bending strain in the 0.8 mm strip at +/-15 deg, bending across a 0.5 mm gap on the pivot line (keep under a tenth of TPU's 400%)
- Winglet pegs fit the tip airfoiltip airfoil 11.6 mm thick at the pegs for 5 mm square pegs (1.2 mm wall each side)
- Servos screwed down, not gluedeach MG90S: two M2 tab screws into 6 mm PETG ears (2 x screw diameter of thread), frame held by two M2 screws into heat-set inserts in wing columns
- Servos fit under the top skinMG90S (catalog proxy) on its side in a pocket opening under the wing; at least 1 mm of top skin left above it
- Servo plugs pass the wire channel10.2 mm channel from each servo to the receiver bay for a 8 x 4.2 mm plug
- Prop clears the trailing edge22 mm between the 8 inch prop and the nearest trailing edge; use a folding prop or land on grass (a pusher prop sits below the belly)
- receiver goes in30 poses along its path clear of every part.
- servo lead R goes in87 poses along its path clear of every part.
- servo lead L goes in87 poses along its path clear of every part.
- ESC goes in15 poses along its path clear of every part.
- 2212 motor + 8x4.5 prop goes in20 poses along its path clear of every part.
- driver: motor screws (bench) goes in30 poses along its path clear of every part.
- driver: tail cone screws goes in20 poses along its path clear of every part.
- MG90S servos goes in20 poses along its path clear of every part.
- MG90S onto its frame (bench) R goes in15 poses along its path clear of every part.
- driver: servo tab screws (bench) R goes in20 poses along its path clear of every part.
- MG90S onto its frame (bench) L goes in15 poses along its path clear of every part.
- driver: servo tab screws (bench) L goes in20 poses along its path clear of every part.
- driver: servo frame screws goes in20 poses along its path clear of every part.
- carbon joiner 8 mm goes in125 poses along its path clear of every part.
- carbon spar R goes in245 poses along its path clear of every part.
- carbon spar L goes in245 poses along its path clear of every part.
- battery goes in30 poses along its path clear of every part.
Justerbara mått
| Inställning | Standard | Intervall |
|---|---|---|
| Half-span (per wing) | 450 mm | 250–500 mm |
| Root chord | 220 mm | 140–240 mm |
| Tip chord | 130 mm | 80–180 mm |
| LE sweep | 25 ° | 15–35 ° |
| Washout | 3 ° | 0–5 ° |
| Skin thickness | 0.9 mm | 0.6–1.6 mm |
| Lattice web thickness | 1 mm | 1–2 mm |
| Diagonal lattice pitch | 60 mm | 30–90 mm |
| Panels per wing | 4 | 2–6 |
| Carbon spar OD | 8 mm | 5–10 mm |
| Battery | 4S 1500 | — |
| Motor static thrust (from its chart) | 900 g | 400–1600 g |
Dellista
| Del | Antal | Storlek (mm) | Filament | Tid |
|---|---|---|---|---|
| centre-section | 1 | 129 × 45 × 90 | 32 g | 1 h 36 min |
| nose | 1 | 44 × 90 × 77 | 17 g | 54 min |
| tail cone | 1 | 43 × 90 × 93 | 43 g | 1 h 8 min |
| hatch | 1 | 162 × 47 × 14 | 16 g | 25 min |
| servo frame R | 1 | 47 × 24 × 14 | 2 g | 8 min |
| panel-1-R | 1 | 250 × 23 × 113 | 42 g | 2 h 3 min |
| panel-2-R | 1 | 198 × 21 × 113 | 31 g | 1 h 34 min |
| elevon-2-R | 1 | 75 × 10 × 108 | 7 g | 32 min |
| control horn R | 1 | 21 × 16 × 2 | 0 g | 5 min |
| panel-3-R | 1 | 165 × 20 × 113 | 27 g | 1 h 24 min |
| elevon-3-R | 1 | 75 × 9 × 111 | 7 g | 32 min |
| panel-4-R | 1 | 148 × 18 × 113 | 23 g | 1 h 14 min |
| elevon-4-R | 1 | 68 × 8 × 108 | 5 g | 29 min |
| servo frame L | 1 | 47 × 24 × 14 | 2 g | 8 min |
| panel-1-L | 1 | 250 × 23 × 113 | 42 g | 2 h 3 min |
| panel-2-L | 1 | 198 × 21 × 113 | 31 g | 1 h 34 min |
| elevon-2-L | 1 | 75 × 10 × 108 | 7 g | 32 min |
| control horn L | 1 | 21 × 16 × 2 | 0 g | 5 min |
| panel-3-L | 1 | 165 × 20 × 113 | 27 g | 1 h 24 min |
| elevon-3-L | 1 | 75 × 9 × 111 | 7 g | 32 min |
| panel-4-L | 1 | 148 × 18 × 113 | 23 g | 1 h 14 min |
| elevon-4-L | 1 | 68 × 8 × 108 | 5 g | 29 min |
| winglet-R | 1 | 145 × 72 × 8 | 15 g | 24 min |
| winglet-L | 1 | 145 × 72 × 8 | 15 g | 24 min |
| hinge strip (TPU) | 12 | 22 × 24 × 1 | 0 g | 5 min |
Så gör du
- Välj skrivare och ställ in spännvidd, kordor och pilform. Kontrollerna för balans, vingbelastning, stallhastighet och dragkraft körs om medan du drar.
- Ange motorns statiska dragkraft från dess tabell och välj batteri.
- Skriv ut paneler, elevoner, mittdel och nos i LW-PLA; stjärtkon, lucka och servoramar i PETG; winglets i PLA och gångjärnsremsorna i TPU.
- Limma panelerna över kolfiberbalken och skarven, med 1,75 mm filament som styrpinnar. Limma fast nosen. Varje winglet har två fyrkantiga tappar: en droppe lim i de matchande fickorna i spetsribban och tryck i den.
- Gångjärn: varje gångjärnsyta har två tunna fickor mitt i väggen. Lägg en droppe cyanoakrylat i en vingficka och i elevonens ficka, skjut in en TPU-remsa halvvägs i vingen, trä på elevonen och håll spalten på 0,5 mm medan limmet härdar. Remsan böjer sig i spalten som ett dörrgångjärn.
- Länkage: limma varje PETG-roderhorn i spåret under sin elevon, sätt servoarmen pekande nedåt och förbind dem med 1,2 mm tråd med Z-böj i varje ände. Hornets hål sitter under gångjärnslinjen, så utslaget är lika stort uppåt och nedåt.
- På arbetsbänken skruvar du fast varje servos öron i dess PETG-ram, sätter ram och servo i fickan underifrån och skruvar två M2-skruvar upp i insatser som smälts in i vingens pelare. Dra kablarna genom kanalen till facket.
- Skruva fast motorn på stjärtkonen genom den öppna fronten med en lång skruvmejsel, smält in två M3-insatser i konens tunga, skjut in den i kroppen och skruva i två M3-skruvar underifrån.
- Tryck ner luckan tills båda sidor klickar och skjut batteriet tills balanskontrollens läge är nått.
Utskriftstips
- LW-PLA vid 230–250 °C skummar till ungefär halva vikten – kalibrera flödet först.
- Skriv ut panelerna stående på rotribban med 0 % infill: det inre gittret är redan modellerat i delen, så slicern skriver ut det som väggar.
- Skriv ut TPU-gångjärnsremsorna plant och långsamt; 0,8 mm tjocka böjer de lätt och går inte sönder.
- Låt kolfiberröret ha glidpassning: hålet är modellerat 0,3 mm över rörets ytterdiameter.
Vanliga frågor
Flyger den verkligen?
Den är konstruerad för det: batteriet når en balanspunkt på 18 % av medelkordan (7 % stabilitetsmarginal), och vingbelastning, stallhastighet, dragkraft/vikt, wingletyta och elevonyta kontrolleras. Det är konstruktionskontroller, inte flygtester. Balansera den på fingertopparna vid den markerade punkten, kontrollera att elevonerna rör sig åt rätt håll och gör första starten mjuk och mot vinden.
Vilken elektronik passar?
En 2212-motor (runt 1000 KV) med 8x4,5-propeller, ett 30 A-fartreglage, ett 4S LiPo på 1500 mAh eller 3S på 2200 mAh, två MG90S-servon och vilken liten mottagare som helst. Kontrollera att din 2212 klarar 4S och propellern, och ange den statiska dragkraften från motorns tabell.
Hur fungerar TPU-gångjärnen?
Varje elevon sitter i vingen med två tunna TPU-remsor limmade tvärs över spaltens ovansida. TPU böjer sig men spricker inte, så remsorna fungerar som dörrgångjärn. Spalten är V-formad undertill så att elevonen kan svänga nedåt lika väl som uppåt.
Och landningen?
Propellern är en påskjutare och sitter under buken. Använd en fällbar propeller eller landa i gräs, och dra av gasen före touchdown.
Comments