3D basılabilir uçan kanat oluşturucu
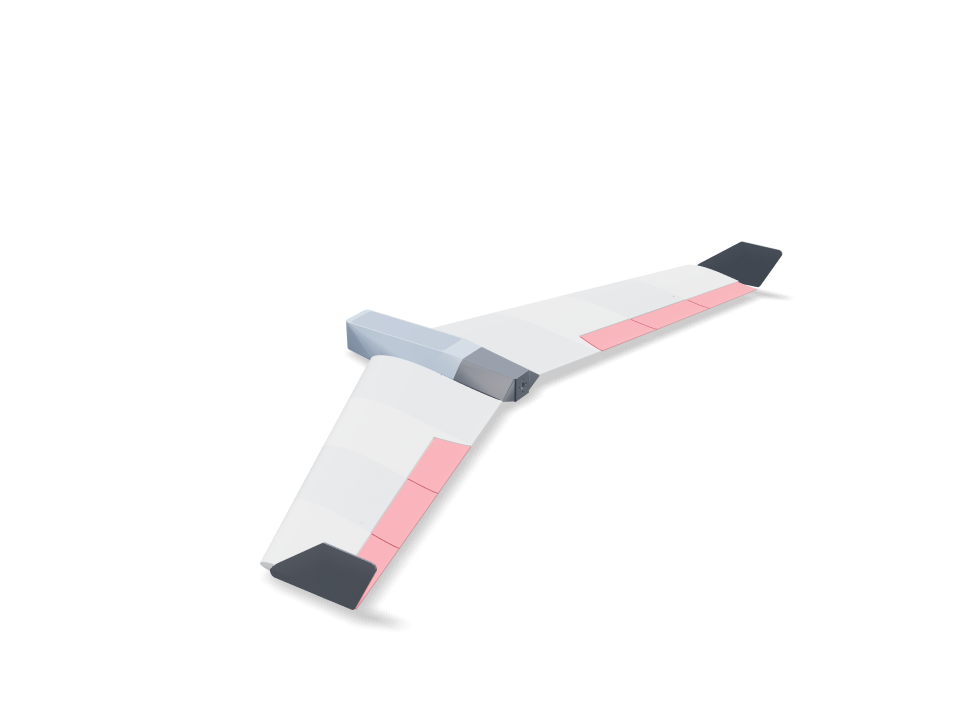
Herkesin zaten sahip olduğu parçalar etrafında tasarlandı: itici olarak bir 2212 motor, 30 A ESC, 4S 1500 mAh LiPo (ya da 3S 2200), iki MG90S servo ve küçük bir alıcı. Kanat, ok açısı, sivrilme ve burulmayla profillenmiş MH45 sınıfı refleksli bir kanat profiline sahip. Uçlardaki winglet'ler yalpa kararlılığı sağlar. LW-PLA paneller, CAD'de modellenmiş çapraz bir kafesle güçlendirilmiş içi boş kabuklardır ve karbon kiriş ile bir bağlantı parçasının üzerine oturur. Her bileşen modelde yerleştirilmiştir: batarya, geçmeli bir kapağın altındaki gondolda; her servo, kanadın altındaki bir cebe vidalanan PETG çerçeveye vidalı ve alıcıya giden kablo kanalıyla; motor, tornavidanın vidalarına ulaşabilmesi için kayarak çıkan bir kuyruk konisinde; ESC ise kanadın altında havanın soğuttuğu bir girintide. Her parça gerçek hacmi ve malzemesiyle, her bileşenle birlikte tartılır; kontrol, bataryanın denge noktasına kaydırılabildiğini doğrular. Her parça görevinin gerektirdiği malzemeyle basılır: ağırlığın önemli olduğu yerde LW-PLA; ısınan motoru ve ESC'yi taşıyan kuyruk konisi, geçmeli kapak ve servo çerçeveleri için PETG; ince winglet'ler için PLA ve esnek menteşeler için TPU. Elevonların yunuslama ve yatış hareketini görmek için “Kullan”a bas; montaj gerçek yapım sırasıyla oynatılır.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Varsayılan boyutta özellikler
Bambu Lab A1 üzerinde PLA ile gerçek yapıdan ölçüldü. Yukarıdaki bir kaydırıcıyı sürüklediğinde her sayı anında güncellenir.
- Toplam boyut
- 436 × 994 × 86 mm
- Parça
- 36
- Filament
- 427 g
- Baskı süresi
- 21 h 50 min
- Baskı plakası
- 3
- Destek
- Bazı parçalarda
Mühendislik kontrolleri
Kontrol ve parametre adları doğrudan CAD motorundan gelir ve İngilizce gösterilir.
- Modeled lattice in panel 1 R13342.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in panel 2 R11146.3 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 2 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 3 R9231.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 3 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 4 R6908.2 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 4 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 1 L13342.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in panel 2 L11146.3 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 2 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 3 L9231.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 3 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 4 L6908.2 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 4 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Battery trims the balance pointbalance at 18% MAC = 128 mm behind the root LE (static margin ~7% to a ~25% MAC neutral point); the battery reaches it with its front -35 mm behind the root LE (trim range 123-134 mm)
- Hatch snaps without cracking0.75% peak strain in a 12 mm PETG arm over a 0.6 mm hook (keep under half of PETG's 10% elongation)
- Wing loading ≤ 45 g/dm²44.8 g/dm² at 794 g all-up (printed parts 452 g from their volumes; 4S 1500 175 g)
- Stall speed ≤ 10 m/s (CL 0.8)9.5 m/s — hand-launchable
- Thrust for a hand launchthrust/weight 1.13 with 900 g static thrust (typical of a 2212 ~1000 KV on 4S with an 8x4.5 prop; read your motor's chart and set it)
- Winglets give yaw stabilitytwo tip plates, 7.0% of the wing area
- Elevons have authority16% of the wing area, ±15 deg throw on TPU hinges
- Pushrods run clear under the wing1.2 mm wire from each servo horn to its control horn, straight and level
- Linkage gives the full elevon throwcontrol horn 15.4 mm under the hinge line, servo horn 16 mm: +/-15 deg of elevon needs +/-14 deg of servo travel (under 45)
- TPU hinges bend within TPU's range21% peak bending strain in the 0.8 mm strip at +/-15 deg, bending across a 0.5 mm gap on the pivot line (keep under a tenth of TPU's 400%)
- Winglet pegs fit the tip airfoiltip airfoil 11.6 mm thick at the pegs for 5 mm square pegs (1.2 mm wall each side)
- Servos screwed down, not gluedeach MG90S: two M2 tab screws into 6 mm PETG ears (2 x screw diameter of thread), frame held by two M2 screws into heat-set inserts in wing columns
- Servos fit under the top skinMG90S (catalog proxy) on its side in a pocket opening under the wing; at least 1 mm of top skin left above it
- Servo plugs pass the wire channel10.2 mm channel from each servo to the receiver bay for a 8 x 4.2 mm plug
- Prop clears the trailing edge22 mm between the 8 inch prop and the nearest trailing edge; use a folding prop or land on grass (a pusher prop sits below the belly)
- receiver goes in30 poses along its path clear of every part.
- servo lead R goes in87 poses along its path clear of every part.
- servo lead L goes in87 poses along its path clear of every part.
- ESC goes in15 poses along its path clear of every part.
- 2212 motor + 8x4.5 prop goes in20 poses along its path clear of every part.
- driver: motor screws (bench) goes in30 poses along its path clear of every part.
- driver: tail cone screws goes in20 poses along its path clear of every part.
- MG90S servos goes in20 poses along its path clear of every part.
- MG90S onto its frame (bench) R goes in15 poses along its path clear of every part.
- driver: servo tab screws (bench) R goes in20 poses along its path clear of every part.
- MG90S onto its frame (bench) L goes in15 poses along its path clear of every part.
- driver: servo tab screws (bench) L goes in20 poses along its path clear of every part.
- driver: servo frame screws goes in20 poses along its path clear of every part.
- carbon joiner 8 mm goes in125 poses along its path clear of every part.
- carbon spar R goes in245 poses along its path clear of every part.
- carbon spar L goes in245 poses along its path clear of every part.
- battery goes in30 poses along its path clear of every part.
Ayarlanabilir ölçüler
| Ayar | Varsayılan | Aralık |
|---|---|---|
| Half-span (per wing) | 450 mm | 250–500 mm |
| Root chord | 220 mm | 140–240 mm |
| Tip chord | 130 mm | 80–180 mm |
| LE sweep | 25 ° | 15–35 ° |
| Washout | 3 ° | 0–5 ° |
| Skin thickness | 0.9 mm | 0.6–1.6 mm |
| Lattice web thickness | 1 mm | 1–2 mm |
| Diagonal lattice pitch | 60 mm | 30–90 mm |
| Panels per wing | 4 | 2–6 |
| Carbon spar OD | 8 mm | 5–10 mm |
| Battery | 4S 1500 | — |
| Motor static thrust (from its chart) | 900 g | 400–1600 g |
Parça listesi
| Parça | Adet | Boyut (mm) | Filament | Süre |
|---|---|---|---|---|
| centre-section | 1 | 129 × 45 × 90 | 32 g | 1 h 36 min |
| nose | 1 | 44 × 90 × 77 | 17 g | 54 min |
| tail cone | 1 | 43 × 90 × 93 | 43 g | 1 h 8 min |
| hatch | 1 | 162 × 47 × 14 | 16 g | 25 min |
| servo frame R | 1 | 47 × 24 × 14 | 2 g | 8 min |
| panel-1-R | 1 | 250 × 23 × 113 | 42 g | 2 h 3 min |
| panel-2-R | 1 | 198 × 21 × 113 | 31 g | 1 h 34 min |
| elevon-2-R | 1 | 75 × 10 × 108 | 7 g | 32 min |
| control horn R | 1 | 21 × 16 × 2 | 0 g | 5 min |
| panel-3-R | 1 | 165 × 20 × 113 | 27 g | 1 h 24 min |
| elevon-3-R | 1 | 75 × 9 × 111 | 7 g | 32 min |
| panel-4-R | 1 | 148 × 18 × 113 | 23 g | 1 h 14 min |
| elevon-4-R | 1 | 68 × 8 × 108 | 5 g | 29 min |
| servo frame L | 1 | 47 × 24 × 14 | 2 g | 8 min |
| panel-1-L | 1 | 250 × 23 × 113 | 42 g | 2 h 3 min |
| panel-2-L | 1 | 198 × 21 × 113 | 31 g | 1 h 34 min |
| elevon-2-L | 1 | 75 × 10 × 108 | 7 g | 32 min |
| control horn L | 1 | 21 × 16 × 2 | 0 g | 5 min |
| panel-3-L | 1 | 165 × 20 × 113 | 27 g | 1 h 24 min |
| elevon-3-L | 1 | 75 × 9 × 111 | 7 g | 32 min |
| panel-4-L | 1 | 148 × 18 × 113 | 23 g | 1 h 14 min |
| elevon-4-L | 1 | 68 × 8 × 108 | 5 g | 29 min |
| winglet-R | 1 | 145 × 72 × 8 | 15 g | 24 min |
| winglet-L | 1 | 145 × 72 × 8 | 15 g | 24 min |
| hinge strip (TPU) | 12 | 22 × 24 × 1 | 0 g | 5 min |
Nasıl yapılır
- Yazıcını seç, sonra kanat açıklığını, veterleri ve ok açısını ayarla. Denge, kanat yüklemesi, tutunma kaybı ve itki kontrolleri sen sürükledikçe yeniden çalışır.
- Motorunun statik itkisini tablosundan gir ve bataryanı seç.
- Panelleri, elevonları, orta parçayı ve burnu LW-PLA ile; kuyruk konisini, kapağı ve servo çerçevelerini PETG ile; winglet'leri PLA ile ve menteşe şeritlerini TPU ile bas.
- Panelleri karbon kiriş ve bağlantı parçası üzerine yapıştır; hizalama pimi olarak 1,75 mm filament kullan. Burnu yapıştır. Her winglet'te iki kare pim var: uç kaburgasındaki eş ceplere bir damla yapıştırıcı koy ve sonuna kadar bastır.
- Menteşeler: her menteşe yüzünün duvar ortasında iki ince cebi var. Kanattaki cebe ve elevonun cebine birer damla japon yapıştırıcısı koy, bir TPU şeridi kanada yarıya kadar it, elevonu üzerine geçir ve yapıştırıcı donana kadar 0,5 mm boşluğu koru. Şerit, boşlukta bir kapı menteşesi gibi bükülür.
- Bağlantılar: her PETG kumanda kolunu elevonunun altındaki yuvaya yapıştır, servo kolunu aşağı bakacak şekilde tak ve ikisini uçlarında Z bükümü olan 1,2 mm telle bağla. Kol deliği menteşe çizgisinin altında olduğundan hareket yukarı ve aşağı eşittir.
- Tezgâhta her servonun kulakçıklarını PETG çerçevesine vidala, sonra çerçeve ve servoyu alttan cebe yerleştir ve kanadın sütunlarına gömülen insertlere iki M2 vidayı alttan tak. Kabloları kanaldan bölmeye geçir.
- Motoru uzun bir tornavidayla açık önünden kuyruk konisine vidala, koninin diline iki M3 insert göm, gövdeye kaydır ve alttan iki M3 vida tak.
- Kapağa iki yanı da tık edene kadar bastır ve bataryayı denge kontrolünün gösterdiği konuma kaydır.
Baskı ipuçları
- LW-PLA 230–250 °C'de köpürerek yaklaşık yarı ağırlığa iner — önce akışı kalibre et.
- Panelleri kök kaburgası üzerinde dik ve %0 dolguyla bas: iç kafes parçada zaten modellenmiş, dilimleyici onu duvar olarak basar.
- TPU menteşe şeritlerini düz ve yavaş bas; 0,8 mm kalınlıkta kolayca bükülür ve yırtılmaz.
- Karbon boruyu kayar geçme olarak bırak: yuva, borunun dış çapından 0,3 mm büyük modellenmiştir.
Sık sorulan sorular
Gerçekten uçar mı?
Bunun için tasarlandı: batarya ortalama veterin %18'inde bir denge noktasına ulaşır (%7 statik marj) ve kanat yüklemesi, tutunma kaybı hızı, itki/ağırlık oranı, winglet alanı ve elevon alanı kontrol edilir. Bunlar uçuş testi değil, tasarım kontrolleridir. İşaretli noktada parmak uçlarında dengele, elevonların doğru yöne hareket ettiğini kontrol et ve ilk atışı rüzgâra karşı ve nazikçe yap.
Hangi elektroniklere uyar?
8x4,5 pervaneli bir 2212 motor (yaklaşık 1000 KV), 30 A ESC, 4S 1500 mAh ya da 3S 2200 mAh LiPo, iki MG90S servo ve herhangi bir küçük alıcı. 2212'nin 4S ve bu pervaneye uygun olduğunu kontrol et, statik itkisini motor tablosundan gir.
TPU menteşeler nasıl çalışır?
Her elevon, boşluğun üst tarafına çapraz yapıştırılmış iki ince TPU şeritle kanada tutunur. TPU bükülür ama çatlamaz, böylece şeritler kapı menteşesi gibi çalışır. Boşluk altta V şeklindedir; elevon yukarı olduğu kadar aşağı da inebilir.
Ya iniş?
Pervane iticidir ve karnın altında durur. Katlanır pervane kullan ya da çime in, yere değmeden önce gazı kes.
Comments