Generator voor 3D-printbare vliegende vleugels
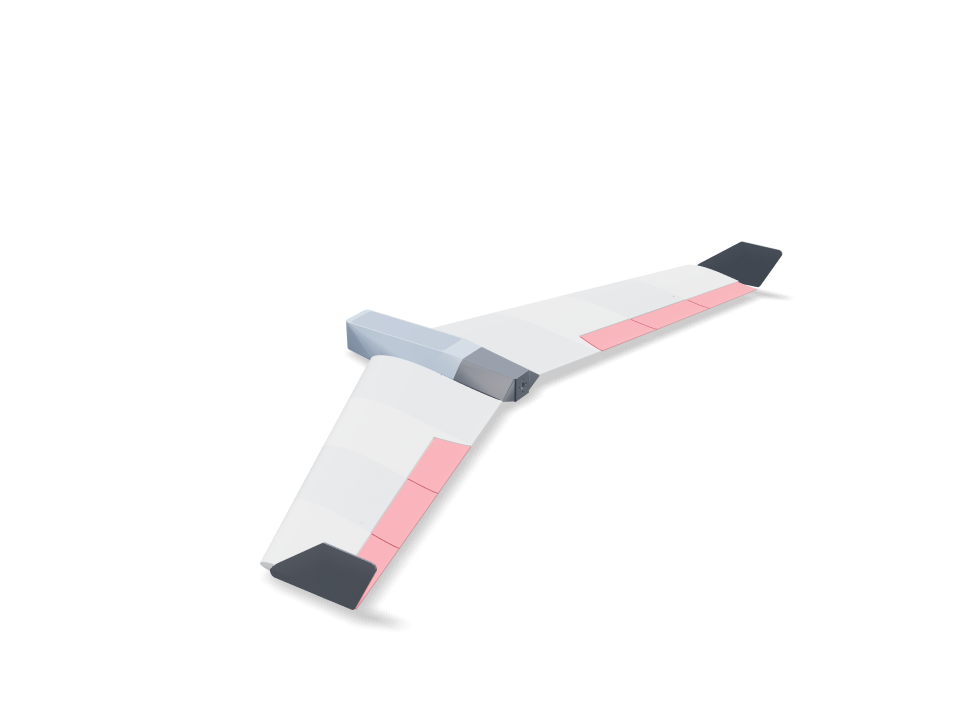
Gebouwd rond onderdelen die iedereen al heeft: een 2212-motor als duwschroef, een ESC van 30 A, een 4S-LiPo van 1500 mAh (of 3S 2200), twee MG90S-servo's en een kleine ontvanger. De vleugel heeft een reflex-profiel uit de MH45-klasse met pijlstelling, taps toelopen en tordering. Winglets aan de tippen geven gierstabiliteit. De LW-PLA-panelen zijn holle huiden, verstevigd met een in de CAD gemodelleerd kruisrooster, over een carbon ligger en een verbindingsstuk. Elk component zit in het model: de accu in een gondel onder een klikluik; elke servo geschroefd in een PETG-frame dat in een uitsparing onder de vleugel wordt geschroefd, met een kabelgoot naar de ontvanger; de motor op een staartkegel die eraf schuift zodat een schroevendraaier bij de schroeven kan; de ESC in een uitsparing onder de vleugel waar de luchtstroom hem koelt. Elk onderdeel wordt gewogen op basis van echt volume en materiaal, samen met elk component, en de check bevestigt dat de accu naar het zwaartepunt kan schuiven. Elk onderdeel wordt geprint in het materiaal dat zijn taak vraagt: LW-PLA waar gewicht telt; PETG voor de staartkegel met de warme motor en ESC, het klikluik en de servoframes; PLA voor de dunne winglets en TPU voor de flexibele scharnieren. Druk op „Gebruik het” om de elevons te zien bewegen voor pitch en roll; de montage speelt af in de echte bouwvolgorde.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
Specificaties op standaardformaat
Gemeten aan de echte build op een Bambu Lab A1 in PLA. Elk getal werkt live bij als je hierboven aan een schuifje trekt.
- Totale afmeting
- 436 × 994 × 86 mm
- Onderdelen
- 36
- Filament
- 427 g
- Printtijd
- 21 h 50 min
- Printplaten
- 3
- Support
- Sommige onderdelen
Technische checks
Namen van checks en parameters komen rechtstreeks uit de CAD-engine en staan in het Engels.
- Modeled lattice in panel 1 R13342.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in panel 2 R11146.3 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 2 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 3 R9231.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 3 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 4 R6908.2 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 4 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 1 L13342.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in panel 2 L11146.3 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 2 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 3 L9231.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 3 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 4 L6908.2 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 4 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Battery trims the balance pointbalance at 18% MAC = 128 mm behind the root LE (static margin ~7% to a ~25% MAC neutral point); the battery reaches it with its front -35 mm behind the root LE (trim range 123-134 mm)
- Hatch snaps without cracking0.75% peak strain in a 12 mm PETG arm over a 0.6 mm hook (keep under half of PETG's 10% elongation)
- Wing loading ≤ 45 g/dm²44.8 g/dm² at 794 g all-up (printed parts 452 g from their volumes; 4S 1500 175 g)
- Stall speed ≤ 10 m/s (CL 0.8)9.5 m/s — hand-launchable
- Thrust for a hand launchthrust/weight 1.13 with 900 g static thrust (typical of a 2212 ~1000 KV on 4S with an 8x4.5 prop; read your motor's chart and set it)
- Winglets give yaw stabilitytwo tip plates, 7.0% of the wing area
- Elevons have authority16% of the wing area, ±15 deg throw on TPU hinges
- Pushrods run clear under the wing1.2 mm wire from each servo horn to its control horn, straight and level
- Linkage gives the full elevon throwcontrol horn 15.4 mm under the hinge line, servo horn 16 mm: +/-15 deg of elevon needs +/-14 deg of servo travel (under 45)
- TPU hinges bend within TPU's range21% peak bending strain in the 0.8 mm strip at +/-15 deg, bending across a 0.5 mm gap on the pivot line (keep under a tenth of TPU's 400%)
- Winglet pegs fit the tip airfoiltip airfoil 11.6 mm thick at the pegs for 5 mm square pegs (1.2 mm wall each side)
- Servos screwed down, not gluedeach MG90S: two M2 tab screws into 6 mm PETG ears (2 x screw diameter of thread), frame held by two M2 screws into heat-set inserts in wing columns
- Servos fit under the top skinMG90S (catalog proxy) on its side in a pocket opening under the wing; at least 1 mm of top skin left above it
- Servo plugs pass the wire channel10.2 mm channel from each servo to the receiver bay for a 8 x 4.2 mm plug
- Prop clears the trailing edge22 mm between the 8 inch prop and the nearest trailing edge; use a folding prop or land on grass (a pusher prop sits below the belly)
- receiver goes in30 poses along its path clear of every part.
- servo lead R goes in87 poses along its path clear of every part.
- servo lead L goes in87 poses along its path clear of every part.
- ESC goes in15 poses along its path clear of every part.
- 2212 motor + 8x4.5 prop goes in20 poses along its path clear of every part.
- driver: motor screws (bench) goes in30 poses along its path clear of every part.
- driver: tail cone screws goes in20 poses along its path clear of every part.
- MG90S servos goes in20 poses along its path clear of every part.
- MG90S onto its frame (bench) R goes in15 poses along its path clear of every part.
- driver: servo tab screws (bench) R goes in20 poses along its path clear of every part.
- MG90S onto its frame (bench) L goes in15 poses along its path clear of every part.
- driver: servo tab screws (bench) L goes in20 poses along its path clear of every part.
- driver: servo frame screws goes in20 poses along its path clear of every part.
- carbon joiner 8 mm goes in125 poses along its path clear of every part.
- carbon spar R goes in245 poses along its path clear of every part.
- carbon spar L goes in245 poses along its path clear of every part.
- battery goes in30 poses along its path clear of every part.
Aanpasbare maten
| Instelling | Standaard | Bereik |
|---|---|---|
| Half-span (per wing) | 450 mm | 250–500 mm |
| Root chord | 220 mm | 140–240 mm |
| Tip chord | 130 mm | 80–180 mm |
| LE sweep | 25 ° | 15–35 ° |
| Washout | 3 ° | 0–5 ° |
| Skin thickness | 0.9 mm | 0.6–1.6 mm |
| Lattice web thickness | 1 mm | 1–2 mm |
| Diagonal lattice pitch | 60 mm | 30–90 mm |
| Panels per wing | 4 | 2–6 |
| Carbon spar OD | 8 mm | 5–10 mm |
| Battery | 4S 1500 | — |
| Motor static thrust (from its chart) | 900 g | 400–1600 g |
Onderdelenlijst
| Onderdeel | Aantal | Afmeting (mm) | Filament | Tijd |
|---|---|---|---|---|
| centre-section | 1 | 129 × 45 × 90 | 32 g | 1 h 36 min |
| nose | 1 | 44 × 90 × 77 | 17 g | 54 min |
| tail cone | 1 | 43 × 90 × 93 | 43 g | 1 h 8 min |
| hatch | 1 | 162 × 47 × 14 | 16 g | 25 min |
| servo frame R | 1 | 47 × 24 × 14 | 2 g | 8 min |
| panel-1-R | 1 | 250 × 23 × 113 | 42 g | 2 h 3 min |
| panel-2-R | 1 | 198 × 21 × 113 | 31 g | 1 h 34 min |
| elevon-2-R | 1 | 75 × 10 × 108 | 7 g | 32 min |
| control horn R | 1 | 21 × 16 × 2 | 0 g | 5 min |
| panel-3-R | 1 | 165 × 20 × 113 | 27 g | 1 h 24 min |
| elevon-3-R | 1 | 75 × 9 × 111 | 7 g | 32 min |
| panel-4-R | 1 | 148 × 18 × 113 | 23 g | 1 h 14 min |
| elevon-4-R | 1 | 68 × 8 × 108 | 5 g | 29 min |
| servo frame L | 1 | 47 × 24 × 14 | 2 g | 8 min |
| panel-1-L | 1 | 250 × 23 × 113 | 42 g | 2 h 3 min |
| panel-2-L | 1 | 198 × 21 × 113 | 31 g | 1 h 34 min |
| elevon-2-L | 1 | 75 × 10 × 108 | 7 g | 32 min |
| control horn L | 1 | 21 × 16 × 2 | 0 g | 5 min |
| panel-3-L | 1 | 165 × 20 × 113 | 27 g | 1 h 24 min |
| elevon-3-L | 1 | 75 × 9 × 111 | 7 g | 32 min |
| panel-4-L | 1 | 148 × 18 × 113 | 23 g | 1 h 14 min |
| elevon-4-L | 1 | 68 × 8 × 108 | 5 g | 29 min |
| winglet-R | 1 | 145 × 72 × 8 | 15 g | 24 min |
| winglet-L | 1 | 145 × 72 × 8 | 15 g | 24 min |
| hinge strip (TPU) | 12 | 22 × 24 × 1 | 0 g | 5 min |
Zo maak je het
- Kies je printer en stel spanwijdte, koorden en pijlstelling in. De checks voor zwaartepunt, vleugelbelasting, overtreksnelheid en stuwkracht draaien opnieuw terwijl je sleept.
- Vul de statische stuwkracht van je motor in uit de tabel en kies je accu.
- Print panelen, elevons, middenstuk en neus in LW-PLA; staartkegel, luik en servoframes in PETG; winglets in PLA; en de scharnierstrips in TPU.
- Lijm de panelen over de carbon ligger en het verbindingsstuk, met filament van 1,75 mm als uitlijnpennen. Lijm de neus vast. Elke winglet heeft twee vierkante pennen: een druppel lijm in de passende gaten in de tipribbe en druk hem aan.
- Scharnieren: elk scharniervlak heeft twee dunne sleuven midden in de wand. Doe een druppel secondelijm in een vleugelsleuf en de bijbehorende elevonsleuf, schuif een TPU-strip half in de vleugel, schuif de elevon eroverheen en houd de spleet van 0,5 mm aan terwijl het uithardt. De strip buigt in de spleet als een deurscharnier.
- Aansturing: lijm elke PETG-roerhoorn in de sleuf onder zijn elevon, zet de servoarm naar beneden en verbind ze met staaldraad van 1,2 mm met een Z-bocht aan elk uiteinde. Het gat in de hoorn zit onder de scharnierlijn, dus de uitslag is omhoog en omlaag gelijk.
- Schroef op de werkbank de lipjes van elke servo aan zijn PETG-frame, zet frame en servo van onderen in de uitsparing en draai twee M2-schroeven omhoog in inserts die in de kolommen van de vleugel zijn gesmolten. Voer de kabels door de goot naar het vak.
- Schroef de motor met een lange schroevendraaier via de open voorkant op de staartkegel, smelt twee M3-inserts in de tong van de kegel, schuif hem in de romp en draai twee M3-schroeven van onderen.
- Druk het luik aan tot beide kanten klikken en schuif de accu tot de positie van de zwaartepuntcheck is bereikt.
Printtips
- LW-PLA schuimt bij 230–250 °C op tot ongeveer het halve gewicht: kalibreer eerst de flow.
- Print de panelen rechtop op de wortelribbe met 0% infill: het interne rooster zit al in het onderdeel, dus de slicer print het als wanden.
- Print de TPU-scharnierstrips plat en langzaam; met 0,8 mm dikte buigen ze makkelijk en scheuren ze niet.
- Houd de carbonbuis schuifpassend: de boring is 0,3 mm boven de buitendiameter van de buis gemodelleerd.
Veelgestelde vragen
Vliegt hij echt?
Hij is ervoor ontworpen: de accu bereikt een zwaartepunt op 18% van de gemiddelde koorde (7% stabiliteitsmarge), en vleugelbelasting, overtreksnelheid, stuwkracht/gewicht, wingletoppervlak en elevonoppervlak worden gecheckt. Dat zijn ontwerpchecks, geen vliegtests. Balanceer hem op je vingertoppen op het gemarkeerde punt, check dat de elevons de goede kant op bewegen en maak de eerste lancering rustig en tegen de wind in.
Welke elektronica past erin?
Een 2212-motor (ongeveer 1000 KV) met een 8x4,5-prop, een ESC van 30 A, een 4S-LiPo van 1500 mAh of 3S van 2200 mAh, twee MG90S-servo's en elke kleine ontvanger. Check dat je 2212 geschikt is voor 4S en die prop, en vul de statische stuwkracht in uit de motortabel.
Hoe werken de TPU-scharnieren?
Elke elevon zit aan de vleugel met twee dunne TPU-strips die boven over de spleet zijn gelijmd. TPU buigt maar scheurt niet, dus de strips werken als deurscharnieren. De spleet is aan de onderkant V-vormig, zodat de elevon zowel omlaag als omhoog kan.
En het landen?
De prop is een duwschroef en zit onder de buik. Gebruik een klapprop of land op gras, en neem het gas eraf voor de landing.
Comments