Генератор літаючих крил для 3D-друку
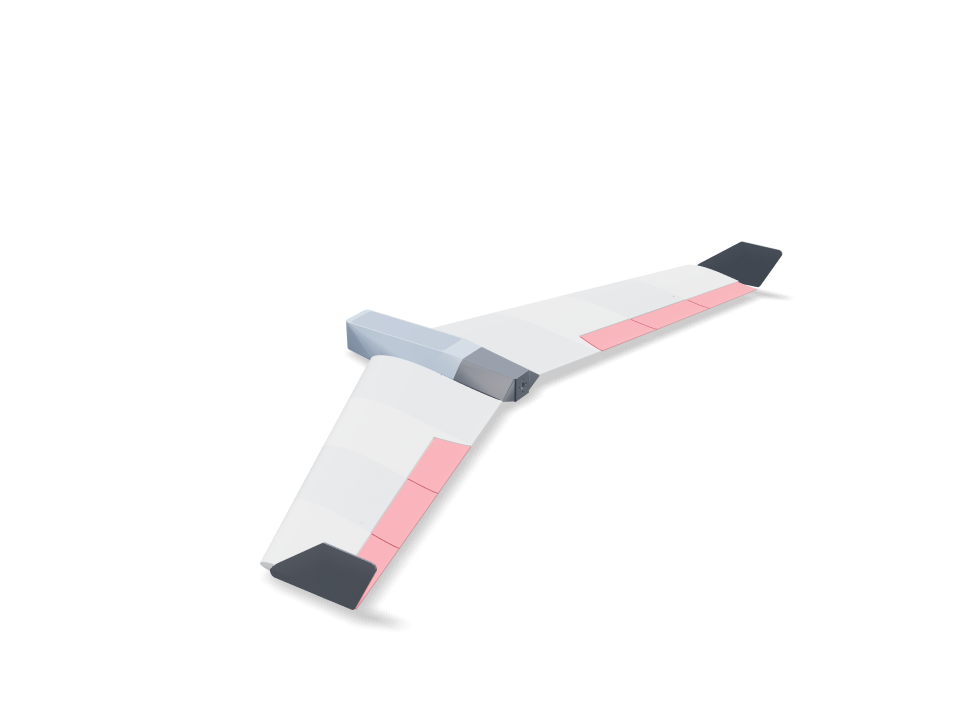
Спроєктоване навколо деталей, які вже є в кожного: мотор 2212 у штовхальній схемі, регулятор 30 A, LiPo 4S 1500 мА·год (або 3S 2200), два серво MG90S і маленький приймач. Крило має профіль класу MH45 з S-подібною середньою лінією, стрілоподібністю, звуженням і круткою. Вінглети на законцівках дають путьову стійкість. Панелі з LW-PLA — порожнисті обшивки, посилені перехресною ґраткою, змодельованою в CAD, поверх карбонового лонжерона й з'єднувача. Кожен компонент розміщено в моделі: акумулятор — у гондолі під кришкою на защіпках; кожне серво — прикручене до рамки з PETG, яку прикручують у кишеню під крилом, з кабельним каналом до приймача; мотор — на хвостовому конусі, що знімається, аби викрутка діставала гвинти; регулятор — у заглибині під крилом, де його охолоджує повітря. Кожну деталь зважено за справжнім об'ємом і матеріалом разом із кожним компонентом, а перевірка підтверджує, що акумулятор можна зсунути до точки центрування. Кожна деталь друкується з матеріалу, якого вимагає її завдання: LW-PLA там, де важить маса; PETG для хвостового конуса з теплими мотором і регулятором, кришки на защіпках і рамок серво; PLA для тонких вінглетів і TPU для гнучких петель. Натисніть «Використати», щоб побачити рух елевонів за тангажем і креном; збирання відтворюється в реальному порядку.
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
What Loftsmith can do
See what Loftsmith designs
Straight from the Loftsmith Workshop, every print check passed. Need a part this page can't make? Describe it and Loftsmith designs it for you.
Характеристики за стандартного розміру
Виміряно на справжній збірці на Bambu Lab A1 з PLA. Кожне число оновлюється наживо, коли ви посуваєте повзунок вище.
- Габарити
- 436 × 994 × 86 mm
- Деталі
- 36
- Філамент
- 427 g
- Час друку
- 21 h 50 min
- Столи
- 3
- Підтримки
- Для деяких деталей
Інженерні перевірки
Назви перевірок і параметрів надходять напряму з CAD-рушія й показані англійською.
- Modeled lattice in panel 1 R13342.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in panel 2 R11146.3 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 2 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 3 R9231.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 3 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 4 R6908.2 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 4 RInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 1 L13342.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in panel 2 L11146.3 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 2 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 3 L9231.5 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 3 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Modeled lattice in panel 4 L6908.2 mm3 of internal CAD material; not slicer infill or a strength qualification
- Modeled lattice in elevon 4 LInterior webs remain after the control-surface crop; physical stiffness is unverified
- Battery trims the balance pointbalance at 18% MAC = 128 mm behind the root LE (static margin ~7% to a ~25% MAC neutral point); the battery reaches it with its front -35 mm behind the root LE (trim range 123-134 mm)
- Hatch snaps without cracking0.75% peak strain in a 12 mm PETG arm over a 0.6 mm hook (keep under half of PETG's 10% elongation)
- Wing loading ≤ 45 g/dm²44.8 g/dm² at 794 g all-up (printed parts 452 g from their volumes; 4S 1500 175 g)
- Stall speed ≤ 10 m/s (CL 0.8)9.5 m/s — hand-launchable
- Thrust for a hand launchthrust/weight 1.13 with 900 g static thrust (typical of a 2212 ~1000 KV on 4S with an 8x4.5 prop; read your motor's chart and set it)
- Winglets give yaw stabilitytwo tip plates, 7.0% of the wing area
- Elevons have authority16% of the wing area, ±15 deg throw on TPU hinges
- Pushrods run clear under the wing1.2 mm wire from each servo horn to its control horn, straight and level
- Linkage gives the full elevon throwcontrol horn 15.4 mm under the hinge line, servo horn 16 mm: +/-15 deg of elevon needs +/-14 deg of servo travel (under 45)
- TPU hinges bend within TPU's range21% peak bending strain in the 0.8 mm strip at +/-15 deg, bending across a 0.5 mm gap on the pivot line (keep under a tenth of TPU's 400%)
- Winglet pegs fit the tip airfoiltip airfoil 11.6 mm thick at the pegs for 5 mm square pegs (1.2 mm wall each side)
- Servos screwed down, not gluedeach MG90S: two M2 tab screws into 6 mm PETG ears (2 x screw diameter of thread), frame held by two M2 screws into heat-set inserts in wing columns
- Servos fit under the top skinMG90S (catalog proxy) on its side in a pocket opening under the wing; at least 1 mm of top skin left above it
- Servo plugs pass the wire channel10.2 mm channel from each servo to the receiver bay for a 8 x 4.2 mm plug
- Prop clears the trailing edge22 mm between the 8 inch prop and the nearest trailing edge; use a folding prop or land on grass (a pusher prop sits below the belly)
- receiver goes in30 poses along its path clear of every part.
- servo lead R goes in87 poses along its path clear of every part.
- servo lead L goes in87 poses along its path clear of every part.
- ESC goes in15 poses along its path clear of every part.
- 2212 motor + 8x4.5 prop goes in20 poses along its path clear of every part.
- driver: motor screws (bench) goes in30 poses along its path clear of every part.
- driver: tail cone screws goes in20 poses along its path clear of every part.
- MG90S servos goes in20 poses along its path clear of every part.
- MG90S onto its frame (bench) R goes in15 poses along its path clear of every part.
- driver: servo tab screws (bench) R goes in20 poses along its path clear of every part.
- MG90S onto its frame (bench) L goes in15 poses along its path clear of every part.
- driver: servo tab screws (bench) L goes in20 poses along its path clear of every part.
- driver: servo frame screws goes in20 poses along its path clear of every part.
- carbon joiner 8 mm goes in125 poses along its path clear of every part.
- carbon spar R goes in245 poses along its path clear of every part.
- carbon spar L goes in245 poses along its path clear of every part.
- battery goes in30 poses along its path clear of every part.
Налаштовувані розміри
| Параметр | Типово | Діапазон |
|---|---|---|
| Half-span (per wing) | 450 mm | 250–500 mm |
| Root chord | 220 mm | 140–240 mm |
| Tip chord | 130 mm | 80–180 mm |
| LE sweep | 25 ° | 15–35 ° |
| Washout | 3 ° | 0–5 ° |
| Skin thickness | 0.9 mm | 0.6–1.6 mm |
| Lattice web thickness | 1 mm | 1–2 mm |
| Diagonal lattice pitch | 60 mm | 30–90 mm |
| Panels per wing | 4 | 2–6 |
| Carbon spar OD | 8 mm | 5–10 mm |
| Battery | 4S 1500 | — |
| Motor static thrust (from its chart) | 900 g | 400–1600 g |
Список деталей
| Деталь | К-сть | Розмір (мм) | Філамент | Час |
|---|---|---|---|---|
| centre-section | 1 | 129 × 45 × 90 | 32 g | 1 h 36 min |
| nose | 1 | 44 × 90 × 77 | 17 g | 54 min |
| tail cone | 1 | 43 × 90 × 93 | 43 g | 1 h 8 min |
| hatch | 1 | 162 × 47 × 14 | 16 g | 25 min |
| servo frame R | 1 | 47 × 24 × 14 | 2 g | 8 min |
| panel-1-R | 1 | 250 × 23 × 113 | 42 g | 2 h 3 min |
| panel-2-R | 1 | 198 × 21 × 113 | 31 g | 1 h 34 min |
| elevon-2-R | 1 | 75 × 10 × 108 | 7 g | 32 min |
| control horn R | 1 | 21 × 16 × 2 | 0 g | 5 min |
| panel-3-R | 1 | 165 × 20 × 113 | 27 g | 1 h 24 min |
| elevon-3-R | 1 | 75 × 9 × 111 | 7 g | 32 min |
| panel-4-R | 1 | 148 × 18 × 113 | 23 g | 1 h 14 min |
| elevon-4-R | 1 | 68 × 8 × 108 | 5 g | 29 min |
| servo frame L | 1 | 47 × 24 × 14 | 2 g | 8 min |
| panel-1-L | 1 | 250 × 23 × 113 | 42 g | 2 h 3 min |
| panel-2-L | 1 | 198 × 21 × 113 | 31 g | 1 h 34 min |
| elevon-2-L | 1 | 75 × 10 × 108 | 7 g | 32 min |
| control horn L | 1 | 21 × 16 × 2 | 0 g | 5 min |
| panel-3-L | 1 | 165 × 20 × 113 | 27 g | 1 h 24 min |
| elevon-3-L | 1 | 75 × 9 × 111 | 7 g | 32 min |
| panel-4-L | 1 | 148 × 18 × 113 | 23 g | 1 h 14 min |
| elevon-4-L | 1 | 68 × 8 × 108 | 5 g | 29 min |
| winglet-R | 1 | 145 × 72 × 8 | 15 g | 24 min |
| winglet-L | 1 | 145 × 72 × 8 | 15 g | 24 min |
| hinge strip (TPU) | 12 | 22 × 24 × 1 | 0 g | 5 min |
Як зробити
- Виберіть принтер, потім налаштуйте розмах, хорди й стрілоподібність. Перевірки центрування, навантаження на крило, швидкості звалювання й тяги перераховуються, поки ви посуваєте повзунки.
- Введіть статичну тягу мотора з його таблиці й виберіть акумулятор.
- Панелі, елевони, центроплан і ніс друкуйте з LW-PLA; хвостовий конус, кришку й рамки серво — з PETG; вінглети — з PLA, а смужки петель — з TPU.
- Склейте панелі на карбоновому лонжероні й з'єднувачі, використовуючи філамент 1,75 мм як напрямні штифти. Приклейте ніс. Кожен вінглет має два квадратні шипи: крапля клею у відповідні гнізда кінцевої нервюри — і втисніть до упору.
- Петлі: кожна площина петлі має дві тонкі кишені посередині стінки. Капніть ціакрилат у кишеню крила й кишеню елевона, вставте смужку TPU наполовину в крило, насуньте елевон зверху й тримайте зазор 0,5 мм, доки клей схопиться. Смужка гнеться в зазорі, як дверна петля.
- Тяги: вклейте кожен кабанчик із PETG у паз під елевоном, установіть качалку серво донизу й з'єднайте їх дротом 1,2 мм із Z-вигином на кожному кінці. Отвір кабанчика під лінією петлі, тож хід угору й униз однаковий.
- На верстаті прикрутіть вушка кожного серво до рамки з PETG, потім вставте рамку із серво в кишеню знизу й закрутіть два гвинти M2 у термовставки в колонах крила. Проведіть дроти каналом у нішу.
- Прикрутіть мотор до хвостового конуса через відкритий передок довгою викруткою, вплавте дві термовставки M3 у язичок конуса, вставте його у фюзеляж і закрутіть два гвинти M3 знизу.
- Натисніть кришку, доки не клацнуть обидва боки, і зсуньте акумулятор до положення з перевірки центрування.
Поради щодо друку
- LW-PLA за 230–250 °C спінюється приблизно до половини маси — спершу відкалібруйте потік.
- Друкуйте панелі стоячи на кореневій нервюрі з 0 % заповнення: внутрішня ґратка вже змодельована в деталі, тож слайсер друкує її як стінки.
- Смужки петель із TPU друкуйте пласко й повільно; завтовшки 0,8 мм вони легко гнуться й не рвуться.
- Залиште карбонову трубку на ковзній посадці: отвір змодельовано на 0,3 мм більшим за зовнішній діаметр трубки.
Поширені запитання
Воно справді полетить?
Його спроєктовано для цього: акумулятор дає центрування на 18 % середньої хорди (7 % статичного запасу), а навантаження на крило, швидкість звалювання, тягоозброєність, площа вінглетів і елевонів перевіряються. Це перевірки конструкції, а не льотні випробування. Збалансуйте крило на кінчиках пальців у позначеній точці, перевірте напрямок руху елевонів і зробіть перший запуск м'яко й проти вітру.
Яка електроніка підходить?
Мотор 2212 (близько 1000 KV) з гвинтом 8x4,5, регулятор 30 A, LiPo 4S 1500 мА·год або 3S 2200 мА·год, два серво MG90S і будь-який маленький приймач. Перевірте, що ваш 2212 розрахований на 4S і цей гвинт, і введіть статичну тягу з таблиці мотора.
Як працюють петлі з TPU?
Кожен елевон тримається на крилі двома тонкими смужками TPU, приклеєними поперек верху зазору. TPU гнеться, але не тріскається, тож смужки працюють як дверні петлі. Знизу зазор має V-подібну форму, щоб елевон міг відхилятися вниз так само, як угору.
А посадка?
Гвинт штовхальний і розташований під черевом. Використовуйте складаний гвинт або сідайте на траву й прибирайте газ перед торканням.
Потрібна форма, якої немає в каталозі? Опишіть її своїми словами за допомогою «текст у CAD»
Comments