프린트 인 플레이스 유성 기어 베어링 생성기
여섯 개의 바디가 이미 맞물린 상태로 하나의 오브젝트로 출력되고, 플레이트에서 떼는 순간 돌아가요. 헤링본 치형이 선기어, 유성기어, 링기어를 축 방향으로 묶어 주기 때문에 캐리어도, 핀도, 나사도 필요 없어요. 치형은 진짜 20° 인벌류트예요. 유성기어는 잇수가 고르게 나눠지도록 배치되고, 스크립트가 각 유성기어의 시작 위상을 계산해요. 선기어와 유성기어의 잇수는 간섭을 막는 교과서 최소값과 비교하고, 치근 응력(루이스 식)은 손으로 힘껏 돌리는 경우를 기준으로 검사해요. 사용 애니메이션은 선기어를 네 바퀴 돌려 유성기어가 링기어를 한 바퀴 돌고 정확히 제자리로 돌아오게 하므로, 루프가 튀지 않아요. 오프라인 검증에서는 이 루프의 샘플 자세 481개 전부에서 모든 바디의 충돌을 검사해요.
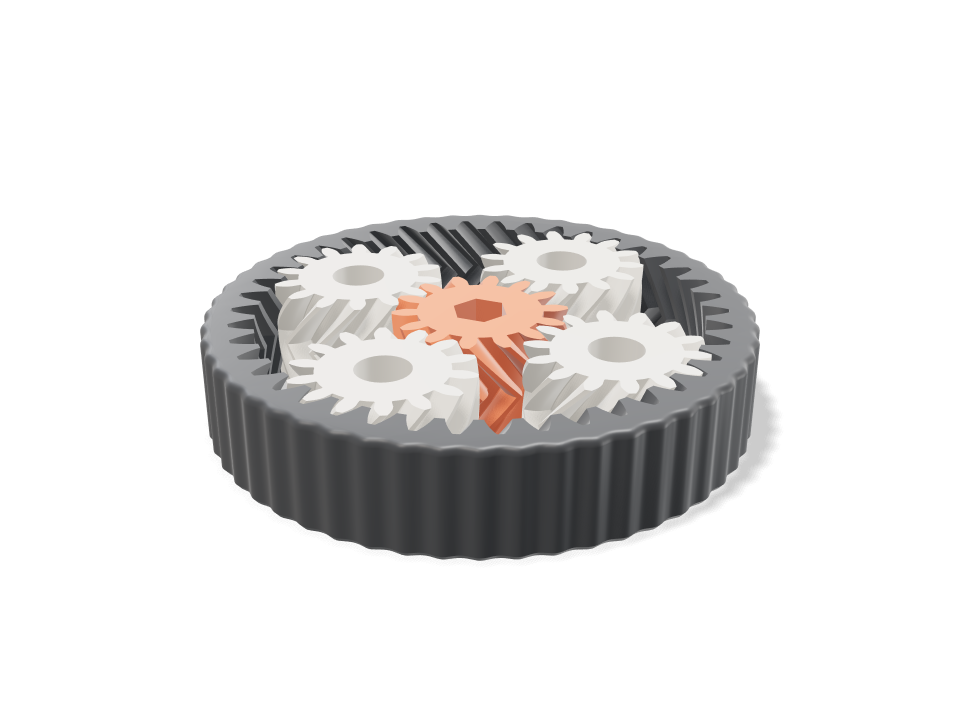
Ask for the sizes you want to tweak, e.g. “make the width adjustable”.
기본 크기 사양
Bambu Lab A1에서 PLA로 실제 빌드해 측정했어요. 위 슬라이더를 움직이면 모든 숫자가 실시간으로 바뀌어요.
- 전체 크기
- 74 × 74 × 15 mm
- 부품 수
- 6
- 필라멘트
- 32 g
- 출력 시간
- 1 h 14 min
- 빌드 플레이트
- 1
- 서포트
- 필요 없음
공학 검사
검사 이름과 파라미터 이름은 CAD 엔진에서 그대로 나오기 때문에 영어로 표시돼요.
- Every body stands free at resttotal overlap 0.000 mm³ with a 0.12 mm flank gap per side
- Planets space evenly(14 + 42) / 4 = 14, a whole number, so every planet meshes in phase
- Planets clear each other5.7 mm between neighbouring tooth tips
- Herringbone captures the bodies axiallya planet lifts 0.30 mm before its teeth bind; 0.3 mm more hits its mates (15 mm³)
- Snug running fit0.30 mm axial float, 0.35 mm radial wobble per planet at a 0.12 mm flank gap: tight enough not to rattle or pry out; open the gap 0.01 mm at a time if it binds
- Ratiosun to carrier 4.00:1 with the ring held; 14/14/42 teeth, module 1.5
- No tooth interferencesun/planet mesh at 1.00:1 needs 13+ teeth at 20 deg; smallest here 14
- Teeth take a firm hand twist2.5 MPa at the tooth root for 0.5 N m on the sun (Lewis, Y 0.277); PLA allows 16.7
조절 가능한 치수
| 설정 | 기본값 | 범위 |
|---|---|---|
| Tooth size (module) | 1.5 mm | 1.2–2.5 mm |
| Sun teeth | 14 | 10–20 |
| Planet teeth | 14 | 10–20 |
| Height | 15 mm | 10–25 mm |
| Flank gap (each side) | 0.12 mm | 0.08–0.3 mm |
| Helix angle | 40 deg | 15–45 deg |
부품 목록
| 부품 | 수량 | 크기(mm) | 필라멘트 | 시간 |
|---|---|---|---|---|
| ring | 1 | 74 × 74 × 15 | 14 g | 23 min |
| sun | 1 | 24 × 24 × 15 | 4 g | 10 min |
| planet 1 | 1 | 24 × 24 × 15 | 4 g | 10 min |
| planet 2 | 1 | 24 × 24 × 15 | 4 g | 10 min |
| planet 3 | 1 | 24 × 24 × 15 | 4 g | 10 min |
| planet 4 | 1 | 24 × 24 × 15 | 4 g | 10 min |
만드는 법
- 잘 조정된 프린터라면 기본 치면 유격 0.12mm로 시작하세요. 유성기어를 비틀어 빼낼 수 없을 만큼 빡빡해요. 붙거나 걸리면 0.01mm씩 늘리세요.
- 모듈을 고르세요. 큰 이는 튼튼하고 관대하며, 작은 이는 더 부드럽게 돌아요.
- 검사를 지켜보세요. 유성기어 배치, 치 간섭, 치근 응력이 드래그할 때마다 다시 계산돼요.
- 하나의 오브젝트로 눕혀 출력한 뒤, 1/4인치 육각 비트로 링기어를 선기어에 대해 돌려 풀어 주세요.
출력 팁
- 레이어 높이 0.2mm 이하, 느린 외벽, 코끼리발 없음. 기어가 붙는 건 첫 레이어에서예요.
- PLA 또는 PETG. 헤링본 치면은 각 절반이 45° 미만으로 기울어 있어 서포트 없이 출력돼요.
자주 묻는 질문
정말 출력하자마자 돌아가나요?
모델은 정지 상태와, 오프라인으로 유성기어 공전 전체의 모든 샘플 자세에서 간섭이 없는지 검사해요. 실제로 풀릴지는 프린터의 유격에 달려 있으니, 키우거나 조이기 전에 기본 유격으로 하나 먼저 출력해 보세요.
왜 헤링본 치형인가요?
서로 반대 방향인 두 나선이 각 바디를 축 방향으로 제자리에 잡아 줘요. 그래서 캐리어 플레이트나 부품 없이도 유성기어를 조립된 채로 출력할 수 있어요.
기어비는 얼마인가요?
링기어를 고정하면 선기어가 1 + 링/선 바퀴 돌 때마다 캐리어가 한 바퀴 돌아요. 기본 잇수 14/14/42에서는 4:1이에요. 검사 결과에 내 잇수 기준 값이 표시돼요.
Comments